工业机器人应用的真实边界:节拍、柔性与工艺耦合
车间里机械臂多了,制造能力就强了吗?未必。工业机器人应用的价值,往往不在“替人”那一刻,而在节拍、工艺窗口和换型成本之间能否形成稳定闭环。很多项目衰减,不是机器人本体故障,而是末端执行器、来料一致性、编程调试和维保体系没有跟上。账不是这么算的。
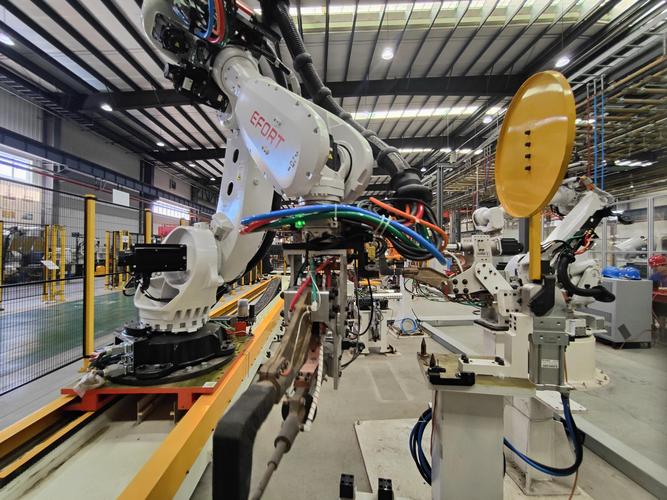 汽车零部件焊装车间工业机器人工作站实景
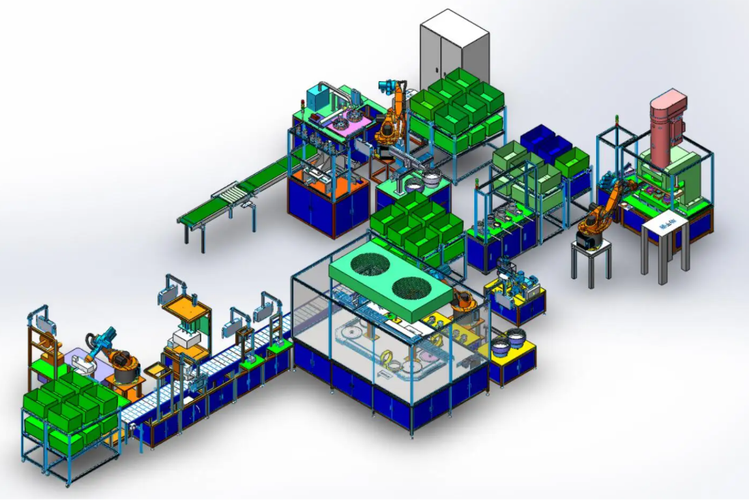 工业机器人视觉引导柔性装配线现场示意图
一、节拍账本里的隐性成本
机器人项目评估常从节拍开始:抓取、搬运、放置各几秒,叠加安全等待。问题在于机器人本体的采购价通常只占项目总投入的一部分,工装夹具、视觉、围栏、PLC改造、MES接口和停线调试才是容易被低估的科目。一个六轴工作站看起来标准,换型时夹具定位销磨损、来料公差漂移,节拍就会从设计值滑下去。反例并不少见:某类冲压上下料应用在样件阶段节拍达标,量产时因板料回弹和垛料粘连,机器人空抓率上升,人工补位反而增加。所谓自动化收益,得把补位、返修和停机时间一起算进去。否则账面节拍漂亮,OEE不认。汽车零部件焊装车间工业机器人工作站实景
二、柔性不是买来的
多品种小批量场景常被当作工业机器人应用的下一站。但柔性并非采购一台协作机器人就能获得。柔性来自工件定位、工装快换、离线编程和检测反馈的系统配合。来料一致性差时,视觉引导需要处理反光、遮挡和无序堆叠;力控装配在间隙公差波动大时,需要搜索策略,节拍会变慢。协作机器人负载和速度受限,若强行追求产线节拍,安全距离和速度分离又会被压缩。说实话,柔性产线的经济性取决于换型频次和批量规模;换型太少,模块化工装闲置;换型太频繁,调试工时吃掉利润。这里没有通用答案,只有条件约束。三、工艺know-how与数据闭环
工业机器人应用真正难的部分,常落在工艺参数与机器人轨迹的耦合上。焊接的电流电压、打磨的接触力、装配的插入深度,都不是孤立的机器人指令。离线编程依赖模型准确性,现场偏差需要标定和补偿;视觉和力传感器产生数据,但若没有与MES/QMS打通,数据只是日志。可行的路径是把关键工艺窗口写成可执行约束:允许偏差范围、失败重试逻辑、异常停机条件。这样机器人应用才不是孤岛。反例是只做节拍仿真不做来料波动验证,上线后频繁报警,维护人员被迫降低速度,产能回归。趋势上,免示教编程和多传感器融合在推进,但别神化;模型泛化能力受样本和场景限制,边界外仍要人工介入。工业机器人视觉引导柔性装配线现场示意图