自主系统研发:从喊"全自主"到蹲"落地",行业终于冷静了
上个月跟做港口无人系统的老陈喝夜啤,他拍着木桌子骂,现在再有人跟他吹自己做的是"100%全自主系统",他直接拎包走。
全是坑。
谁信谁倒霉。
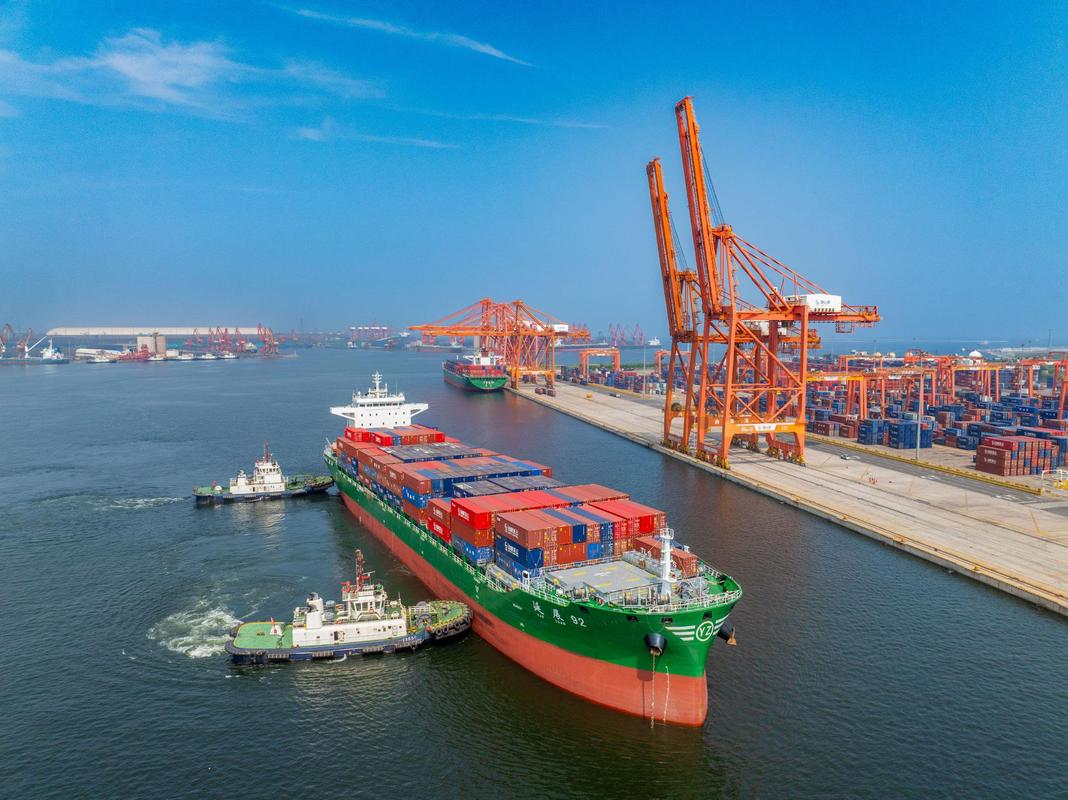 港口集装箱码头自主集卡作业实景
前年青岛港那个测试项目,我去看过,号称全自主的集卡,碰上雾天摄像头起雾,直接把停错位置的集装箱刮了,三个箱子变形,赔了小一百万。最后还不是得留专人远程盯梢,随时准备接管?
说实话,那时候大家对自主系统的理解太想当然了。觉得堆点算力,训点数据,就能让机器搞定所有事。
“人在回路”的混合自主,现在才是产业落地唯一走得通的路。
哪有那么多全自主?你让机器人去山里巡检输电塔,碰到野狗冲过来,它哪训练过这个场景?不得人远程操作躲开?
高校实验室里做的全自主,都是在封闭干净的环境里测的,看起来数据漂亮,一放到真实世界,全露馅。
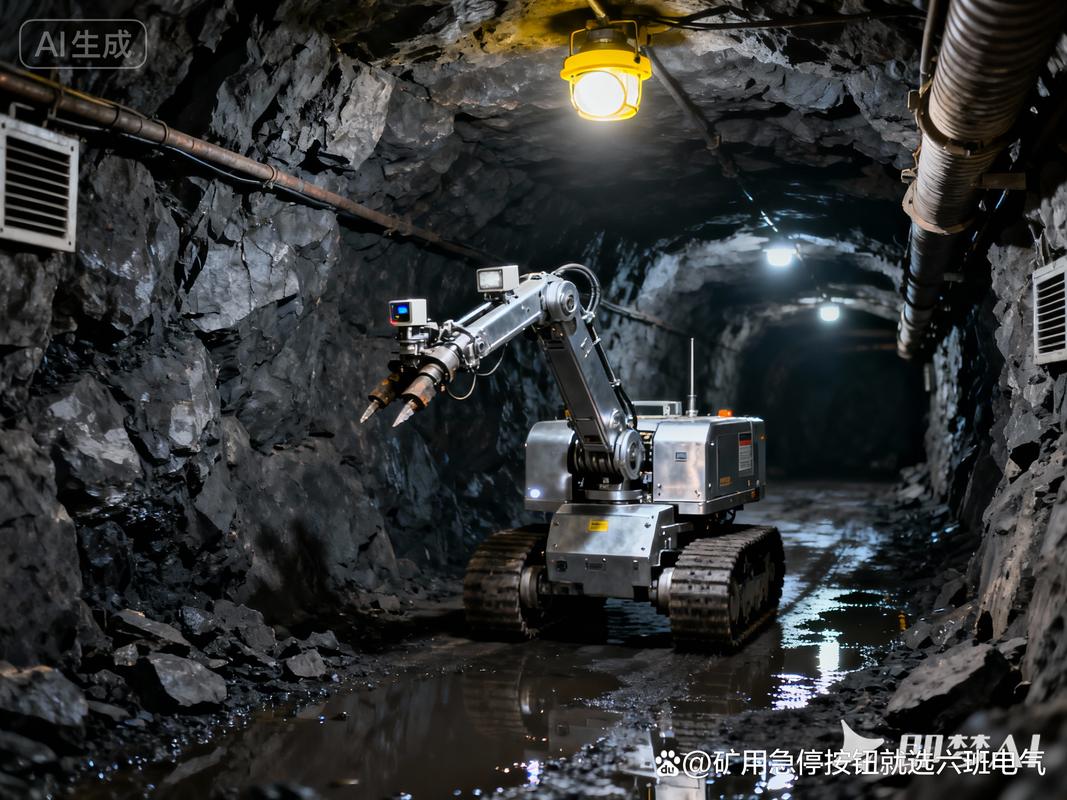 煤矿井下自主巡检机器人现场测试图
去年山西一个做煤矿巡检机器人的创业公司,拿了千万融资,上线前测试都挺好,结果放到井下没半个月,碰到巷道掉下来的一块碎石,机器人认不出来这是障碍物,直接卡那儿动不了,害得矿工摸黑走了两公里去拖出来。
后来呢?钱烧完了,团队散了。
不过话说回来,也不能全怪创业者,那时候风向就是这样,投资人就爱听“全自主”“颠覆性”,你说你做半自主,人家觉得你技术不行,不给钱。
现在大家慢慢想明白了,给自主能力分级,比吹“全自主”有价值一万倍。
你是能在封闭工厂用,还是能在半开放道路用,还是能在全开放野外能用,分清楚级别,该在哪落地就在哪落地,不香吗?
很多人说大模型出来了,能解决自主系统的问题了。说实话,大模型能帮你做路径规划,能帮你做语义理解,但碰到真实物理世界的突发情况,该掉链子还是掉链子。大模型不是万能仙丹。
 接下来三年,自主系统研发的真正破局点
最近跑了几个高校实验室和产业公司,我倒觉得,现在行业冷静下来了,反而能出真东西。
第一个破局点,就是数字孪生驱动的预训练。
原来你要测各种极端场景,得去现场跑,费钱费时间还危险。现在先把真实场景一比一复刻到数字孪生系统里,把所有能想到的奇葩场景都在数字世界跑几十万遍,训一遍模型,再放到真实世界调试,试错成本直接降了八成。
上个月看大疆农业机器人团队发的成果,就是用数字孪生预训练,原来训一个新地形的模型要一个月,现在三天就能搞定,准确率还提升了十几个点。
第二个破局点,就是小样本快速适配。
说白了,就是给你一个新场景,不用动辄几个月重新训模型,工程师调两天就能用。对于很多细分领域的中小企业来说,他们没那么多标注数据,也没那么多算力,能快速适配比什么都重要。
第三个就是专用化的基础模型底座。现在很多大模型团队都开始做专门给自主系统用的底座,不是给你聊天用的,是专门针对环境感知、运动控制、动态规划优化的,方向对了,就比瞎堆通用大模型有用得多。
我上周看浙大那个足式机器人团队的野外测试,他们做的自主导航,在浙江的山林里走,碰到湿滑的陡坡,碎石头,自己就能调整重心,绕开障碍,走了三个多小时没要人工接管一次,这才是真的技术进步。
哪像那些PPT上的全自主,只能在实验室的平地上走两步,拍个视频就拿去吹。
现在这个圈子,终于从追概念变成追落地了。挺好。
能在特定场景帮人把活干了,能帮企业省人力,能赚钱,这才是自主系统研发该干的事。别天天想着一口吃成胖子,慢慢来,反而快。
从"要全自主"到"稳半自主",五年走了一大圈弯路
五六年前刚火的时候,圈子里哪个项目不说自己做全自主?融资PPT不放个"完全脱离人工"的标题,都不好意思见投资人。 不管是自动驾驶、巡检机器人还是工业无人作业,全往全自主上靠。好像不做全自主,就是技术落后。 结果呢?港口集装箱码头自主集卡作业实景
前年青岛港那个测试项目,我去看过,号称全自主的集卡,碰上雾天摄像头起雾,直接把停错位置的集装箱刮了,三个箱子变形,赔了小一百万。最后还不是得留专人远程盯梢,随时准备接管?
说实话,那时候大家对自主系统的理解太想当然了。觉得堆点算力,训点数据,就能让机器搞定所有事。
“人在回路”的混合自主,现在才是产业落地唯一走得通的路。
哪有那么多全自主?你让机器人去山里巡检输电塔,碰到野狗冲过来,它哪训练过这个场景?不得人远程操作躲开?
高校实验室里做的全自主,都是在封闭干净的环境里测的,看起来数据漂亮,一放到真实世界,全露馅。
自主系统研发的死结:90%的项目都栽在未知泛化上
我接触过不下十个做自主系统创业的团队,十个里有八个死在同一个地方:未知场景的泛化能力。 大家都觉得,不就是识别障碍物吗?训几百万张图片不就得了? 哪知道真实世界的奇葩场景,比你训练数据里的多一百倍。 下雪天轮胎打滑、下雨雷达起雾、半道冲出来个穿花衣服的行人、路边树枝把激光雷达挡住一块……你根本不可能把所有场景都训一遍。煤矿井下自主巡检机器人现场测试图
去年山西一个做煤矿巡检机器人的创业公司,拿了千万融资,上线前测试都挺好,结果放到井下没半个月,碰到巷道掉下来的一块碎石,机器人认不出来这是障碍物,直接卡那儿动不了,害得矿工摸黑走了两公里去拖出来。
后来呢?钱烧完了,团队散了。
不过话说回来,也不能全怪创业者,那时候风向就是这样,投资人就爱听“全自主”“颠覆性”,你说你做半自主,人家觉得你技术不行,不给钱。
现在大家慢慢想明白了,给自主能力分级,比吹“全自主”有价值一万倍。
你是能在封闭工厂用,还是能在半开放道路用,还是能在全开放野外能用,分清楚级别,该在哪落地就在哪落地,不香吗?
很多人说大模型出来了,能解决自主系统的问题了。说实话,大模型能帮你做路径规划,能帮你做语义理解,但碰到真实物理世界的突发情况,该掉链子还是掉链子。大模型不是万能仙丹。
接下来三年,自主系统研发的真正破局点
接下来三年,自主系统研发的真正破局点
最近跑了几个高校实验室和产业公司,我倒觉得,现在行业冷静下来了,反而能出真东西。
第一个破局点,就是数字孪生驱动的预训练。
原来你要测各种极端场景,得去现场跑,费钱费时间还危险。现在先把真实场景一比一复刻到数字孪生系统里,把所有能想到的奇葩场景都在数字世界跑几十万遍,训一遍模型,再放到真实世界调试,试错成本直接降了八成。
上个月看大疆农业机器人团队发的成果,就是用数字孪生预训练,原来训一个新地形的模型要一个月,现在三天就能搞定,准确率还提升了十几个点。
第二个破局点,就是小样本快速适配。
说白了,就是给你一个新场景,不用动辄几个月重新训模型,工程师调两天就能用。对于很多细分领域的中小企业来说,他们没那么多标注数据,也没那么多算力,能快速适配比什么都重要。
第三个就是专用化的基础模型底座。现在很多大模型团队都开始做专门给自主系统用的底座,不是给你聊天用的,是专门针对环境感知、运动控制、动态规划优化的,方向对了,就比瞎堆通用大模型有用得多。
我上周看浙大那个足式机器人团队的野外测试,他们做的自主导航,在浙江的山林里走,碰到湿滑的陡坡,碎石头,自己就能调整重心,绕开障碍,走了三个多小时没要人工接管一次,这才是真的技术进步。
哪像那些PPT上的全自主,只能在实验室的平地上走两步,拍个视频就拿去吹。
现在这个圈子,终于从追概念变成追落地了。挺好。
能在特定场景帮人把活干了,能帮企业省人力,能赚钱,这才是自主系统研发该干的事。别天天想着一口吃成胖子,慢慢来,反而快。