工业机器人应用:节拍之外的工艺窗口
一条焊装线验收时,节拍刚好卡在目标值。机器人重复定位精度也漂亮。两周后,装夹失败率开始爬升。现场工程师先怀疑程序。说实话,问题往往不在那几行轨迹代码。
机器人应用真正的难点,常被节拍和精度两个指标掩盖。节拍回答“多快”,精度回答“多准”。可制造现场问的是另一个问题:在来料波动、夹具磨损、热变形和换型压力下,工艺窗口还能不能守住。这个问题不解决,机器人只是把不确定性搬到了另一个工位。
节拍达标,为什么良率还会掉
机器人本体、伺服驱动、减速器和控制器组成一个强耦合系统。轨迹规划给出的是几何路径,伺服带宽和加减速限制决定实际跟随误差。节拍压得越紧,加减速越激进,末端振动和过冲越明显。焊枪或夹爪到了位置,姿态可能还没稳定。传感器触发早几毫秒,结果就偏了。
更隐蔽的是负载与刚度。额定负载下能跑的轨迹,换成长夹具或重工件,动态特性就变了。减速器背隙、臂杆柔性、基座固定刚度都会进入误差链。重复定位精度高,不等于绝对精度高。前者描述回到同一点的能力,后者描述到达目标点的能力。很多应用现场把两者混为一谈,验收数据好看,换型后对不上。
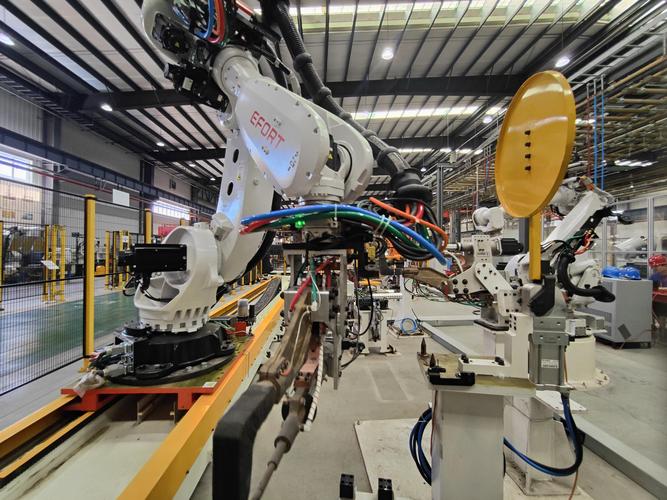 汽车焊装车间工业机器人夹具定位实景
节拍不是唯一答案。工艺窗口要留余量。余量来自对轨迹速度、加速度、关节力矩和末端振动的联合约束,而不是把示教速度调低一点。这个余量还要能被测量。没有测量,调参就是碰运气。
精度写在标定里,也写在热变形里
标定常被当成一次性工作。TCP标定、基座标定、工件坐标标定、视觉手眼标定,做完写进控制器。然后呢?产线跑八小时,电机和减速器发热,臂杆温度场变化,零点漂移出现。绝对精度慢慢走样。焊接、打磨、装配对绝对精度敏感,重复定位精度救不了。
热变形和刚度变形是机器人应用里被低估的误差源。高速重载工况下,关节温升导致连杆长度和减速器间隙变化;长悬臂姿态下,重力矩引起臂杆挠曲。补偿方法有两条路:一是温度传感器加误差模型,二是定期在线标定。两条路都需要现场数据,不能只靠出厂参数。
视觉和力控也不是万能补丁。视觉伺服能修正平面偏差,遇到遮挡、反光、弱纹理就退化。力控能应对接触不确定性,但力传感器带宽、滤波延迟和工具重力补偿会引入新动态。控制器里多个闭环叠在一起,稳定性分析比单环复杂得多。参数整定不好,机器人会“发飘”或“发死”。
柔性从夹具开始,而不是从算法开始
换型是柔性产线的试金石。很多项目在机器人端做足文章:离线编程、仿真、数字孪生、快速换程序。到了现场,换型时间卡在夹具和定位销上。机器人能在一分钟内切换轨迹,夹具却要拆半小时。算法救不了机械接口。
柔性更多来自模块化夹具、快换盘、统一基准和可重复的定位方式。机器人应用要把工件坐标系、工具坐标系和夹具基准绑定成一套可验证的换型流程。离线编程只有在模型与现场一致时才有价值。仿真里没有夹具磨损,没有来料毛刺,没有气路延迟。数字孪生如果不同步这些边界条件,只是三维动画。
 工业机器人离线编程仿真工作站界面
实现路径可以拆成三层:工艺层定义窗口,控制层保证跟踪,感知层处理偏差。三层之间要有明确的接口和验收指标。比如节拍用循环时间分布描述,精度用绝对定位误差和重复性共同描述,良率用工艺窗口内的样本比例描述。指标不混,问题才能定位。
边界:哪些任务不适合交出去
 边界:哪些任务不适合交出去
机器人不是通用替代品。任务可分解性、环境结构化程度、容差带宽和换型频率共同决定应用边界。高重复、高节拍、结构化环境适合机器人。小批量、多品种、来料一致性差、需要复杂触觉判断的任务,直接上机器人往往不经济。
反例很多。柔性线缆装配、易变形薄壁件抓取、复杂表面缺陷检测,机器人能参与,但人机协作或半自动工位更稳。应用边界不是技术能力边界,而是经济性与稳定性的交集。把不适合的任务硬塞给机器人,维护成本和停机损失会吃掉自动化收益。ROI算不清,项目就变成演示。
风险不在本体,而在系统耦合
安全风险常被简化为围栏和光栅。协作机器人应用还要考虑碰撞力、夹挤点、工具形状和速度限制。功能安全、网络安全、数据接口标准,这些系统层问题比本体故障更隐蔽。一次现场总线抖动,可能让整线停摆。一次程序版本错配,可能让轨迹偏移。
维护结构也在变。机器人应用把机械、电气、控制、视觉和工艺绑在一起。现场需要能看懂误差链的人,而不是只会换备件的人。培训如果只教示教器操作,故障还是回到厂家。系统耦合越深,知识锁定风险越高。
趋势向易用性走。免示教、拖动示教、移动操作、云边协同、标准接口,都在降低使用门槛。但门槛降低不等于边界消失。工艺窗口仍要定义,标定仍要验证,安全仍要评估。机器人应用的下一个问题,可能不是“能不能做”,而是“做完之后,系统还稳不稳”。