当机器人卡在减速带前:自主系统研发里那点“不确定”的麻烦
南京九月的凌晨两点,测试场只剩虫叫。一台巡检机器人停在减速带前,激光雷达明明扫到了,决策层却犹豫了半秒。就这半秒,后面的调度车差点追尾。
说实话,我盯着日志看了很久。不是传感器坏了,也不是模型没训好。问题出在“自主系统研发”这四个字本身——它从来不是把感知、规划、控制几个模块拼起来就完事。它更像养一只会自己过马路的猫:你得让它看见车、判断车速、决定冲还是等,还得在它犯傻前拽住绳子。
那半秒犹豫,到底卡在哪
先把这个切口说清楚。我做的自主系统,偏移动机器人:园区巡检、仓库搬运、低速无人车。它们都有一个闭环:感知环境,估计状态,做决策,输出控制,然后世界变了,再感知。听起来顺。可真实世界不按流程图走。
激光雷达给出的是点云,不是“前方有减速带”这句话。感知模块要先把点云聚类、分割、分类,再输出一个带概率的障碍物框。比如:减速带,置信度0.72;纸箱,置信度0.18;未知,0.10。决策层拿到这组数,得算风险。0.72够不够刹车?如果刹太猛,后面调度车跟得近,追尾风险谁担?
自主系统研发里,真正磨人的不是“看见”,而是“看见之后敢不敢动”。 感知给的是概率,决策要的是行动。中间那道缝,靠工程经验、场景约束和安全策略去填。
再加一层:控制延迟。感知跑30毫秒,规划跑50毫秒,控制再跑20毫秒,一轮下来100毫秒。机器人时速3.6公里,一秒走一米,100毫秒就是10厘米。别小看这10厘米,窄通道会车时,够它蹭掉反光条。
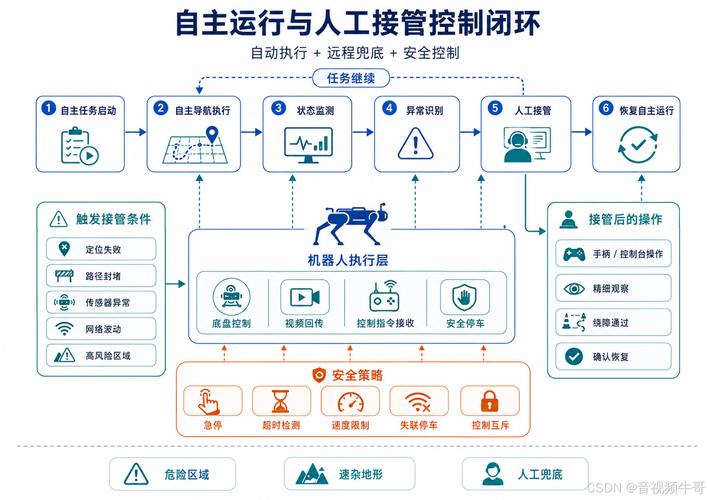 移动机器人自主导航感知决策闭环示意图
所以那半秒不是“模型不行”,是系统在等一个更确定的答案。可自动驾驶和机器人这行,确定答案很贵。等久了,动态障碍物已经贴脸;不等,误刹率上去,运营方天天投诉。
仿真里跑得欢,一上场地就露怯
很多团队爱说仿真。仿真当然重要,便宜、可重复、能造极端场景。但仿真和实车之间的差距,像泡面和包装图——看着像,咬下去不是那回事。
比如地面材质。仿真里地面摩擦系数设0.8,实地上刚洒过水,0.45。机器人按原计划转弯,轮子一滑,定位飘了。再比如光照。相机在仿真里干净得像影棚,实地上下午逆光,车道线直接白茫茫。还有反光板、玻璃门、地面积水,这些在点云里都是“鬼影”。
我们踩过一个坑:仓库地面有块透明塑料膜,激光雷达几乎打不回来,视觉把它当高光。感知融合后输出“可通行”。机器人压上去,轮子打滑,原地转圈。后来怎么解?不是换个更大的模型,而是在规则层加了保守策略:低矮、透明、反光这三类目标,置信度再高也降权,决策层默认减速。
这听着不优雅,甚至有点土。但自主系统研发的现场,优雅常常输给兜底。你得承认传感器有盲区,模型有长尾,然后用工程手段把风险摁住。
 无人车激光雷达点云障碍物检测场景图
数据闭环不是越多越好,是越“疼”越好
 数据闭环不是越多越好,是越“疼”越好
现在流行说数据闭环。采集、标注、训练、部署、再采集。流程没错。可很多团队把闭环跑成了“数据囤积症”:硬盘塞满,模型涨点,现场该卡还是卡。
我的偏见:数据要优先采“让你疼”的场景。 误刹、急停、人工接管、调度冲突、雨雪后的头一趟。这些才是系统边界。普通直道巡航采一万帧,不如一次窄通道会车失败有价值。
还有标注。感知标注和决策标注是两码事。框标得再准,决策层要的是“此时该停还是该绕”。这需要把接管日志、地图、调度指令、车辆状态对齐到同一时间轴。对齐做不好,训出来的策略就是糊涂账。
说句吐槽:有些演示视频里,机器人绕障丝滑得像广告。你问它遇到倒地锥桶怎么办,它回你“重新规划”。可锥桶是软的,压过去可能没事;如果是倒地的人呢?自主系统研发不能只优化“平均表现”,得盯住“小概率大后果”。
端到端很香,但别把安全阀拆了
 端到端很香,但别把安全阀拆了
端到端最近很热。传感器进去,控制出来,中间不手工拆模块。香不香?香。它少了模块间接口损耗,某些场景表现很整。但它也有个要命的问题:可解释性弱,边界难测。
低速园区里,端到端可以跑。可一旦要上人车混行、要过消防通道、要进电梯,你总得有安全兜底。我的做法是分层:端到端做“拟人驾驶”的主策略,规则层做“安全壳”。主策略想冲,安全壳判断前方盲区有移动目标,直接限速。两层吵架时,安全壳赢。
这不是保守,是责任边界。出了事,日志里得能说清:感知看到什么,决策为什么这么选,控制有没有执行。黑箱模型给不了全部答案,那就用工程结构补。
常见误解:自主不等于无人
 常见误解:自主不等于无人
很多人把自主系统研发理解成“去掉人”。不对。自主是让系统在限定场景里自己扛事,不是让人类彻底消失。远程接管、现场急停、调度仲裁,这些“人”的接口恰恰是系统的一部分。
还有个误解:以为算力堆上去就自主了。算力是油门,不是方向盘。场景理解、安全策略、数据闭环、测试体系,缺一个都瘸。
再一个:仿真过了就敢上线。别。仿真负责扩大覆盖,实车负责暴露意外。我的习惯是仿真筛掉明显错误,实车小范围灰度,接管率不降就不扩。
写到这,回到凌晨那台机器人。后来我们没换大模型,改了决策层的风险阈值,加了减速带前“先降速再确认”的策略,又把调度车跟车距离拉长。第二周复测,它还是犹豫,但犹豫时已经慢下来了。后面那台车也学会了等。
自主系统研发的浪漫,不在演示视频里,在那些没出事、也没人鼓掌的瞬间。