人机协同技术:实验室里的“笨拙”真相,比PPT实在多了
不少demo里,人对着机器人喊一声“递杯咖啡”,它就颠颠地送过来——别信。那玩意儿在实验室里NG了八百回。真的。我上周跟一个做协作机器人的哥们儿吃饭,他掏出手机给我看自家产品的宣传片,我说你这剪辑师得加钱,把卡顿全剪了。他苦笑:不剪怎么拿投资。所以聊人机协同技术之前,咱先把滤镜摘了。
先搞明白:协同不是让机器听懂人话,是让它知道什么时候该闭嘴
 先搞明白:协同不是让机器听懂人话,是让它知道什么时候该闭嘴
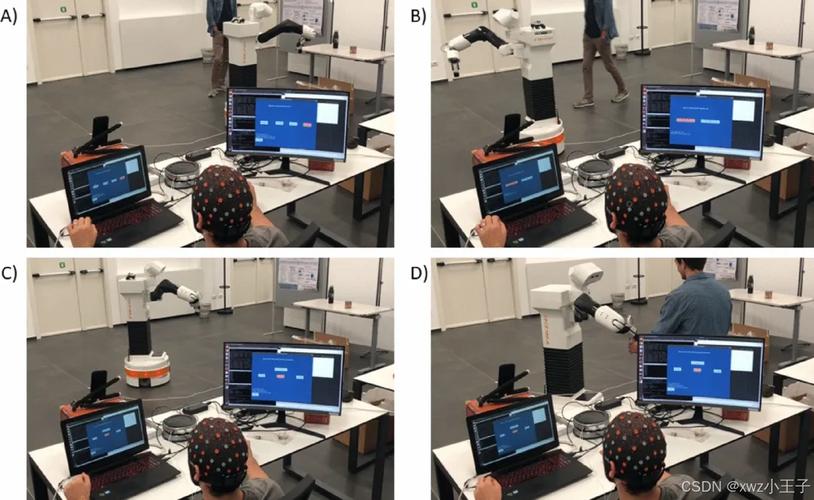
好多人以为人机协同就是语音助手升级版。错。去年MIT那边发了一篇脑机接口的论文,让瘫痪患者用脑电信号控制机械臂吃蛋糕。听着挺炸裂对吧?但参与实验的大哥原话是:“每次抓取前得盯着屏幕等校准,像手机重启。”延迟两秒多。两秒够你把手缩回去三次。所以你看,真正卡脖子的往往不是识别精度,而是人机之间的节奏匹配。
这背后有个概念叫共享控制。简单讲:人负责拍板,机器负责微操。比如开飞机,飞行员说“往左”,电传系统帮你把舵面偏转的幅度算好,还防你手抖。听起来很顺?但问题来了——机器怎么判断你那个“往左”是“稍微偏一点”还是“赶紧躲鸟”?斯坦福有个团队去年在《科学·机器人学》上发了篇东西,用眼动追踪加手势,让人用眼神“指”目标,手势微调。实验里效果不错,可一换到光线复杂点的车间,眼动仪就懵了。所以别指望一套方案通吃。
 人机协同技术脑机接口实验室受试者戴电极帽控制机械臂场景图
说实话,我现在看到“无缝协同”四个字就条件反射想翻白眼。哪有什么无缝?都是缝,只是缝的大小。科研人员干的活就是拿针线把缝缝上,缝完发现布料又扯了。
那个“笨手笨脚”的同事,可能在偷偷学你的肌肉记忆
工厂里的协作机器人,外行看着像慢动作回放。一个拧螺丝的动作磨叽三秒。但你知道吗?慢是有意为之。ISO/TS 15066标准里规定了人机协作的功率和力限制,碰到人得立刻停。所以它不敢快。不过最近行业里有个挺有意思的进展:优傲和几家汽车厂在试一套“自适应阻抗控制”,让机械臂通过力矩传感器“感知”你是推它还是碰它。你推得猛,它退得快;你只是轻轻搭一下,它就稳住。有点像你端着一碗汤被人撞了,身体会自己找平衡。
更邪门的是学习人类习惯这块。卡内基梅隆大学去年搞了个项目,让协作机器人观察工人装配电机时的抓取点,不是死记坐标,而是学“意图”——比如工人总是先摸一下外壳边缘再抓,机器人就推断出“他是在确认卡扣位置”。然后下次工人手刚伸出去,机器人已经把工具递到那个角度了。听起来贴心?可实验视频里,机器人有时候会过度预测,工人还没想好呢,它咣当把扳手怼过来,差点打脸。哎。这就是人机协同技术的真实状态:聪明和添乱只隔一层窗户纸。
 协作机器人装配线上工人与机械臂共线操作力矩传感器演示图
不过话说回来,这种“过度主动”的问题,最近有大模型帮忙擦屁股。谷歌DeepMind的RT-2把视觉语言模型塞进机器人控制回路,你给它看一张厨房照片,说“把那个快过期的酸奶拿给我”,它能拆解成“找到冰箱-识别日期标签-伸手-抓取”。演示视频里丝滑得不像话。但你要是把酸奶换成没见过的牌子,或者冰箱门贴着反光膜,它就原地发呆。所以科研圈现在有个共识:大模型负责“猜意图”,底层控制负责“保安全”。两条腿走路,缺一条就摔。
最难的还不是技术:人到底该在什么时候信它
 最难的还不是技术:人到底该在什么时候信它
我采访过一个做手术机器人的工程师。他说他们内部有个不成文的规定:主刀医生如果连续三次忽略机器人的预警,系统就自动降低预警频率。为什么?因为人一旦觉得“这破机器老瞎叫”,就会形成习惯性无视。航空业早吃过这个亏——早期驾驶舱告警太频繁,飞行员直接把音响线拔了。所以人机信任校准是个活的技术活。MIT AgeLab去年发了一篇报告,建议用动态透明度:任务轻松时,机器少逼逼;任务吃力时,机器主动把推理过程摊开给你看。比如自动驾驶说“我要变道”,你得同时显示“因为前车减速且右侧车道空”。
但现实很骨感。我见过一个物流分拣系统,本来设计得挺好:机器人卡住时闪黄灯并语音提示“请帮我推一下料箱”。结果工人嫌吵,拿胶带把喇叭糊了。所以你看,再精妙的协同算法,抵不过一句“太烦了”。科研人员现在开始搞“静默求助”——机器人不吭声,只是把机械臂摆成一个奇怪的姿势,人一看就知道它需要帮忙。这招在宝马丁格尔芬工厂试点了,据说效果比语音好。因为人不喜欢被机器指挥,但喜欢主动发现“哎这傻子又卡了”。
还有个领域正在闷声搞事情:脑机接口和眼动追踪的混合范式。今年四月,瑞士洛桑联邦理工学院展示了一套系统,让操作员用“凝视+微表情”控制无人机编队。你盯着左边那架,再皱下眉头,它就往前飞。听着玄乎?实验里志愿者练了二十分钟就能完成简单编队变换。不过误触发率还是高得感人——打个哈欠就全队急停。所以别急着畅想用意念点外卖。
 人机协同技术脑机接口眼动追踪混合控制无人机编队实验场景图
最后说个真事。我认识一个在研究所做成果转化的老师,他每次给企业演示人机协同系统,都会故意留一个“可控的小bug”——比如让机器人偶尔多转半圈再归位。企业老板问起来,他就说“这是留给工人介入的窗口”。其实那半圈是算力不够。但老板们特认这个,觉得有人情味。你看,技术不够,话术来凑。不过这也侧面说明一件事:人机协同技术要落地,得先承认人是不完美的,机器更是不完美的。谁也别装。
行了,聊到这儿。下次你看到宣传片里人机击掌的镜头,记得想想背后那八百次NG。真正的协同,往往藏在那些不太优雅的停顿里。