从南京车间码货到给老人喂饭:具身智能真不是给大模型装手脚
9月23号我在南京溧水的一个自动化车间蹲了大半天,本来是帮朋友做项目调研,看新上线的分拣线。本来以为又是满眼的固定路径机械臂,按流程走一遍就完事。结果撞见个有意思的事儿。
一个工人搬原料的时候慌慌张张,胳膊肘碰掉了半箱打包好的元器件,箱子歪歪扭扭卡在了传送带和码垛区的缝隙边。换做以前的旧机器人,要么直接触发安全锁卡死停线,要么不管不顾直接往上撞,轻则撞歪箱子,重则把自己关节干错位。
那天这个新机器不一样。
它走到离箱子半米远突然停下来,机械臂转了小半圈,摄像头扫了两秒,然后慢慢挪了下底座,绕到侧面,伸出抓手轻轻把箱子扶回传送带,摆正,接着按原来的计划继续码垛。整套动作下来,没停线,没喊人,没人教过它遇到这种情况该怎么办。
这就是我第一次线下见能用的具身智能,不是PPT里的概念,不是发布会的演示视频,是真的在车间干活的玩意儿。
别被“长手脚”的说法骗了,核心根本不是硬件
说实话,我之前看了好多创投圈的PPT,十个里有九个把具身智能画成“ChatGPT装机械臂”,搞得好多人以为就是给大模型接几个关节就能卖钱。完全不对。
ChatGPT这类大模型,是在存量的文本、图像数据里找规律生成答案,它所有的“认知”都来自人类已经整理好的虚拟世界信息。它知道箱子要摆正,但是它不知道“摆正一个歪了的箱子需要用多大的力”,不知道“箱子卡在缝隙里我要转多少度才能绕过去”,更不知道“我现在的重心会不会歪,会不会自己摔了”。
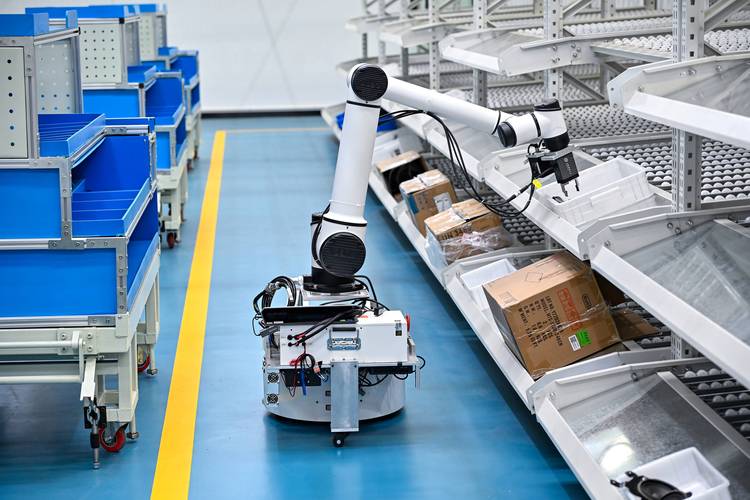 南京工业车间具身智能码垛机器人现场图
具身智能的核心,是让AI能在物理世界里自主感知、试错、调整,它的学习场景不是云端的数据集,是真刀真枪的现实环境。就像我们人类,你学走路不是靠看别人走路的视频学会的,是摔了好几跤,自己感觉到“脚这么抬会摔,那么踩能站稳”,才学会的。具身智能干的就是这么回事。
我那天跟调试的工程师聊天,他说最磨人的不是写算法,是调力反馈。你码纸箱子,抓力大了捏瘪,抓力小了掉地上;你做护理机器人给老人喂水,温度不对烫着,力度大了戳着,全是在虚拟世界里学不会的细节。以前的机器人是“人类教一步,它走一步”,具身智能是“人类告诉它要把箱子码好,它自己想办法应对各种意外”,这才是本质区别。
说人话,能用的具身智能就靠三件事转起来
很多科普喜欢说一大堆术语,什么大模型联动、运动控制规划,听得人头大。其实拆解开,就是三件事,一环套一环跑。
第一件是感知。不是装个摄像头就叫感知了,要把摄像头拍到的画面、力传感器感受到的压力、关节的位置、环境的温度湿度这些乱七八糟的信息,揉到一起,转成AI能读懂的信号。它得先搞清楚“我现在在哪,我面前是什么东西,我自己的身体是什么状态”,才能往下走。
第二件是决策。现在大多会用大模型当“大脑”,但是不是直接把摄像头画面丢给大模型就行,要把感知到的信息转成大模型能理解的语言,告诉它“现在有个箱子歪在路边,我该怎么办”,大模型给出方案之后,还要再把方案转成每个关节能听懂的动作指令:底座向左挪10厘米,机械臂抬5度,抓手力度调到3牛……一步都不能错。
第三件是反馈闭环。动作做出去了,不对怎么办?箱子滑了一下,抓手没抓稳,得马上调整力度和位置,一毫秒都不能等。这个实时反馈,比大模型生成一篇几千字的文章难多了。虚拟世界错了可以删了重写,物理世界错了就是撞车摔箱,搞不好要出事故。
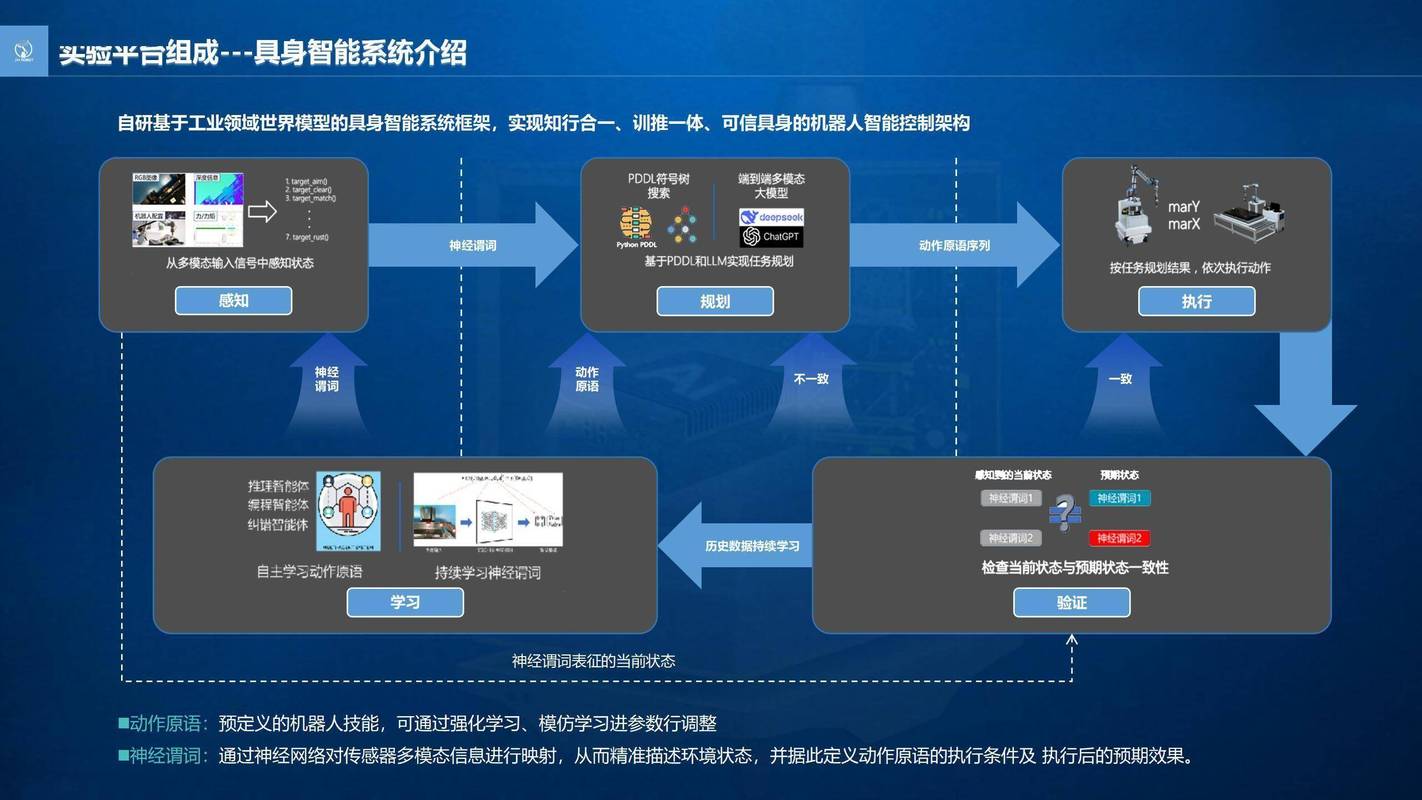 具身智能感知决策反馈闭环工作流程图
你看波士顿动力的机器人能翻跟斗能跑酷,大家都觉得外形酷,其实最值钱的就是这个毫秒级的反馈闭环。它每跳一步,重心调整几十次,不然早就摔了。
不过话说回来,现在能落地的具身智能,都只敢在特定场景里待着。我那天见的这个,就是专门训过来码垛分拣的,你让它转去给你泡杯茶,它肯定懵,换个环境变量一变,它那点经验就不够用了。
火爆背后的坑,别被PPT吹得晕头转向
 火爆背后的坑,别被PPT吹得晕头转向
这两年具身智能火得一塌糊涂,好像明天就能家家户户都有个机器人保姆了。我蹲完车间最大的感受就是,路还长着呢,好多坑还没填。
第一个误区,就是觉得大模型参数越大,具身智能就越强。不对,大模型给了它做决策的脑子,但是物理世界的变量比虚拟世界多一万倍。你在家放个拖鞋在门口,训了一万次客厅环境的机器人,说不定就因为多了这双拖鞋卡壳。大模型再强,也不可能把物理世界所有可能的意外都训一遍,这个适配的问题,现在还没好的解法。
第二个误区,就是说具身智能要抢所有人的饭碗。我那天跟车间主任聊天,他说现在招年轻人来干码垛,开多少钱都招不到,都是干了十几年的老工人,腰都累坏了,实在干不动。现在机器人干的,都是没人愿意干的重体力、高重复的活,真说要抢复杂工序的活,十年内都未必能实现。倒是能把人从最累的活里解放出来,这是真的。
再说风险,真往生活里走,安全问题绕不开。一个能自由活动的机器人,小到家里帮你拿快递的,大到工厂里几吨重的机械臂,程序出问题了怎么办?撞到人谁负责?它到处走到处扫,收集了一堆家里、工厂的环境信息,这些数据存在哪,会不会泄露?
还有大家没怎么提的,情感的边界。以后要是真的有护理机器人,能帮独居老人喂饭穿衣擦身子,能陪老人说话,老人会不会对机器人产生依赖,反而更疏远了和人的连接?这些问题,现在都没人能说清楚答案,要等走一步看一步。
那天从车间出来,开车回市区,秋天的风从车窗吹进来,南京城外的稻子都黄了,晃得人眼晕。我就在想,之前这么多年的AI,大多都活在屏幕里,给你推广告,帮你写稿子,识别个图片,都是在虚拟世界打转。这回具身智能不一样,它是真的要踩进我们的物理世界里,和我们共享同一个空间了。
它不是什么改变人类命运的黑魔法,也不是骗投资的风口概念,就是一群工程师在车间里一点点调参数,一个个场景试错,慢慢磨出来的东西。今天能码好一个箱子,明天能分好一个快递,后天说不定就能帮老人换个灯泡扶个楼梯。
别着急。慢慢来。