自主系统研发:跳出纸上谈兵的真实进阶路径
上个月参加业内闭门会,坐我旁边的自动驾驶算法负责人,灌了半杯冰美式就开始吐槽。砸了三个亿练全自主决策模型,上路测试还是能遇到奇奇怪怪的问题,停在路边喊救援。这种事真不是个例。
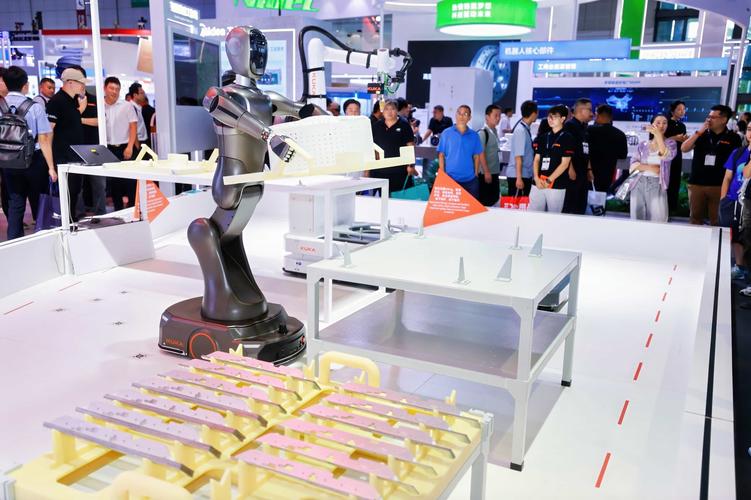 工业场景自主移动机器人避障测试实拍图
去年底MIT CSAIL发了篇调研,统计了近三年顶会公布的自主系统成果,92%的项目只在标准化测试集上验证过性能,换到真实非结构化环境,准确率平均下跌57%。
说实话,这事一点都不意外。我认识一个做仓储自主分拣的创业者,早期拿光鲜demo拿了A轮,真进东莞的工厂落地,地面掉个皱巴巴的打包袋,机器人直接卡十分钟不动弹,最后还是得加两个人工随时兜底。
说好的自主呢?合着就是把原来人工干的活,换了个样子让人工跟着擦屁股。
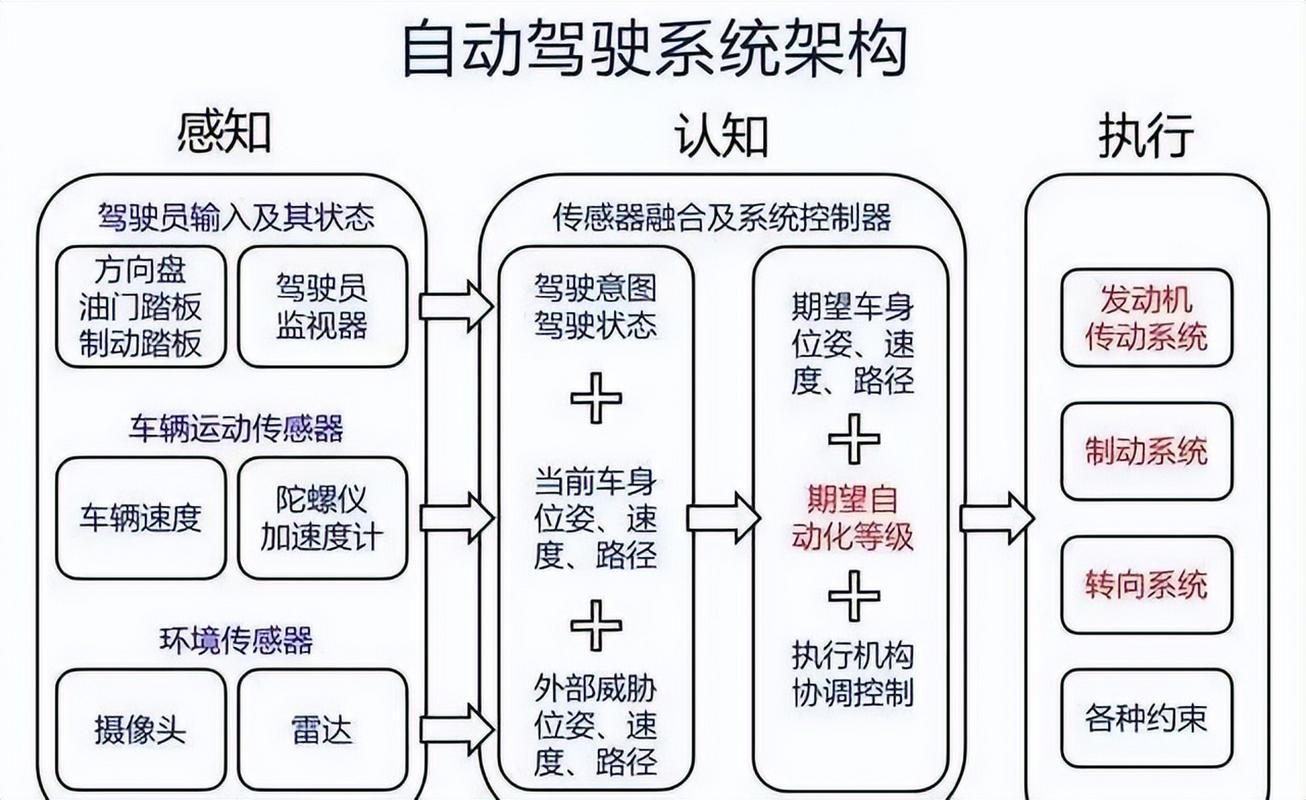 自动驾驶自主系统决策流程架构图
不过话说回来,最近两年也确实看到了不少好的变化。大模型进来之后,给自主系统研发开了新的思路。原来要工程师手写好几万条规则才能覆盖的边界情况,现在大模型靠本身的常识就能推理出来,省了不知道多少力气。
但也别吹得太过。大模型的幻觉问题,放到自主系统里就是致命的。让医院的自主送药机器人拿药,大模型认错了药瓶标签,那就是医疗事故。怎么把大模型的泛化能力,和传统控制系统的确定性结合起来,现在是所有真做研发的团队都在啃的硬骨头。
 接下来能赚钱的自主系统,都踩中了同一个点
我最近见了快二十个做自主系统研发的团队,活得最舒服的,根本不是那些喊着「全场景全自主」的明星项目。反而是把场景缩得很小的团队。
说白了就是有限场景下的高度自主。比如只做港口封闭区域的集卡自主驾驶,没有乱穿的行人,没有突发的红绿灯,场景规则固定,现在很多项目已经开始赚钱了。再比如只做地下停车场的自主代客泊车,也不用管复杂的城市道路,落地起来顺风顺水。
很多人觉得这不叫真自主,是偷工减料。
扯淡呢。技术落地哪来那么多一步登天。自主系统本来就是从有限场景往全场景慢慢走的。你连封闭场景都做不明白,还说要做城市全场景自主驾驶,不是画饼是什么?
说个很扎心的事。前几年资本热的时候,多少团队拿了钱就想着刷顶会论文,做demo骗下一轮融资,真正沉下心改落地bug的没几个。现在资本冷下来了,裸泳的都出来了,才有人想起回头啃硬骨头。
自主系统研发本来就是慢活。
要耐得住性子补短板,要愿意蹲在工厂地头盯测试,要接受不是所有问题都能靠大模型算力堆过去。
再过个三五年,等这波挤泡沫挤完了,能留下来的,肯定都是那些真解决问题的团队。我们走着瞧。
市面上一大半自主系统,都是「伪自主」
什么才是真自主?说穿了就是不用人类提前枚举所有规则,遇到从没见过的场景,也能自己推理、调整,完成目标。现在很多吹上天的自主系统,本质就是把训练好的模型往硬件一放,出了训练分布外的情况,直接罢工。工业场景自主移动机器人避障测试实拍图
去年底MIT CSAIL发了篇调研,统计了近三年顶会公布的自主系统成果,92%的项目只在标准化测试集上验证过性能,换到真实非结构化环境,准确率平均下跌57%。
说实话,这事一点都不意外。我认识一个做仓储自主分拣的创业者,早期拿光鲜demo拿了A轮,真进东莞的工厂落地,地面掉个皱巴巴的打包袋,机器人直接卡十分钟不动弹,最后还是得加两个人工随时兜底。
说好的自主呢?合着就是把原来人工干的活,换了个样子让人工跟着擦屁股。
自主系统研发绕不开的三道硬坎
做自主系统,真不是堆算力刷点就能成的。我跟几个核心研发聊下来,大家都挠头的,就是这三个问题。 第一个是小样本泛化能力。你永远不可能把真实世界所有场景都塞进训练集。去年杭州某园区做自动驾驶接驳车测试,路中间站了一只大鹅,系统直接识别不出来——训练集里只有猫、狗、行人,哪来的大鹅?最后还是安全员上去把鹅赶开,才继续走。 第二个是动态环境下的鲁棒性校验。自主系统跑起来,环境时时刻刻在变。夏天温度超35度,激光雷达的测距精度掉了两个百分点;阴天正午玻璃反光,摄像头直接把红灯识别成绿灯。很多团队现在还是离线做测试,上线出问题再打补丁,这种思路做出来的自主系统,能稳定才怪。 第三个是人机协作的权责边界。不止自动驾驶,工业自主控制系统、家政服务自主机器人都有这个问题。系统出了故障,到底是算法的锅还是值守人员没盯紧?很多研发团队从一开始就没把这个问题设计进系统里,只盯着算法准确率刷榜,等到真落地要签商用合同了,才发现没人敢接这个责任,项目直接卡死。自动驾驶自主系统决策流程架构图
不过话说回来,最近两年也确实看到了不少好的变化。大模型进来之后,给自主系统研发开了新的思路。原来要工程师手写好几万条规则才能覆盖的边界情况,现在大模型靠本身的常识就能推理出来,省了不知道多少力气。
但也别吹得太过。大模型的幻觉问题,放到自主系统里就是致命的。让医院的自主送药机器人拿药,大模型认错了药瓶标签,那就是医疗事故。怎么把大模型的泛化能力,和传统控制系统的确定性结合起来,现在是所有真做研发的团队都在啃的硬骨头。
接下来能赚钱的自主系统,都踩中了同一个点
接下来能赚钱的自主系统,都踩中了同一个点
我最近见了快二十个做自主系统研发的团队,活得最舒服的,根本不是那些喊着「全场景全自主」的明星项目。反而是把场景缩得很小的团队。
说白了就是有限场景下的高度自主。比如只做港口封闭区域的集卡自主驾驶,没有乱穿的行人,没有突发的红绿灯,场景规则固定,现在很多项目已经开始赚钱了。再比如只做地下停车场的自主代客泊车,也不用管复杂的城市道路,落地起来顺风顺水。
很多人觉得这不叫真自主,是偷工减料。
扯淡呢。技术落地哪来那么多一步登天。自主系统本来就是从有限场景往全场景慢慢走的。你连封闭场景都做不明白,还说要做城市全场景自主驾驶,不是画饼是什么?
说个很扎心的事。前几年资本热的时候,多少团队拿了钱就想着刷顶会论文,做demo骗下一轮融资,真正沉下心改落地bug的没几个。现在资本冷下来了,裸泳的都出来了,才有人想起回头啃硬骨头。
自主系统研发本来就是慢活。
要耐得住性子补短板,要愿意蹲在工厂地头盯测试,要接受不是所有问题都能靠大模型算力堆过去。
再过个三五年,等这波挤泡沫挤完了,能留下来的,肯定都是那些真解决问题的团队。我们走着瞧。