机器人控制技术:别被科幻骗了,当下真正的突破藏在这里
说实话,我跟好多行外人聊起机器人,第一反应都是擎天柱那样全能的大家伙。张嘴就是"机器人都上火星了,怎么连个地都拖不干净?"
你猜怎么着?问题全出在控制上。
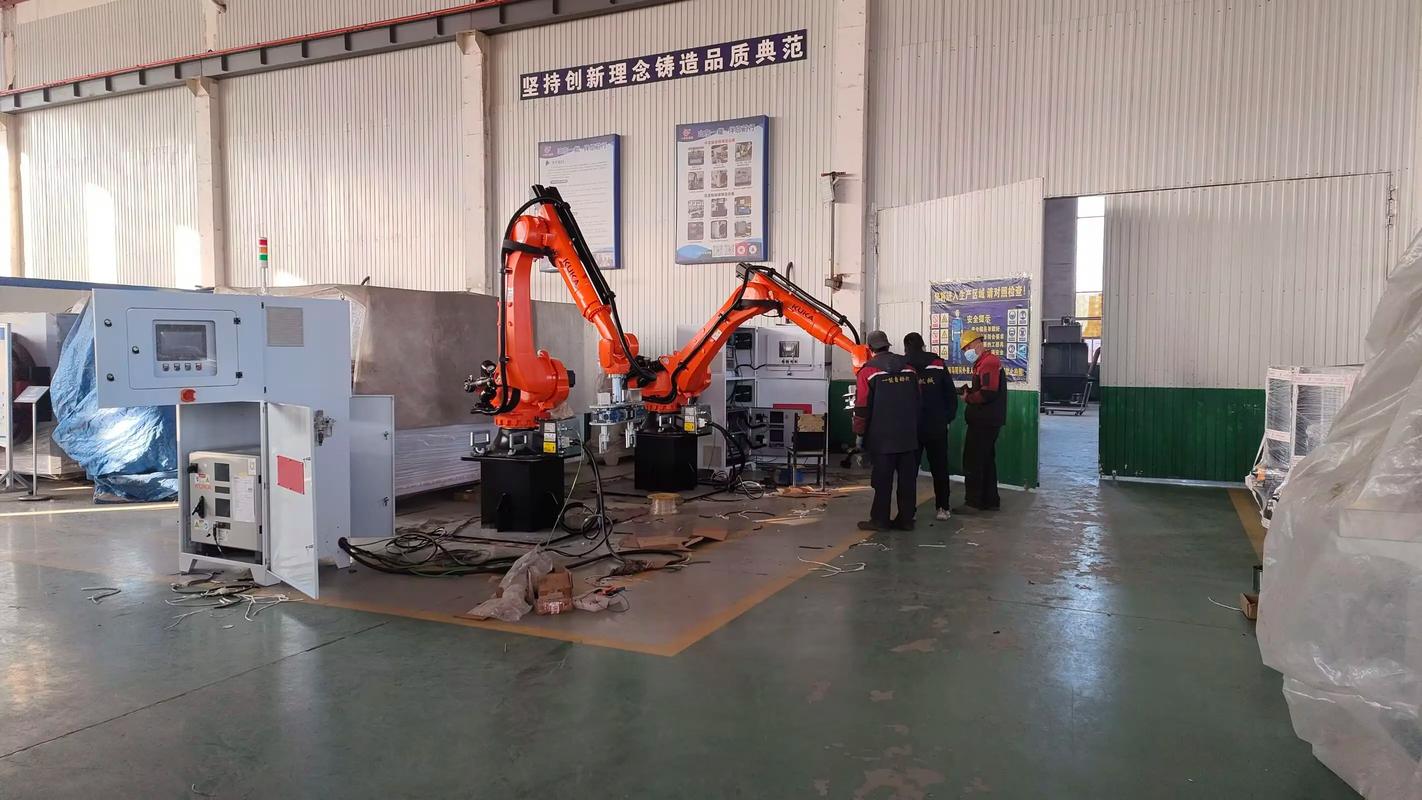 工业六轴机器人现场调试控制界面
传统机器人控制技术,走的是精确建模的路子。每一个关节的转动角度、输出力矩,都提前算得一丝不差,只要环境不变,干起活来比人准一百倍。没错,流水线就是这么玩的,汽车焊焊接零件,误差不到头发丝的十分之一,这是传统技术的功劳。
可环境一变呢?地上多了一滩水,箱子放歪了两厘米,碰到个软乎乎的东西。直接歇菜。就是这么死板。
前两年大模型火了之后,一堆人喊着"机器人控制要被颠覆了",我看了只想笑。很多人连控制的核心问题是什么都没搞懂。控制核心从来不是"会不会说话",是"能不能让关节刚好出对力气",差一点都不行。
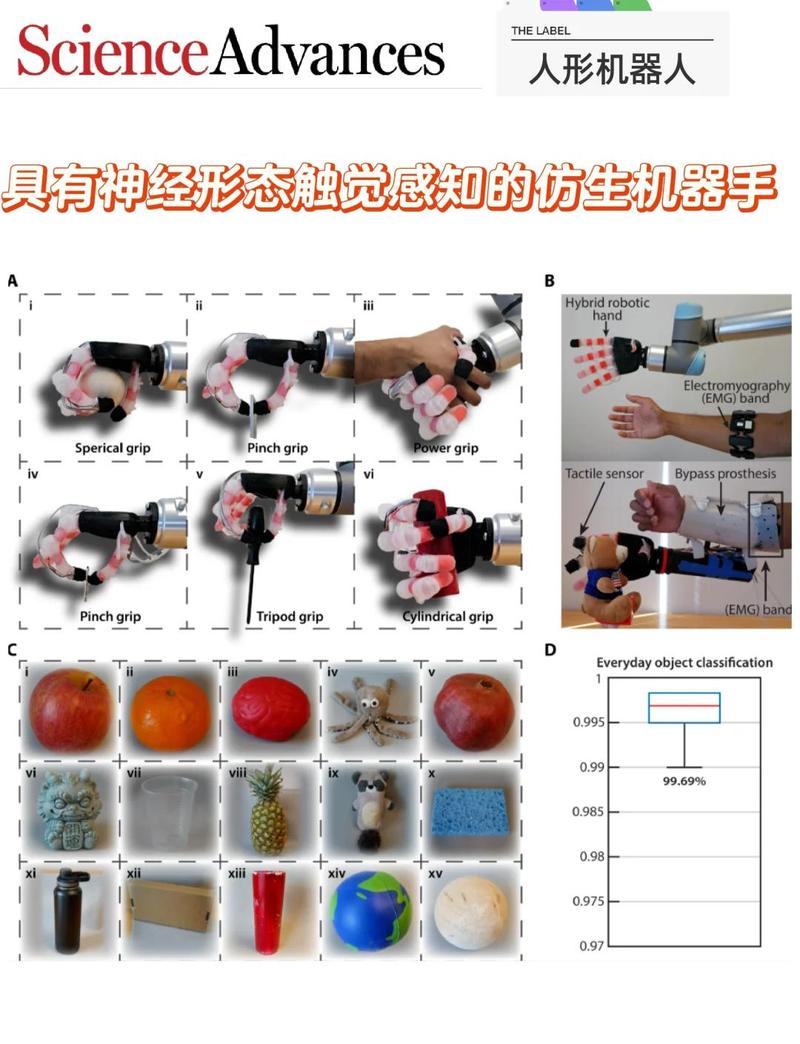 带触觉传感器的拟人机器人手掌控制实验
之前大家都拼机器人的视觉,什么四目相机大模型识别,可机器人看不见力啊,拿杯子不知道轻重,擦玻璃不知道多大劲压玻璃,要么擦不干净要么把玻璃压碎了。去年MIT CSAIL出的那个柔性手掌,能一秒采集一千次触觉数据,反馈给控制算法,闭着眼睛都能把滑溜溜的鸡蛋从桌子这边挪到那边,一点不碎不滑。我当时看到那个视频,真的起鸡皮疙瘩,这才是真进步啊!
不过话说回来,现在还是有bug。训练出来的控制策略,换个场景就容易拉胯。你在家里训练好了抓陶瓷杯,换个不锈钢保温杯尺寸差一点,可能就脱手。通用性的问题,还是没解决透。
 这个行业现在最缺的,根本不是算力
所有人都在说,缺数据缺算力缺大模型。我看不对。
最缺的,第一个是低成本的高频率力矩传感器,第二个是真正懂底层控制的人。
现在好多搞AI的冲进来做机器人,开口就是千亿参数,闭口就是通用具身智能,问他机器人关节的阻尼怎么调,直接傻眼。机器人控制差十毫秒的延迟,动作就歪了,大模型推理一次都要几百毫秒,真要让大模型直接控制关节,那机器人跳个舞都能摔个狗吃屎。
现在走通的路子都是,大模型管顶层决策,比如"我要收拾桌子,先拿杯子再拿盘子",底层的力气控制,还是得靠传统自适应控制加上新的学习方法,两层分开,才跑得稳。
我上个月跟国内一个协作机器人厂商的技术负责人吃饭,他说现在招一个能调力控参数的资深工程师,开出七十万年薪,挖了大半年都没挖到。市面上一大把只会调大模型prompt的,真碰到关节振动的问题,一个能解决的都没有。
这两年资本都涌去抢具身智能的风口,全盯着大模型参数堆得够不够多,发布会够不够炫,谁管你底层控制卡不卡脖子?可你别忘了,不管是什么机器人,要落地要干活,最后那一步都是控制,控制不对,一切都是零。
现在国内几家做得好的协作机器人,能把发那科ABB的市场抢过来,靠的不是什么花里胡哨的大模型,就是把核心的控制算法磨透了,响应速度比进口的快,成本还低一半,这就是硬实力。
再过个三五年,等真的服务机器人能走进普通人家里,帮你擦窗户帮你做饭,你回头看,所有能落地的进步,起点都是这群蹲在实验室里天天调控制参数的人,不是台上那些讲大模型概念的PPT大师。
你说对吧?
你以为机器人控制就是编个程?错得离谱
电影里的机器人,说动就动说停就停,啥环境都能适应,那是编好的CG。现实里呢?工业六轴机器人现场调试控制界面
传统机器人控制技术,走的是精确建模的路子。每一个关节的转动角度、输出力矩,都提前算得一丝不差,只要环境不变,干起活来比人准一百倍。没错,流水线就是这么玩的,汽车焊焊接零件,误差不到头发丝的十分之一,这是传统技术的功劳。
可环境一变呢?地上多了一滩水,箱子放歪了两厘米,碰到个软乎乎的东西。直接歇菜。就是这么死板。
前两年大模型火了之后,一堆人喊着"机器人控制要被颠覆了",我看了只想笑。很多人连控制的核心问题是什么都没搞懂。控制核心从来不是"会不会说话",是"能不能让关节刚好出对力气",差一点都不行。
最近两年真落地的突破,其实是这两个方向
别听那些虚的,我接触到的行业一线,真真切切在改变产品的,就两个路子。 第一个就是无模型强化学习结合阻抗控制。说白了就是不用提前建模型了,让机器人自己在环境里摸,摸多了就知道抓鸡蛋用多大劲,抓砖头用多大劲。 亚马逊去年刚上线的新一代拣货机器人,原来抓软包装的面包,十次能捏碎三次,掉个两次,换了这套控制方法之后,出错率直接降到了5%以下。这是真金白银省成本,不是实验室里的花活。 第二个就是带触觉反馈的高频反馈控制。带触觉传感器的拟人机器人手掌控制实验
之前大家都拼机器人的视觉,什么四目相机大模型识别,可机器人看不见力啊,拿杯子不知道轻重,擦玻璃不知道多大劲压玻璃,要么擦不干净要么把玻璃压碎了。去年MIT CSAIL出的那个柔性手掌,能一秒采集一千次触觉数据,反馈给控制算法,闭着眼睛都能把滑溜溜的鸡蛋从桌子这边挪到那边,一点不碎不滑。我当时看到那个视频,真的起鸡皮疙瘩,这才是真进步啊!
不过话说回来,现在还是有bug。训练出来的控制策略,换个场景就容易拉胯。你在家里训练好了抓陶瓷杯,换个不锈钢保温杯尺寸差一点,可能就脱手。通用性的问题,还是没解决透。
这个行业现在最缺的,根本不是算力
这个行业现在最缺的,根本不是算力
所有人都在说,缺数据缺算力缺大模型。我看不对。
最缺的,第一个是低成本的高频率力矩传感器,第二个是真正懂底层控制的人。
现在好多搞AI的冲进来做机器人,开口就是千亿参数,闭口就是通用具身智能,问他机器人关节的阻尼怎么调,直接傻眼。机器人控制差十毫秒的延迟,动作就歪了,大模型推理一次都要几百毫秒,真要让大模型直接控制关节,那机器人跳个舞都能摔个狗吃屎。
现在走通的路子都是,大模型管顶层决策,比如"我要收拾桌子,先拿杯子再拿盘子",底层的力气控制,还是得靠传统自适应控制加上新的学习方法,两层分开,才跑得稳。
我上个月跟国内一个协作机器人厂商的技术负责人吃饭,他说现在招一个能调力控参数的资深工程师,开出七十万年薪,挖了大半年都没挖到。市面上一大把只会调大模型prompt的,真碰到关节振动的问题,一个能解决的都没有。
这两年资本都涌去抢具身智能的风口,全盯着大模型参数堆得够不够多,发布会够不够炫,谁管你底层控制卡不卡脖子?可你别忘了,不管是什么机器人,要落地要干活,最后那一步都是控制,控制不对,一切都是零。
现在国内几家做得好的协作机器人,能把发那科ABB的市场抢过来,靠的不是什么花里胡哨的大模型,就是把核心的控制算法磨透了,响应速度比进口的快,成本还低一半,这就是硬实力。
再过个三五年,等真的服务机器人能走进普通人家里,帮你擦窗户帮你做饭,你回头看,所有能落地的进步,起点都是这群蹲在实验室里天天调控制参数的人,不是台上那些讲大模型概念的PPT大师。
你说对吧?