机器人控制技术:从实验室走到工厂,我们卡在哪了
别被科幻片骗了,绝大多数机器人现在还是「提线木偶」
市面上卖的大部分工业机器人,核心用的还是几十年前的示教再现控制思路。说白了就是你把怎么走、怎么转、抓哪里一步步教给它,它死记硬背之后重复干活,但凡环境变了一丁点儿,它就懵了。
哪怕是现在卖得火的协作机器人,宣传得再玄乎,核心控制逻辑也没跳出这个框架,只是加了点碰撞检测防止伤人而已。
你让它抓一个位置丝毫不差的铁块,它能干得比人准一百倍。可要是零件歪了两度,表面沾了点油变滑了,它大概率直接把零件掉地上,触发急停停线。
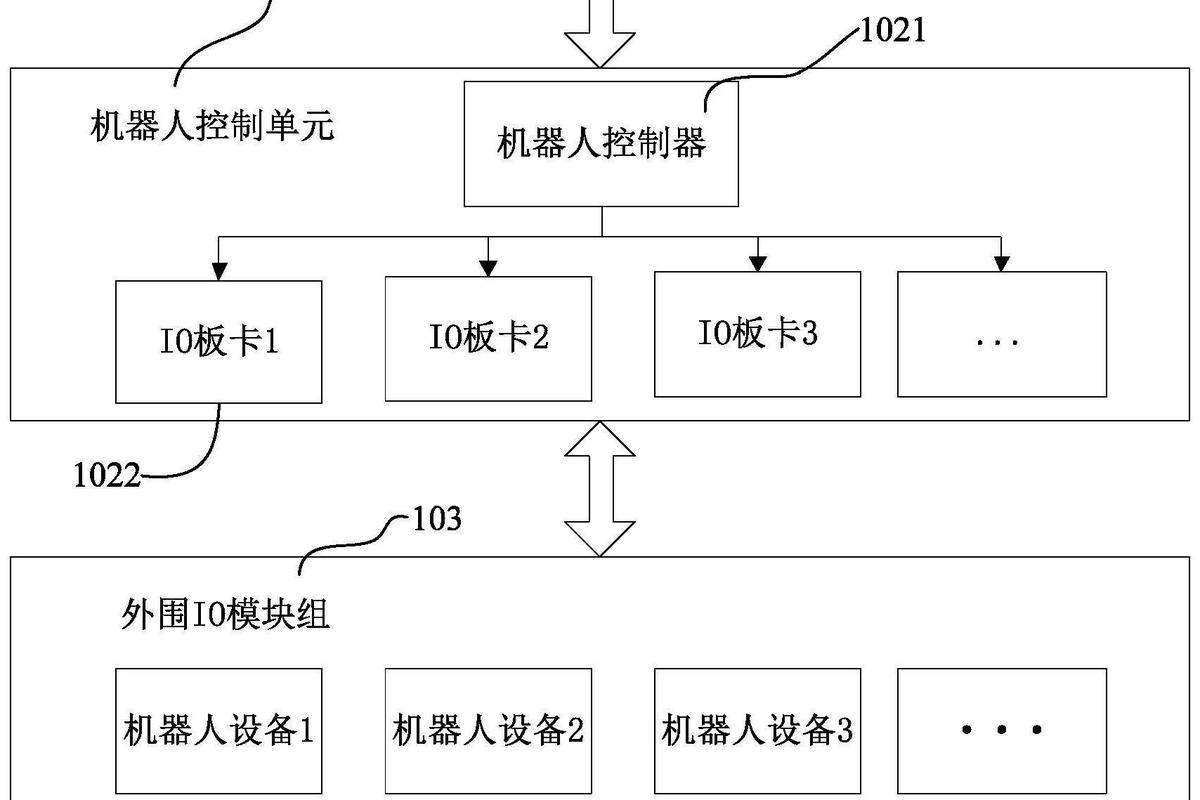 传统示教再现工业机器人控制流程图
很多人说,加视觉传感器不就行了?说实话,视觉能看到位置错了,传统控制算法也跟不上啊。改参数的延迟动辄好几秒,流水线根本等不起。真要做到实时调整,那对控制算法的响应速度、鲁棒性要求,直接翻好几个量级。很多PPT上吹得天花乱坠,落地一跑就露馅。
最近三年真的不一样:机器人控制技术的新突破终于落地了
 最近三年真的不一样:机器人控制技术的新突破终于落地了
我前两年也觉得,机器人控制不就是吃老本,没什么新东西了?结果去年逛了一圈行业展,见了几个实验室的demo,直接被打脸。
现在业内最火的路子,就是把传统基于模型的控制和AI强化学习捏到一块儿,做分层混合控制架构。底层用传统模型预测控制保稳定,响应快不出错,上层用强化学习处理环境变化,做决策调整,刚好互补。
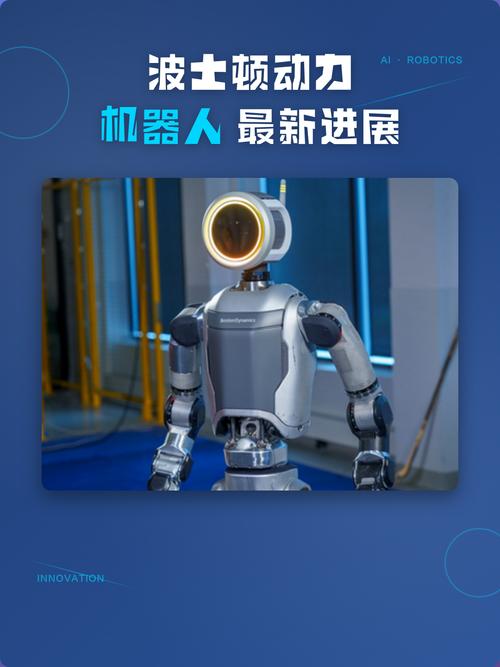
波士顿动力那个能跑酷能跳台阶的人形机器人,核心就是这套思路。别以为它只是炫技,这套方法放到工业机器人上,直接解决了乱序分拣的大问题。
国内一家做生鲜分拣的创业公司,去年拿出的成品,能让普通六轴机械臂分拣乱堆在传送带上的软水果,不同大小不同硬度,抓一百个碎不了一个,换传统控制根本想都别想。中科院沈阳自动化所去年发的水下科考机器人,在复杂洋流里能稳定保持姿态抓采样,控制延迟做到了不到两毫秒,放在五年前根本做不到。
不过话说回来,现在这些新东西,大部分还是在小范围试用,没大规模铺开。核心还是卡成本,你要做实时的运算,就得给机器人加更好的芯片和传感器,一台成本涨大几千,工厂老板凭啥换?很多做算法的团队只盯着精度看,根本没考虑工厂能不能承受这个成本,太可惜了。
落地最难的坎,从来都不是技术本身
 落地最难的坎,从来都不是技术本身
我上次跟一个做了二十年机器人控制的老工程师聊天,他说,做了一辈子才明白,机器人控制拼的从来不是论文上的精度,是在乱七八糟的实际环境里,能不能稳定干活。
工厂车间电压不稳,灰尘大,传感器用半年就会飘误差,机械臂用久了间隙也会变,你在实验室里调出来的完美参数,到现场跑三个月就歪了,这才是最头疼的问题。
现在走通的路子,其实也很务实:不追求全换AI控制,只给旧机器人加个上层的感知控制层,原来的底层驱动不动,成本只加一点点,性能就能提一大截。广东很多做汽配的工厂,现在都这么改旧机械臂,原来换一个新产品要调三天,现在半天就能搞定,省下来的人工成本不到一年就能收回改造钱,老板们都愿意试。
还有数字孪生结合控制的路子,也特别实用。先在数字孪生模型里把控制参数跑遍,测试完各种极端情况,再导到实体机器人上,调试时间直接省八成。原来一个焊接工位调一周,现在当天就能投产,太香了。
很多人天天吹人形机器人要改变世界,我倒是觉得,未来十年机器人控制技术最大的贡献,根本不是造出满街走的人形机器人,是把原来只能干固定活的工业机器人,变成能适应小批量多品种生产的灵活工具,帮中国制造解决招工难的问题。这才是实实在在的改变。
老工程师那句话我记得特别清楚:机器人控制,本质就是让机器跟上变化。过去我们求稳,只敢让机器干不变的活,现在我们终于敢让机器碰变化了。路还长,慢慢走。