误差不是敌人:机器人控制技术在接触任务里的边界设计
机械臂在自由空间里的跟踪误差,常被当作控制器好坏的主要证据。到了接触任务,这个证据突然失效。工件表面、夹具、人的手臂——环境刚度一进来,位置误差就换成了力。控制器此时要回答的并非“跟得多准”,而是“什么时候让、让多少、让多快”。机器人控制技术的难点,大半藏在这个交换里。
接触一瞬间,误差换了单位
自由空间控制可以写成轨迹跟踪问题:给定关节或末端轨迹,用PD、计算力矩、逆动力学前馈把误差压小。接触后,末端被约束,位置不再完全可控。继续压位置误差,力会迅速上升。阻抗控制把末端看成质量—弹簧—阻尼系统,通过调节刚度、阻尼和惯性,让机器人对外展现可控的柔顺性;导纳控制则测量外力,反解位置修正。两者对偶,工程上常混用,但实现细节不同:阻抗控制直接关力矩或电流环,导纳控制更依赖力传感带宽和位置环响应。
参数不是越大越好。环境刚度未知时,目标刚度设得过高,接触闭环的相位裕度会被吃掉;设得过低,跟踪和抗扰都变差。接触稳定性还受采样周期、滤波延迟、关节摩擦影响。一个常见反例是:仿真里调好的刚度,到了铸铁件上出现高频颤振。原因不神秘——环境刚度远高于模型假设,力反馈延迟又把相位往回推。这类失败在论文里常被平均掉,说实话,现场很麻烦。
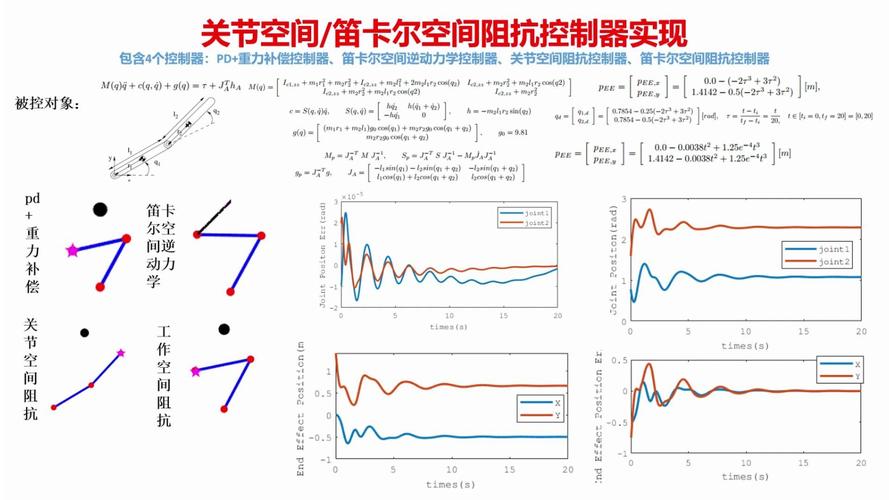 六轴工业机械臂阻抗控制接触力响应曲线图
预测与学习:谁做粗活,谁做细活
模型预测控制在约束处理上有优势。滚动优化可以把关节限位、力矩上限、接触力上限写进约束,提前规避。问题在实时性:非线性MPC的求解时间随预测步长和约束数量上升,控制周期却被压到毫秒级。可行路径是分层——上层用MPC做轨迹和约束规划,下层用力位混合或阻抗控制做高频执行。分层不是万能药,接口处的参考轨迹若不平滑,下层仍会抖。另一个限制是模型失配:接触刚度、摩擦、传动间隙写不准,预测再好也会偏。
学习控制常被拿来补残差。用演示数据或仿真数据训练策略,输出前馈力矩或参数修正。它在重复性任务里有价值,比如同型号工件的插装。边界也清楚:分布外工件的几何误差、表面状态变化,会让策略输出越界。工程上需要安全过滤器——把学习输出限制在力矩和速度的安全集内,越界就回退到模型控制。没有这层过滤器,学习控制不适合直接上接触任务。
 协作机器人关节力矩传感器标定现场图
时延、标定与那些不肯消失的暗账
控制周期不是写在规格书上的那个数。传感器采样、总线传输、滤波、计算、执行器响应,各段延迟叠加,还带抖动。接触任务对抖动敏感。同样的平均延迟,抖动大的闭环更容易失稳。事件触发控制能降总线负载,但触发阈值设计不好,会把连续动态切成碎片。实时操作系统、时间同步、优先级反转,这些底层问题在演示视频里看不见,在产线上会决定节拍。
标定是另一笔暗账。力传感器零漂、关节力矩传感器温漂、工具重心参数误差,都会在接触时变成力偏差。六维力传感器装在手爪后,工具重力补偿没做好,空载时就有几牛的残差;到了薄壁件装配,这几牛足够把零件压变形。标定不是一次性的实验室动作,温度变化、更换工具、碰撞后都要复核。编码器分辨率、雅可比矩阵奇异、冗余自由度零空间分配,也会在接近奇异位形时放大误差。控制器的鲁棒性,很多时候是在这些不漂亮的细节里被消耗掉的。
验证不是演示:边界条件决定可用性
验证接触控制,不能只看一段平滑的力曲线。要给出条件:环境刚度范围、工件公差、初始位姿偏差、传感器噪声水平、控制周期与抖动分布。硬件在环测试能把执行器和传感器放进闭环,比纯仿真更接近现场。失效安全要单独验证:急停、力超限、通信中断、看门狗复位,各自由谁接管,接管后关节如何制动。人机协作场景还要看功率和力限制、速度监控、安全距离,这些属于功能安全范畴,不是控制算法能单独兜住的。
趋势上,机器人控制技术正在从单一跟踪转向约束管理:把接触力、安全边界、任务节拍一起放进优化或分层框架。边缘算力提升让部分MPC下放,学习控制则更多扮演残差补偿而非主控。风险也跟着来——模型、数据、安全过滤器之间的责任边界若不清楚,故障归因会变得困难。可用的系统通常不追求把每个指标推到极限,而是让边界可解释、可测试、可回退。
所以,讨论机器人控制技术时,我更愿意先问:它允许在哪个接触条件下失效,失效后如何退回安全状态。这个问题答不清楚,轨迹再漂亮也只是演示。