测试验证技术不是走流程:芯片、自动驾驶和AI模型的验证真相
先讲个真事。上个月跟一位做车规芯片的朋友吃饭,他筷子一放,说流片前仿真跑漏了一个电源域切换的corner case,回来一测,整批样片功能异常。钱呢?几千万。时间呢?三个月。桌上没人接话。测试验证技术这东西,平时像空气,出事就是氧气。
所以别把它当成最后一道质检闸门。真不是。验证得往左移,往设计里扎。越早发现,越便宜。这个账,做过硬件的人都懂。
芯片验证:覆盖率好看,不等于没坑
现在做SoC,动辄几十亿门。靠定向测试?跑到天亮也跑不完。行业里主流打法是约束随机验证加覆盖率驱动,平台一般用UVM。验证平台发随机激励,收集功能覆盖率和代码覆盖率,看哪些角落没碰到。听起来很顺,对吧?坑就在这。
覆盖率100%不代表没bug。真的。代码覆盖率只说明那行代码被执行过,功能覆盖率只说明你定义的场景被撞到了。你没定义的呢?没人知道。所以现在越来越多团队加形式化验证,用数学方法证明某些属性成立。比如“任何情况下,复位后状态机不会进入非法态”。这话听着硬核,实际很救命。不过形式化也挑场景,状态空间爆炸的时候,工具也会卡死。别迷信。
 车规芯片形式化验证属性检查流程图
还有个变化:Chiplet和UCIe起来以后,验证边界从单die变成多die互连。Die间协议、延迟、功耗状态切换,测试验证技术得跟着改。以前验证一个IP,现在得验证“IP+封装+互连”的组合。难。但躲不开。
自动驾驶测试:把路况搬进实验室,但别自嗨
自动驾驶的测试验证技术,最容易被外行误解。以为路上跑几万公里就完了。差得远。真实道路里长尾场景太少,靠里程堆,效率低得让人抓狂。行业里现在靠场景库、硬件在环、数字孪生把路况搬进实验室。雨雾、逆光、鬼探头、前车掉落物,能编就编,能复现就复现。
我见过一个团队,场景库做得漂亮,报告也厚。结果一问:Corner case的覆盖准不准?传感器噪声模型有没有标定?执行器延迟怎么注入?答不上来。那场景库就是 PPT 资产。测试验证技术不是比谁场景多,是比谁能把失效模式说清楚。对吧?
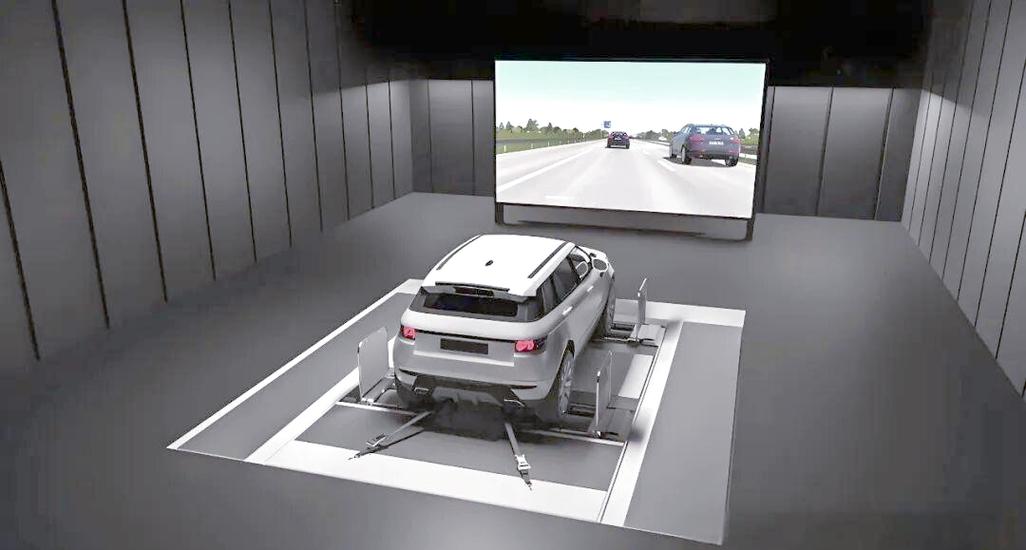 自动驾驶硬件在环测试台架场景图
硬件在环的好处是实时。坏处是,模型不准,结果就偏。数字孪生更别说了,地图、光照、材质、交通流,哪个参数飘了,结论都可能变形。所以现在有些团队做实验设计和敏感性分析,先看模型误差对测试结论影响多大。这步很枯燥。但省命。
AI模型测试:准确率漂亮,不代表能上线
AI模型测试是这两年最热的坑。训练集上准确率99%,上线一周就翻车。为什么?数据漂移。对抗样本。还有标注噪声。测试验证技术在这里得换脑子:不能只看平均指标,得看鲁棒性、公平性、可解释性,还有失效时的降级策略。
模糊测试在软件安全里用了很多年,现在也被拿来测模型。给输入加扰动,看输出会不会崩。对抗样本测试更直接:人眼看不出的改动,模型就改判。你说这算测试还是攻击?都算。做验证的人得有点“找茬”的瘾。没有这瘾,真干不长。
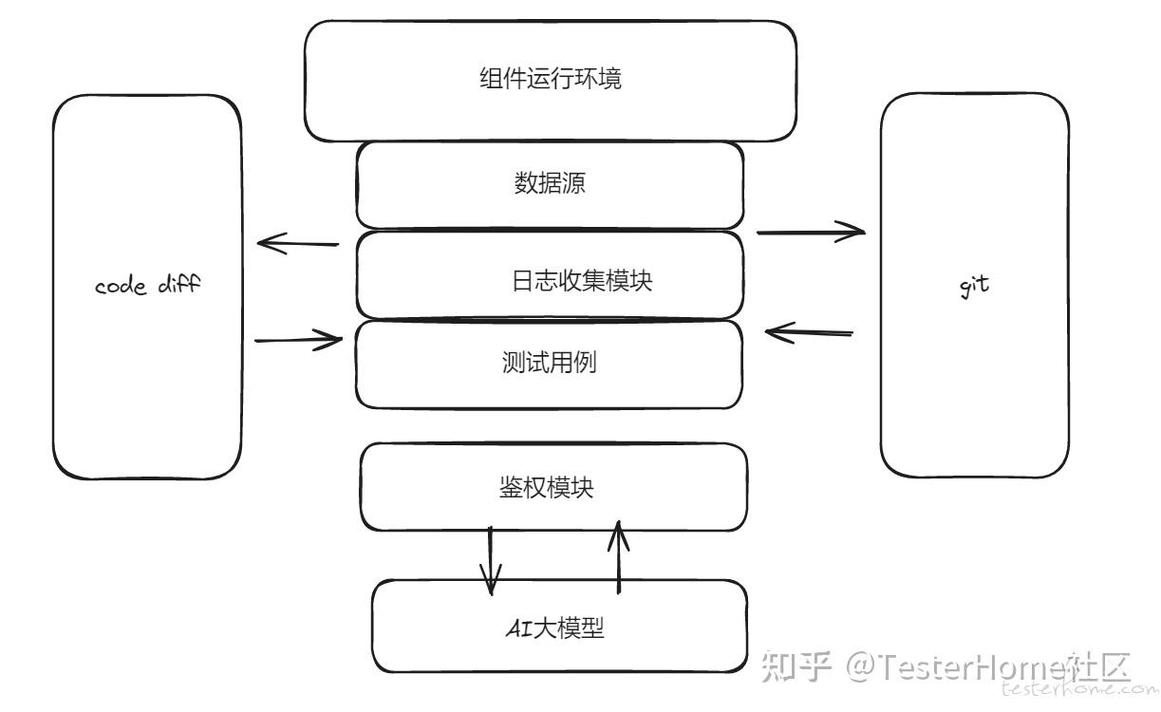 AI模型对抗样本鲁棒性测试流程图
监管也在推。欧盟AI法案把高风险AI系统的测试验证要求写得很细,汽车功能安全ISO 26262、航空DO-178C这些老框架也在被AI场景重新解释。别觉得离你远。做医疗AI、金融风控、工业视觉的,早晚得补课。
验证闭环:数据和流程,比嘴硬有用
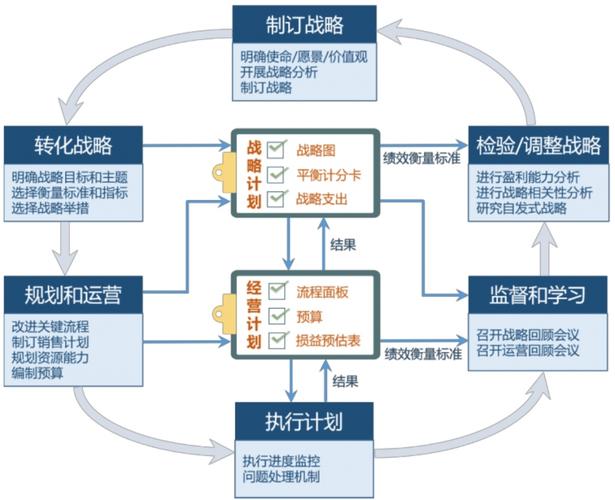 验证闭环:数据和流程,比嘴硬有用
我特别烦一种说法:“我们测过了,没问题。”测过什么?怎么测的?覆盖率多少?缺陷逃逸率多少?需求追溯矩阵能不能对上?说不清,就是没测。测试验证技术的底子,是可追溯和可复现。缺陷从哪来,怎么复现,回归有没有挡住,得有账。
现在不少团队搞持续验证,CI里跑仿真、跑静态分析、跑模糊测试,失败就拦。这个方向对。但别只挂个流水线就完事。测试用例得跟着需求变,场景库得跟着事故变,模型得跟着数据变。验证资产不维护,三个月就烂。真的。
说到底,测试验证技术不是保险丝。它是设计的一部分。越早承认这点,越少半夜爬起来看日志。流片前多跑一个corner case,路上少一次召回。模型上线前多测一轮扰动,客服少接一堆投诉。这笔账,不难算。