壁虎脚、纳米柱和一台摔下来的爬壁机器人:仿生学技术研发的黏附陷阱
实验室的爬壁机器人又掉下来了。第五次。我蹲在瓷砖墙根底下捡碎片,隔壁组的老王端着咖啡路过,瞟了一眼说:“你们那个仿生脚掌,还不如我家猫的爪子好使。”我没理他。但说实话,那一刻我确实怀疑——壁虎在墙上跑得跟玩儿似的,我们照着它的脚掌抄作业,怎么抄得这么狼狈?
这就是仿生学技术研发最气人的地方:大自然给的答案往往看起来简单,拆开看全是坑。你以为是结构问题,其实是材料问题;你以为是材料问题,做完发现是力学模型没对;等你把力学模型调通了,环境里的灰尘又给你上了一课。今天不聊大词,就聊聊壁虎脚掌这条线,我们是怎么一步步踩坑、又怎么爬出来的。
那根比头发细几百倍的毛,到底在黏什么?
先讲清楚原理。壁虎脚掌上不是吸盘,也不是胶水。它的脚趾底下排列着几百万根刚毛,每根刚毛末端又分叉成几百个铲形结构,尺寸在纳米级。这些结构跟墙面靠得足够近的时候,分子间的范德华力就上场了。范德华力这东西单个看弱得可怜,但架不住数量多——几亿个接触点同时发力,一只成年壁虎能吊起几十倍于自身体重的负载。
更妙的是,它还能随时脱附。你把壁虎脚掌的刚毛角度掰到某个临界值,黏附力断崖式下跌,脚一抬就走了。这叫方向性黏附:往一个方向推是抓地,往另一个方向拉是松开。没有胶水残留,没有真空泵噪声,还能自清洁——灰尘颗粒跟刚毛的接触面积小,黏不住,走两步就掉了。
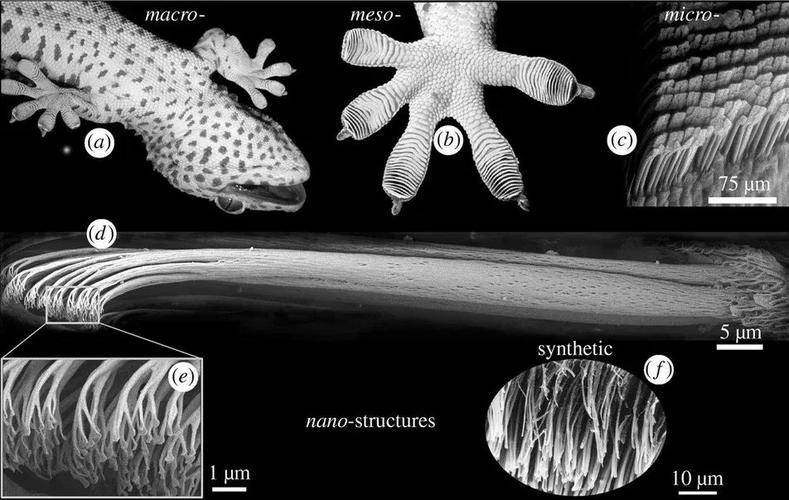 壁虎脚掌刚毛扫描电子显微镜微观结构图
你看,原理多漂亮。然后我们兴冲冲地开始做材料。第一版用PDMS翻模,做出直径5微米的圆柱阵列。测试台上黏附力确实有,但一上墙就傻眼:瓷砖缝里那点灰,直接把微柱填平了。黏附力从“能挂住”变成“能滑下去”,只用了三个来回。
后来换成倾斜的蘑菇状微结构,又加了碳纳米管增强,黏附力上去了。但新问题来了:黏得太死,脱不下来。机器人抬脚的时候,脚掌像被墙咬住了,电机扭矩报警。你看,仿生学技术研发的难点从来不是“能不能黏”,而是“能不能按需松手”。壁虎的刚毛有角度、有预压力、有剥离动作,我们只抄了形状,没抄到那套控制逻辑。
爬壁机器人不是壁虎,墙也不是树干
第二个坑更隐蔽。壁虎在爬树的时候,脚掌接触的是有粗糙度、有弹性、还会轻微变形的树皮。我们测试的墙面呢?抛光瓷砖、涂料外墙、玻璃幕墙、带粉尘的水泥面——每一种的表面能都不一样。仿生干黏附材料对光滑表面很友好,对粗糙表面就露怯:微柱根本够不着凹坑底部的接触点,有效接触面积打对折。
有一回我们在工地实测,机器人在玻璃上爬得稳稳当当,一转到水泥墙面,走了半米就侧滑。现场师傅说:“你们这玩意儿认墙啊?”我当时脸上挂不住,但他说得对。仿生学技术研发最容易犯的错,就是把生物的使用场景照搬到工程场景。壁虎不爬玻璃幕墙,也不爬带油污的厨房瓷砖。它的脚掌是几百万年演化出来的,不是为我们的建筑表面定制的。
 仿生干黏附材料微柱阵列倾斜结构示意图
怎么办?我们后来做了两件事。一是给脚掌加了自适应悬架,让每一小块黏附垫独立贴合表面起伏;二是把黏附阵列分区控制,哪块区域接触好就加预压,哪块区域悬空就放弃。说白了,用工程手段补生物的课。壁虎的神经系统干这事儿是本能,我们得靠传感器和算法硬怼。
还有一个反直觉的点:黏附力不是越大越好。我们早期追求“一平方厘米挂十公斤”,结果脱附功耗飙升,机器人腿重了,控制复杂了,整体效率反而下降。后来把黏附力砍到三分之一,配合剥离角优化,机器人爬得更顺。够用就好,这是仿生学技术研发里特别反工程师直觉的一条。工程师总想堆性能,但生物系统从来是平衡出来的。
别急着吹“颠覆”,先看看它在哪些地方真能用
说点落地的。现在这套仿生黏附技术,在几个场景里确实站住了脚。一个是幕墙检测机器人,玻璃和铝板表面光滑,干黏附不用真空泵,整机重量轻,续航比负压吸盘方案长不少。另一个是协作机器人的末端抓手,抓纸箱、抓玻璃片、抓曲面零件,不留胶痕,也不怕掉屑。还有可穿戴设备上的干性黏附贴片,贴皮肤上做心电监测,撕下来不疼——这个方向我挺看好,虽然目前耐久性还一般。
但你千万别以为它能替代所有吸附方案。粗糙混凝土墙面、有油污的金属表面、高温环境——干黏附基本没戏。湿度大了,水膜会隔断范德华力;粉尘多了,微结构被填平;长期受压,PDMS会蠕变,黏附力衰减。这些边界条件不写清楚,就容易变成吹牛。
我见过一些宣传稿说“仿壁虎脚掌万能抓手”,说实话,心里发虚。仿生学技术研发的诚实姿态,是把适用边界画清楚,而不是画大饼。壁虎自己也不是哪儿都能爬——它上不了完全光滑的湿玻璃,也扛不住强风。我们做工程的,别比壁虎还自信。
写在最后的一点冷思考
 写在最后的一点冷思考
干了这几年仿生黏附,我最大的转变是:从“抄结构”转向“抄策略”。刚毛形状当然重要,但壁虎真正的护城河是那套感知—预压—剥离的控制闭环。我们现在做的分区黏附和自适应悬架,本质上就是在用机电系统模拟这个闭环。结构是载体,策略才是灵魂。
另外,别被“仿生”这个词绑架。仿生学技术研发不等于一比一复刻生物。壁虎的刚毛是角蛋白,我们用的是聚合物;壁虎的神经控制是几百万年长出来的,我们用的是MCU。材料不一样、尺度不一样、任务不一样,非要追求“像”,反而走偏。只要能抓住那套力学原理,用工程语言重写一遍,就算成功。
至于老王那句“不如猫爪子”……后来我请他看了爬壁机器人在玻璃幕墙上跑完一整圈的视频。他没再说话。不过我心里清楚,离壁虎还差得远。下一个坑已经在等着了——这批机器人在户外跑了三个月,紫外线和雨水开始让微柱阵列老化。仿生学技术研发嘛,永远在补课的路上。