当路口开始犹豫:智能交通系统的边界与代价
晚上七点,南京城东一个十字路口,信号机把东西向绿灯延长了八秒。一辆公交没赶上。司机按了喇叭。这个细节比大屏演示更诚实:系统在计算,路口在犹豫。所谓智能交通系统,落到地面,先要回答一个不体面的问题——它到底在优化谁的时间,又准备把代价挪给谁。
路口不是算法画布
感知、决策、执行,这条闭环被讲得太多,容易让人忘了每一环都有毛边。摄像头看见的是像素,雷达看见的是回波,融合之后才是轨迹。问题在于,轨迹并不等于意图。一个外卖骑手突然斜穿,一个老人走到一半停下,一辆车在实线前犹豫变道——这些长尾场景不服从干净的数据分布。感知融合的难点不在“看见”,而在“看见之后仍保留不确定性”。过早把目标框画得很确定,下游控制就会显得果断,代价往往由路口承担。
我有点懊恼的是,很多演示项目把标定漂移藏得很深。摄像头和雷达的外参偏了几度,白天看不出,夜里雨后反光一上来,融合轨迹就开始漂。工程师知道要复标,运维预算却没写进去。系统于是带着慢性误差运行,像一副没配准的眼镜。
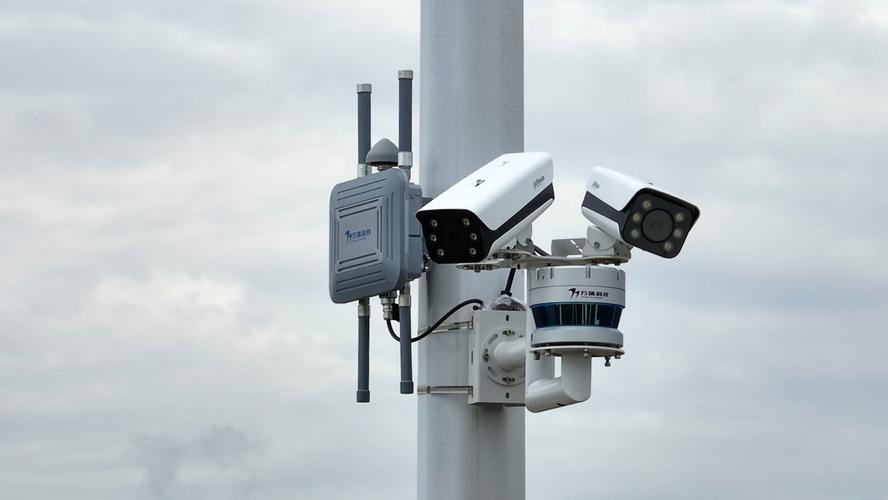 城市十字路口路侧摄像头毫米波雷达融合感知设备实景
信号优化不能替代道路设计
信号控制常被当成万能旋钮。自适应配时、绿波协调、公交车辆信号请求,这些机制确实有效,但有条件。它们擅长在给定路网容量里分配通行权,不擅长凭空增加容量。一个进口道排队溢出,先要看渠化、掉头口、公交停靠站和沿线出入口,而不是只改周期。把拥堵从一个路口赶到下一个路口,算法可以做到,城市管理者未必想要。
更麻烦的是公平性。系统若以车均延误为目标,行人等待、非机动车过街、支路居民出行容易被压到次要位置。目标函数一换,结果就变。信号优化的边界在于:它只能调整通行权的时间切片,不能替代需求管理和道路几何改善。说实话,某些项目把大屏做得像航天指挥中心,路口渠化却没动,这种“智能”只是把矛盾擦亮了一点。
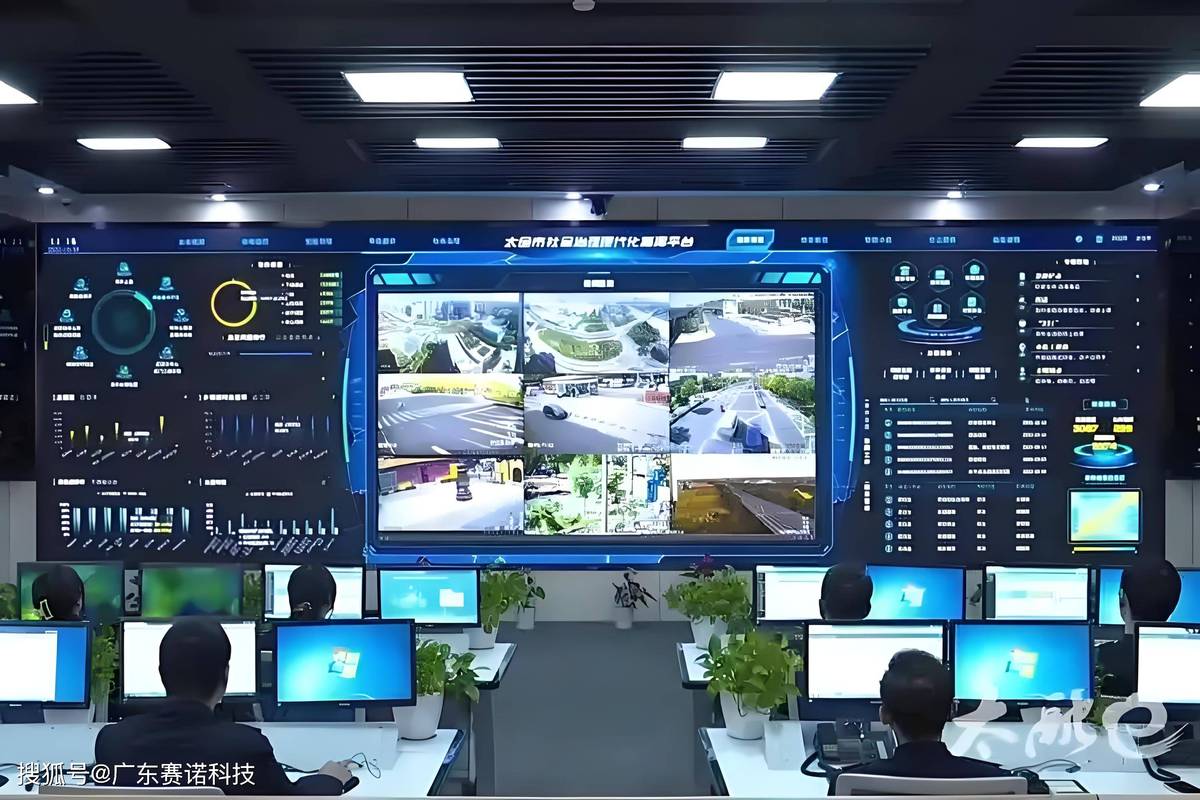 智能交通信号控制中心大屏与路口数字孪生界面
责任链比时延更难压缩
 责任链比时延更难压缩
时延预算可以算:感知几十毫秒,融合跟踪几十毫秒,决策控制再几十毫秒,通信链路另算。边缘计算能把一部分环节拉近,但拉不近责任。车路协同一旦出事,是路侧设备供应商、算法提供方、交通管理部门还是车辆驾驶员的责任?技术链路可以分层,责任链不能含糊。没有日志、没有版本冻结、没有可复现的仿真回放,讨论责任就是空转。
风险还不止时延。对抗攻击在感知层很现实:贴纸、强光、遮挡都可能让检测抖动。数据偏差会让系统对某类交通参与者不敏感。隐私脱敏做得粗糙,路侧视频就会变成另一种负担。供应商锁定也常被低估,接口不开放,后续迭代只能被一家牵着走。趋势上看,小范围闭环评估比大而全的覆盖更可靠:先在固定路口做仿真到现实的差距分析,再逐步放开。标准接口、模型审计、运行日志,这些不性感,却是系统能否长期运行的前提。
如果只把智能交通系统当成展示工程,它会越来越会解释,路口却不会更好走。判断一套系统是否值得继续,不看它讲了多少场景,而看它敢不敢暴露失败条件、保留人工接管、接受第三方复核。做不到这些,八秒绿灯的犹豫,还会反复出现。