机器人控制技术:藏在机械臂里的精度密码
上个月去佛山的智能制造车间逛了一圈,颠覆了我对机器人控制技术的旧认知。以前总觉得这不就是写代码调参数嘛,枯燥得要死。直到看到一台六轴机器人在1微米的精度下给手机芯片封装,中途突然被人碰了一下手臂,一秒回正继续干活的时候,我整个人都看傻了。
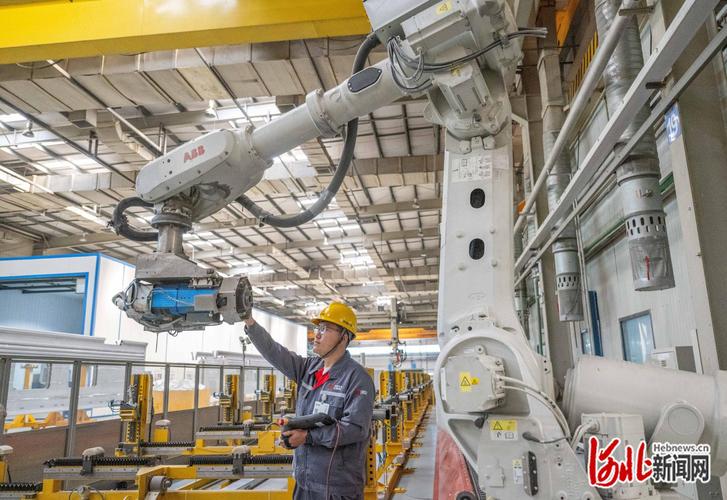 传统工业机器人PID参数调试现场
而且很多需要力反馈的场景,比如打磨、装配,传统控制根本玩不转。你让它抓个玻璃,稍微力大一点就碎,力小一点就掉,根本没法稳定生产。整个行业卡在这几十年,要提升精度就得靠堆硬件,成本涨得离谱,中小厂根本碰不起。
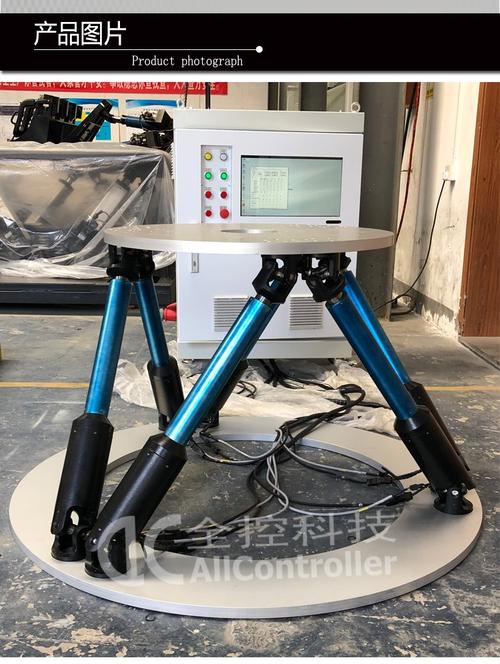 六轴机器人力控打磨工件实验平台
 落地路上,还有哪些坎要跨?
不过话说回来,现在很多技术还是飘在天上的多,落地的少。很多实验室里跑得飞起的算法,一到工厂现场就拉胯。
为什么?工厂里的环境太复杂了。机床转起来整个车间都在震,夏天温度高了机械臂的连杆都会热变形,传感器用久了还有零点漂移,这些细碎的干扰,实验室里根本模拟不全。稍微一点误差,到了高精度加工环节就是报废。
还有成本问题。放在五年前,一套进口的六维力传感器加高端控制器,报价十几万,比机械臂本身还贵,很多做小批量加工的中小厂,根本掏不起这个钱。对吧?
当然,也不是没好消息。这两年国产替代起来之后,价格已经砍了大半,我之前在东莞见过一家做五金打磨的工厂,换了一整套国产力控机器人,全套下来才二十多万,不到进口方案的三分之一。用了大半年,良品率从82%升到95%,原来三个打磨工一天干八百件,现在一台机器人一天干两千件,人只要在旁边上下料就行。工人不用再吃满身打磨灰,老板也赚得多了,双赢。
说实话,我觉得机器人控制技术未来的方向,不是搞越来越复杂的算法炫技,而是沉下来,解决现场的实际问题,把成本打下来,让更多中小厂用得起。你想啊,现在很多高端加工领域还卡脖子,核心就是控制精度上不去,只要我们把这块啃下来,以后更多高端制造就能自己干,不用看别人脸色。
上次碰到那个年轻的调机工程师,他说以前调一个新产品的参数要熬一周,现在用新的自适应算法,机器人自己跑两小时就搞定,他现在天天准点下班,脸上的痘痘都消了。你看,技术进步从来都不是什么虚头巴脑的概念,就是落在这些普通人的具体生活里。
传统机器人控制,卡在哪了?
早年的工业机器人,全靠预设轨迹走。你给它建个模,调好PID参数,它就只能干一模一样的活,只要工件偏个零点几毫米,或者换个重一点的末端工具,出来的活直接废了。 我之前听一个做汽车零部件的老板吐槽,他们早年引进口本机器人,换一次产品,找外国工程师过来调参数,三天收几十万,比买半台机器人还贵。太黑了。传统工业机器人PID参数调试现场
而且很多需要力反馈的场景,比如打磨、装配,传统控制根本玩不转。你让它抓个玻璃,稍微力大一点就碎,力小一点就掉,根本没法稳定生产。整个行业卡在这几十年,要提升精度就得靠堆硬件,成本涨得离谱,中小厂根本碰不起。
新的机器人控制技术,到底突破了什么?
最近十年,这行最大的变化,就是把机器人从“按预设轨迹走”变成了“跟着环境实时变”。核心突破就是两个方向:力控融合和无模型自适应控制。 很多人只看得到波士顿动力Atlas后空翻、跑酷的噱头,不知道它最核心的牛逼之处就是实时力控制。它每踩一步,脚底的传感器就会把受力数据传到控制器,几毫秒之内就调整关节输出,所以踩在不平的地面上也不会晃,摔了能立刻调整姿态爬起来。这套控制逻辑,放在十年前根本想都不敢想。 国内这边,这几年追得很快,很多高校和创业公司都搞出了完全自主的自适应控制算法。不用提前给机器人做精准的动力学建模,机器人自己运行几圈就能拟合出误差参数,自动调整控制逻辑。今年上半年哈工大机器人团队发的成果,把3D视觉反馈和高精度力控结合,做微型电子零件装配,重复精度能做到0.2微米,比头发丝的三百分之一还细,直接打破了国外在这个领域的技术垄断。 还有最近火的大模型结合机器人控制,也挺惊喜的。工人不用写一行代码,说一句“把蓝色箱子放到三号传送带”,机器人就能自己拆解任务,调整控制参数,换产品的时间从按天算直接变成按分钟算。六轴机器人力控打磨工件实验平台
落地路上,还有哪些坎要跨?
落地路上,还有哪些坎要跨?
不过话说回来,现在很多技术还是飘在天上的多,落地的少。很多实验室里跑得飞起的算法,一到工厂现场就拉胯。
为什么?工厂里的环境太复杂了。机床转起来整个车间都在震,夏天温度高了机械臂的连杆都会热变形,传感器用久了还有零点漂移,这些细碎的干扰,实验室里根本模拟不全。稍微一点误差,到了高精度加工环节就是报废。
还有成本问题。放在五年前,一套进口的六维力传感器加高端控制器,报价十几万,比机械臂本身还贵,很多做小批量加工的中小厂,根本掏不起这个钱。对吧?
当然,也不是没好消息。这两年国产替代起来之后,价格已经砍了大半,我之前在东莞见过一家做五金打磨的工厂,换了一整套国产力控机器人,全套下来才二十多万,不到进口方案的三分之一。用了大半年,良品率从82%升到95%,原来三个打磨工一天干八百件,现在一台机器人一天干两千件,人只要在旁边上下料就行。工人不用再吃满身打磨灰,老板也赚得多了,双赢。
说实话,我觉得机器人控制技术未来的方向,不是搞越来越复杂的算法炫技,而是沉下来,解决现场的实际问题,把成本打下来,让更多中小厂用得起。你想啊,现在很多高端加工领域还卡脖子,核心就是控制精度上不去,只要我们把这块啃下来,以后更多高端制造就能自己干,不用看别人脸色。
上次碰到那个年轻的调机工程师,他说以前调一个新产品的参数要熬一周,现在用新的自适应算法,机器人自己跑两小时就搞定,他现在天天准点下班,脸上的痘痘都消了。你看,技术进步从来都不是什么虚头巴脑的概念,就是落在这些普通人的具体生活里。