机器人控制技术:从“走得稳”到“学得快”,行业突破正在发生
前几天跟做机器人创业的朋友喝酒,他拍着桌子说,现在机器人底盘、电机都能买到公版货,拼到最后拼的就是控制。
听起来玄乎的词,其实就是机器人的脑子和神经。你看到它能走能拿能避障,全靠控制技术在撑着。
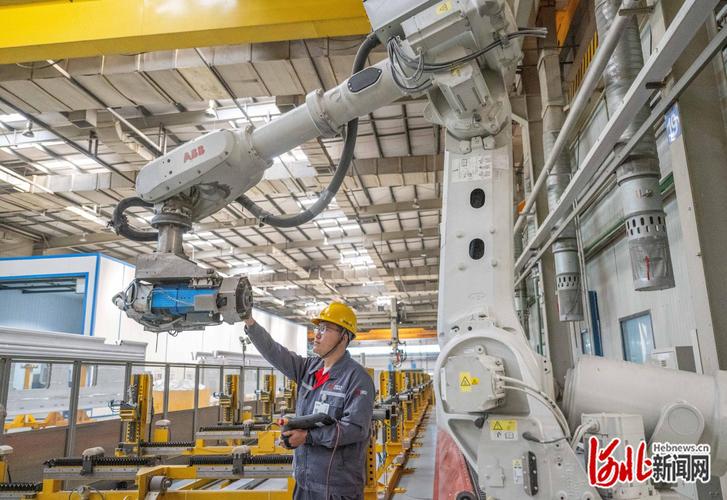 传统工业机器人PID参数人工调试现场
这种思路,只能干结构化场景的活儿。就是流水线那种,一万次动作全一模一样的活儿。可现在市场要的是什么?是能进厨房帮你炒菜,能到果园帮你摘果,能帮快递员分拣不同大小包裹的机器人。
传统控制,顶不住。
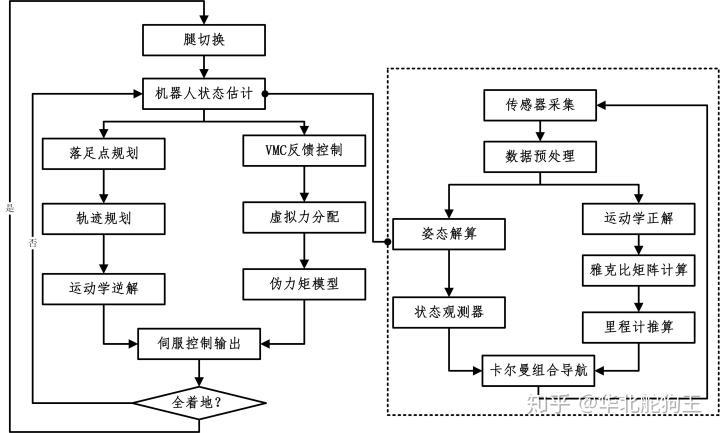 四足机器人混合控制算法逻辑框图
有意思的是,最近大模型其实也找到了自己的位置,不是直接控制关节,而是做上层任务拆解。比如你说“帮我把桌上的可乐放进冰箱”,大模型把这句话拆解成一步步的动作序列,然后下层还是交给传统的控制算法去执行,既发挥了大模型的理解能力,又保证了物理动作的精度安全。
这不比吹端到端靠谱多了?
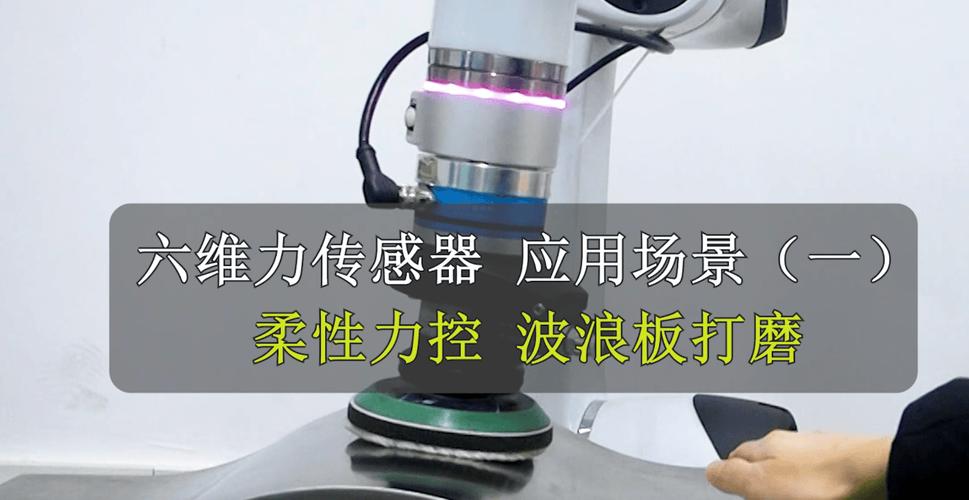 下一个爆发点:柔性场景的力控才是金矿
现在很多人看机器人,就看能跑多快精度多高,其实真正值钱的,是机器人能不能“轻拿轻放”,能不能感知力的大小。
说个接地气的场景,摘草莓。人工摘还要控制力度呢,重一点就捏坏了。机器人摘草莓,靠视觉只能看到位置,不知道用多大劲捏,全靠可变阻抗力控技术。上个月我看MIT CSAIL最新发的成果,他们的机械臂摘草莓,坏果率不到2%,比人工摘的坏果率还低,因为它能感知到草莓成熟度对应的软硬度,自动调整握力。
太牛了。
还有现在火的协作机器人,能跟工人在一个生产线干活,不会伤人,靠的就是力控。碰到人的时候,力控系统瞬间检测到外力,直接退开,根本不会出事。放十年前,哪敢想机器人跟人一起干活?
不过话说回来,现在还是有痛点没解决。最大的问题就是Sim2Real迁移误差,算法在仿真里跑的百分百完美,放到真实机器上,因为摩擦力、电机间隙这些微小误差,动作就歪了。
可架不住现在进展快啊。去年这个问题还被说做是无解的难题,今年就有好多创业公司拿出了数据,说迁移误差缩小了70%以上,调试时间从按天算变成按小时算。
你说快不快?
现在国内工业机器人的渗透率才刚过30%,剩下的增量市场全是非结构化的柔性场景,不管是3C组装、农业采摘还是家政服务,拼到最后全是拼机器人控制技术。硬件大家都能买得到,谁的控制做的好,谁就能抢下市场。
很多人说现在机器人赛道卷,其实卷的都是组装硬件,真正有技术含量的控制方向,缺的是人,缺的是能落地的成果。
不信你再过两年看,出来的一批新的头部机器人公司,肯定都是靠控制技术杀出来的。
传统控制的天花板,原来卡在这里
早些年的工业机器人,基本上都是模型驱动控制,把所有参数都焊死在程序里。只要在预设的流水线上,动规定的路径,抓重量形状固定的工件,精度能做到头发丝那么细。 但只要变一点,就凉。 我前几年去东莞的电子代工厂参观,亲眼看到换一款手机外壳,三个工程师调了三天参数。工人师傅蹲在旁边抽烟,吐槽说还不如我自己上手焊。 就是这么回事。传统的PID控制也好,模型预测控制也好,全都依赖精准的动力学建模。你给一个软的、会变形的东西建模试试?环境变了,摩擦力变了,工件重心偏了一毫米,整个模型就废了。传统工业机器人PID参数人工调试现场
这种思路,只能干结构化场景的活儿。就是流水线那种,一万次动作全一模一样的活儿。可现在市场要的是什么?是能进厨房帮你炒菜,能到果园帮你摘果,能帮快递员分拣不同大小包裹的机器人。
传统控制,顶不住。
现在的真突破:混血方案才是正确答案
说实话,前两年很多AI圈的人吹,说大模型直接就能端到端控制机器人,啥建模都不用。我当时就不信。 真放到物理世界,大模型输出差个0.1度,机械臂直接撞到工作台,机器坏了是小事,伤到人怎么办? 现在跑通的落地方案,全都是传统控制加AI策略的混血架构。 举个例子,现在市面上卖的四足快递机器人,能跑能跳能上台阶,怎么做到的?基础的机身稳定还是靠模型预测控制,保证每一步的力矩都对,不会摔。而遇到没见过的地形,比如突然出来一块坑洼的地砖,AI强化学习训练出来的策略快速调整步幅和落脚点,比纯人工调参数快了几十倍。 波士顿动力折腾了那么多年,之前一直纯靠手工调控制律,后来也偷偷用上了强化学习做策略优化,这才出来能后空翻能跑酷的成品。四足机器人混合控制算法逻辑框图
有意思的是,最近大模型其实也找到了自己的位置,不是直接控制关节,而是做上层任务拆解。比如你说“帮我把桌上的可乐放进冰箱”,大模型把这句话拆解成一步步的动作序列,然后下层还是交给传统的控制算法去执行,既发挥了大模型的理解能力,又保证了物理动作的精度安全。
这不比吹端到端靠谱多了?
下一个爆发点:柔性场景的力控才是金矿
下一个爆发点:柔性场景的力控才是金矿
现在很多人看机器人,就看能跑多快精度多高,其实真正值钱的,是机器人能不能“轻拿轻放”,能不能感知力的大小。
说个接地气的场景,摘草莓。人工摘还要控制力度呢,重一点就捏坏了。机器人摘草莓,靠视觉只能看到位置,不知道用多大劲捏,全靠可变阻抗力控技术。上个月我看MIT CSAIL最新发的成果,他们的机械臂摘草莓,坏果率不到2%,比人工摘的坏果率还低,因为它能感知到草莓成熟度对应的软硬度,自动调整握力。
太牛了。
还有现在火的协作机器人,能跟工人在一个生产线干活,不会伤人,靠的就是力控。碰到人的时候,力控系统瞬间检测到外力,直接退开,根本不会出事。放十年前,哪敢想机器人跟人一起干活?
不过话说回来,现在还是有痛点没解决。最大的问题就是Sim2Real迁移误差,算法在仿真里跑的百分百完美,放到真实机器上,因为摩擦力、电机间隙这些微小误差,动作就歪了。
可架不住现在进展快啊。去年这个问题还被说做是无解的难题,今年就有好多创业公司拿出了数据,说迁移误差缩小了70%以上,调试时间从按天算变成按小时算。
你说快不快?
现在国内工业机器人的渗透率才刚过30%,剩下的增量市场全是非结构化的柔性场景,不管是3C组装、农业采摘还是家政服务,拼到最后全是拼机器人控制技术。硬件大家都能买得到,谁的控制做的好,谁就能抢下市场。
很多人说现在机器人赛道卷,其实卷的都是组装硬件,真正有技术含量的控制方向,缺的是人,缺的是能落地的成果。
不信你再过两年看,出来的一批新的头部机器人公司,肯定都是靠控制技术杀出来的。