机器人控制技术:藏在日常里的隐形硬核技术
上个月去东莞的一家3C电子厂参观,刚进门就被一台协作机器人震住了。它在一堆不规则的玻璃芯片盖板里摸来摸去,每一块都抓得恰到好处,拿起来放进去,没有一块碎的。换个工人来抓一天,手都酸了不说,碎损率至少十个点。这台机器人?碎损率不到0.1%。靠的是什么?不是什么花里胡哨的大模型,是过硬的机器人控制技术。
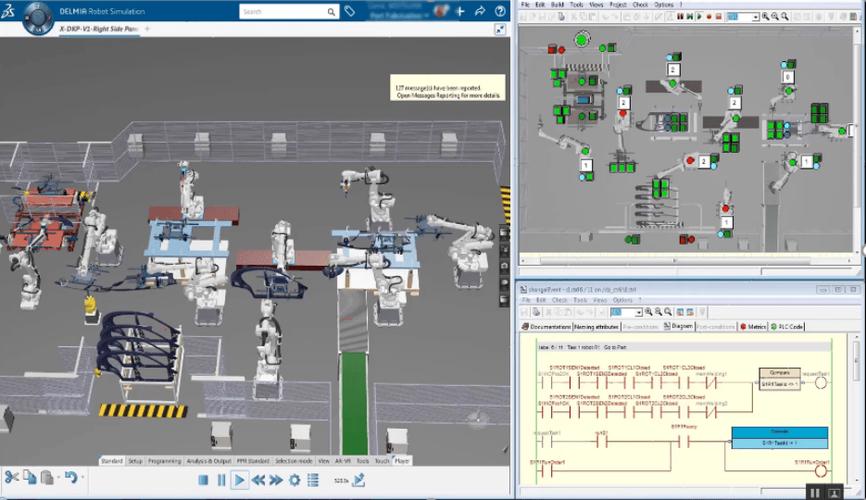 工业六轴机器人模型预测控制调试界面
就拿新能源汽车的电池pack焊接来说,不同批次的外壳总有那么零点几毫米的误差,传统控制焊出来经常有虚焊,良率上不去。换了带模型预测控制的系统,良率直接拉到99.9%以上。这就是技术的威力,不多,就零点几毫米,卡死多少厂商。
说实话,我见过很多团队搞机器人,上来就堆大模型堆传感器,钱花了几千万,最后机器人走两步都抖,核心就是控制技术没过关。骨架再漂亮,神经不好使,动不起来。
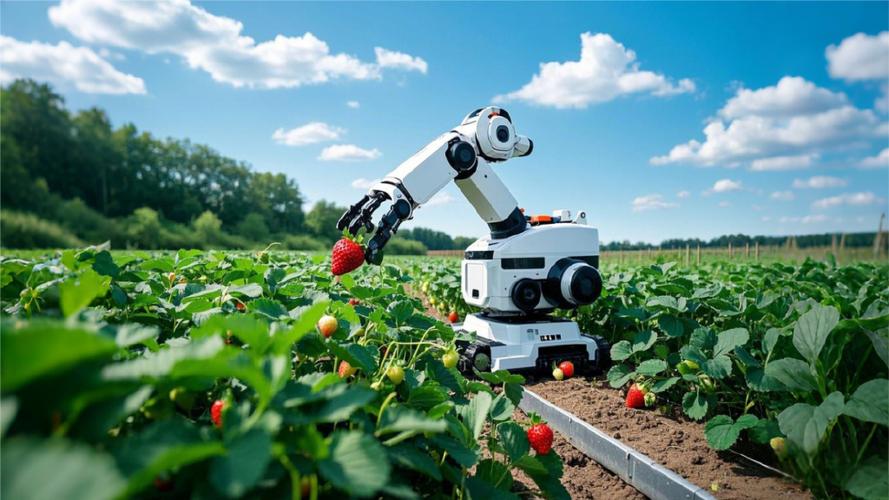 协作机器人抓取新鲜草莓力控演示场景
我之前跟一个做力控研发的老大哥吃饭,他说他们团队熬了四年,就为了调“零力拖动”这个功能。什么意思?就是工人不用写一行代码,直接拽着机器人的末端走一遍,机器人就能记住路径,直接干活。就这个功能,前前后后改了一百多版算法,有一次一个参数的符号错了,整个团队卡死了半个月,天天泡在实验室里测,头发都掉了一把。
现在好了,国内的协作机器人厂商基本都搞定了低成本力控,以前一套力控系统要十几万,现在几万块就能装,中小企业买台机器人回去,阿姨都能调教,不用请专业工程师上门编程序。这才是真的技术落地,不是放展厅里看的。
 大模型热潮下,机器人控制技术才是真正的底盘
现在打开科技媒体,全是通用机器人的新闻,全是大模型赋能机器人,仿佛明天机器人就能帮你洗衣服做饭带孩子了。
不过话说回来,大模型解决的是“理解任务”的问题,你说“帮我拿一瓶冰可乐”,大模型能知道你要干什么,知道去冰箱拿,知道拿冰的。但是,打开冰箱门的时候用多大劲?拿可乐的时候抓多紧?走路的时候怎么避开你扔在地上的拖鞋?这些,全得靠机器人控制技术解决。
没有好的控制,大模型说得再对,机器人一开门把冰箱门拽下来了,一拿可乐把瓶子捏扁了,有啥用?
我前阵子看国内顶刊的一篇论文,是上交大团队做的自适应力控算法,针对家庭这种非结构化环境,把机器人碰撞误差降了38%,响应速度提了四分之一。这种成果,没人吹,没有资本追,但是却是通用机器人能落地的核心。
现在很多人觉得机器人控制技术已经发展到顶了,没什么好研究的了。真的不对。就拿双足机器人来说,波士顿动力的Atlas能跑能跳能翻跟头,国内很多团队做出来的双足,走平路都晃,核心差的就是控制,不是电机不是传感器,就是控制算法。
你现在喝的瓶装水,标签是机器人贴的;你开的汽车,车门是机器人焊的;你手里的手机,芯片是机器人刻的。哪一个环节离得开精准的机器人控制技术?
它从来都不是什么遥不可及的黑科技,就是藏在我们生活每个角落,默默干活的隐形功臣。说不定你今天拿的快递,就是机器人分拣出来的,只是你没感觉到而已。
别被名字唬住,核心就是让机器人“听话又稳当”
很多人一听到“控制技术”,就觉得是实验室里看不懂的公式。其实说白了,就是解决一个问题:你让机器人干嘛,它就能精准干嘛,不抖,不歪,不出错。 很多人说现在都AI时代了,老的控制方法是不是该淘汰了? 扯淡。现在市面上90%以上的工业机器人,核心控制逻辑还是改型的PID控制。这东西半个多世纪了,好用,便宜,调试简单,就没有能完全替代它的。 当然,新需求催生出新方法。现在工业生产线越来越灵活,同一台机器人今天焊汽车门,明天装手机壳,传统控制就没那么灵活了。现在火得一塌糊涂的模型预测控制,就是专门解决这种问题的。它能提前根据工件的变形、环境的变化算出误差,提前调整姿态,比传统方法反应快准得多。工业六轴机器人模型预测控制调试界面
就拿新能源汽车的电池pack焊接来说,不同批次的外壳总有那么零点几毫米的误差,传统控制焊出来经常有虚焊,良率上不去。换了带模型预测控制的系统,良率直接拉到99.9%以上。这就是技术的威力,不多,就零点几毫米,卡死多少厂商。
说实话,我见过很多团队搞机器人,上来就堆大模型堆传感器,钱花了几千万,最后机器人走两步都抖,核心就是控制技术没过关。骨架再漂亮,神经不好使,动不起来。
现在行业最卷的方向,是让机器人“会使劲”
早十几年的机器人,都是“死脑筋”。你给它编好路径,它就严格按着这个坐标走,碰着一点障碍物就直接急停,别说抓苹果了,抓个鸡蛋都能捏碎。 现在不一样了。力反馈控制技术落地越来越快,机器人终于能感知自己用了多大劲了。 就说水果分拣生产线,以前都是人工挑,现在机器人能一边摸草莓的软硬,一边调整抓力,软的熟草莓抓力轻,硬的青果力度稍大,分拣速度比人工快五倍,坏果率比人工还低。协作机器人抓取新鲜草莓力控演示场景
我之前跟一个做力控研发的老大哥吃饭,他说他们团队熬了四年,就为了调“零力拖动”这个功能。什么意思?就是工人不用写一行代码,直接拽着机器人的末端走一遍,机器人就能记住路径,直接干活。就这个功能,前前后后改了一百多版算法,有一次一个参数的符号错了,整个团队卡死了半个月,天天泡在实验室里测,头发都掉了一把。
现在好了,国内的协作机器人厂商基本都搞定了低成本力控,以前一套力控系统要十几万,现在几万块就能装,中小企业买台机器人回去,阿姨都能调教,不用请专业工程师上门编程序。这才是真的技术落地,不是放展厅里看的。
大模型热潮下,机器人控制技术才是真正的底盘
大模型热潮下,机器人控制技术才是真正的底盘
现在打开科技媒体,全是通用机器人的新闻,全是大模型赋能机器人,仿佛明天机器人就能帮你洗衣服做饭带孩子了。
不过话说回来,大模型解决的是“理解任务”的问题,你说“帮我拿一瓶冰可乐”,大模型能知道你要干什么,知道去冰箱拿,知道拿冰的。但是,打开冰箱门的时候用多大劲?拿可乐的时候抓多紧?走路的时候怎么避开你扔在地上的拖鞋?这些,全得靠机器人控制技术解决。
没有好的控制,大模型说得再对,机器人一开门把冰箱门拽下来了,一拿可乐把瓶子捏扁了,有啥用?
我前阵子看国内顶刊的一篇论文,是上交大团队做的自适应力控算法,针对家庭这种非结构化环境,把机器人碰撞误差降了38%,响应速度提了四分之一。这种成果,没人吹,没有资本追,但是却是通用机器人能落地的核心。
现在很多人觉得机器人控制技术已经发展到顶了,没什么好研究的了。真的不对。就拿双足机器人来说,波士顿动力的Atlas能跑能跳能翻跟头,国内很多团队做出来的双足,走平路都晃,核心差的就是控制,不是电机不是传感器,就是控制算法。
你现在喝的瓶装水,标签是机器人贴的;你开的汽车,车门是机器人焊的;你手里的手机,芯片是机器人刻的。哪一个环节离得开精准的机器人控制技术?
它从来都不是什么遥不可及的黑科技,就是藏在我们生活每个角落,默默干活的隐形功臣。说不定你今天拿的快递,就是机器人分拣出来的,只是你没感觉到而已。