拆解机器人控制技术:从实验室到工厂,哪些坑已经被踩平了
很多人现在一提到机器人,张嘴就是大模型、具身智能,说传感器堆得越多、算力越大,机器人就越厉害。
说实话,真摸过工业机器人、蹲在生产线边调过几个通宵参数的人都知道。控制不行,给你满配的激光雷达和力传感器,也是一堆废铁。
去年我去东莞一家做3C组装的工厂调研,他们花大价钱换了一批进口协作机器人,标称重复定位精度0.01mm,结果组装蓝牙耳机充电仓插针的时候,就是歪个三五丝,怎么调都不对,生产线停了三天,老外工程师过来也没搞定。
后来找了国内一个做控制算法的小团队,改了内环的摩擦补偿参数,重新调了速度前馈,半天不到问题解决。
就这么简单。
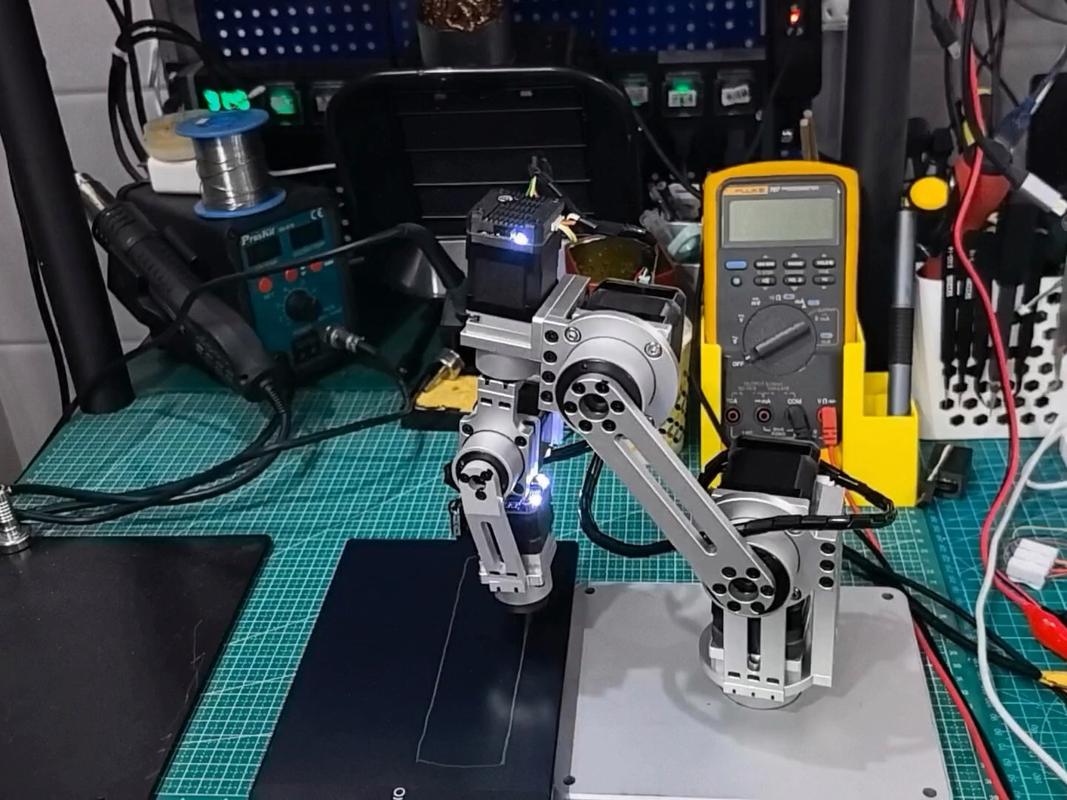 工业六轴机器人末端控制精度测试台
我之前和一个哈工大搞机器人控制的老教授聊天,他说早几十年国内搞机器人,所有人都盯着机械结构,后来又盯着伺服电机,现在又盯着大模型,偏偏最核心的控制算法,愿意沉下心抠细节的人太少了。
很多人觉得控制不就是写几行代码吗?不对,同一个控制框架,不同的人调出来的效果天差地别,这里面的每一个参数,都是靠无数次实际测试堆出来的,偷不了懒。
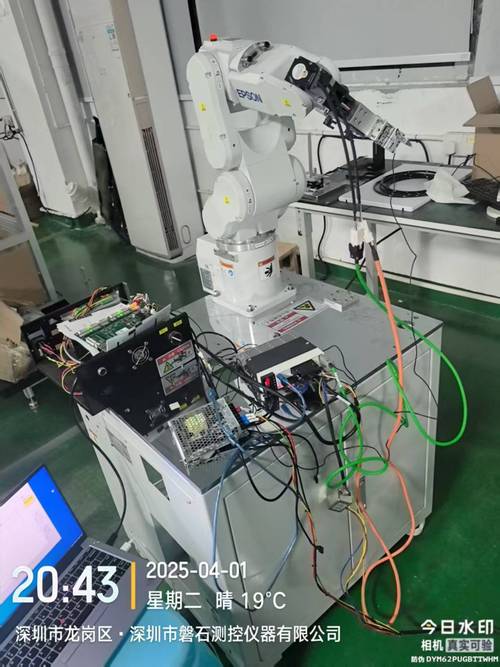 柔性手术机器人末端力控制测试平台
不过话说回来,很多突破还停留在实验室。很多论文里吹得神乎其神的强化学习控制,放到真实工厂的复杂环境里,还是容易掉链子,训练成本太高,没法大规模推广。现在能落地的,大多还是混合路线,用传统模型做基础,用学习方法做补偿,这才是最务实的方向。
 国内机器人控制技术,离突破还有多远?
早十年,国内工业机器人几乎全用进口控制器,本土品牌市占率不到10%,大家都是买进口的控制器、伺服,攒个壳子就卖,确实没什么核心技术。
这几年真的不一样了。我今年春天逛上海工博会,好几家本土厂商都展出了完全自主的机器人控制器,在3C打磨、光伏硅片搬运这些细分场景,控制精度和稳定性已经不输进口,甚至比进口的更好用——为什么?因为这些团队天天泡在工厂里,针对国内厂商的生产场景做了无数优化,进口大牌子才不会给你改这么细的参数。
当然,差距还是明摆着的。在高动态场景,比如每分钟分拣几百件的高速并联机器人,核心的控制算法还有差距,不是说写不出代码,是我们积累的工程数据少,那种经过几十年海量场景磨出来的参数敏感度,还得熬。
最头疼的还是资本环境。现在只要你说你做机器人大模型、做具身智能概念,融资随便拿,估值能吹上天。你说你沉下心磨机器人控制算法,资本都懒得理你,觉得来钱慢,没想象空间。
对吧?大家都想去赚快钱,这种脏活累活没人愿意碰,可偏偏机器人控制技术才是真正卡脖子的地方,没有这个,所有的概念都是空中楼阁。
上个月我看国内一个创业团队发的双足机器人测试视频,他们没用传统的高精度建模那套,用结合数据的自适应控制,成本比同性能的进口方案低了三分之二,走不平的地砖、上下楼梯都稳得很,真的挺惊喜的。
所以说,不是我们做不出来,只是需要点时间,需要更多人愿意往这个脏坑里跳。等再过五年,机器人行业退了烧,拼到最后的肯定是这帮磨控制技术的人。你说呢?
为什么说「机器人控制技术」才是机器人的真内核
现在圈里都在炒「机器人是AI的载体」,这句话没错,但错在很多人把载体当成了个装大模型的铁盒子。 大模型解决的是「你要让机器人做什么」的问题。机器人控制技术解决的是「机器人怎么精准把这件事做成」的问题。 你让大模型说出要拧哪颗螺丝不难,难的是让机器人末端以刚好1.2N的力拧进去,不滑牙、不拧花,拧到深度刚好停——差一丝,这个产品就是废品。 这就是控制技术的硬功夫,没有几年工程积累,根本摸不到门道。工业六轴机器人末端控制精度测试台
我之前和一个哈工大搞机器人控制的老教授聊天,他说早几十年国内搞机器人,所有人都盯着机械结构,后来又盯着伺服电机,现在又盯着大模型,偏偏最核心的控制算法,愿意沉下心抠细节的人太少了。
很多人觉得控制不就是写几行代码吗?不对,同一个控制框架,不同的人调出来的效果天差地别,这里面的每一个参数,都是靠无数次实际测试堆出来的,偷不了懒。
最近五年机器人控制技术的真突破,不在概念在落地
传统的机器人控制,都是基于精确模型的——你得提前算出连杆的转动惯量,测出关节的摩擦曲线,建模建好了才能控制,只要负载变了、环境变了,参数不对,马上就抖,精度直接掉一半。 这几年最有意思的突破,就是把机器学习和传统模型结合起来,做混合控制,解决了很多之前解决不了的问题。 比如波士顿动力的四足机器人能在冰上跑不摔,靠的就是在线自适应控制,每走一步都能实时调整参数,换十年前,这种场景机器人站都站不起来。 国内这两年在柔性机器人控制上的进展,我看完真的挺惊喜。做微创外科手术的柔性机器人,十几米的连续体,末端力反馈差一牛都可能切错地方,之前全靠进口产品卡脖子,现在国内已经有团队能把控制精度做到0.05mm以内,力反馈误差控制在0.3N,已经进临床测试了。柔性手术机器人末端力控制测试平台
不过话说回来,很多突破还停留在实验室。很多论文里吹得神乎其神的强化学习控制,放到真实工厂的复杂环境里,还是容易掉链子,训练成本太高,没法大规模推广。现在能落地的,大多还是混合路线,用传统模型做基础,用学习方法做补偿,这才是最务实的方向。
国内机器人控制技术,离突破还有多远?
国内机器人控制技术,离突破还有多远?
早十年,国内工业机器人几乎全用进口控制器,本土品牌市占率不到10%,大家都是买进口的控制器、伺服,攒个壳子就卖,确实没什么核心技术。
这几年真的不一样了。我今年春天逛上海工博会,好几家本土厂商都展出了完全自主的机器人控制器,在3C打磨、光伏硅片搬运这些细分场景,控制精度和稳定性已经不输进口,甚至比进口的更好用——为什么?因为这些团队天天泡在工厂里,针对国内厂商的生产场景做了无数优化,进口大牌子才不会给你改这么细的参数。
当然,差距还是明摆着的。在高动态场景,比如每分钟分拣几百件的高速并联机器人,核心的控制算法还有差距,不是说写不出代码,是我们积累的工程数据少,那种经过几十年海量场景磨出来的参数敏感度,还得熬。
最头疼的还是资本环境。现在只要你说你做机器人大模型、做具身智能概念,融资随便拿,估值能吹上天。你说你沉下心磨机器人控制算法,资本都懒得理你,觉得来钱慢,没想象空间。
对吧?大家都想去赚快钱,这种脏活累活没人愿意碰,可偏偏机器人控制技术才是真正卡脖子的地方,没有这个,所有的概念都是空中楼阁。
上个月我看国内一个创业团队发的双足机器人测试视频,他们没用传统的高精度建模那套,用结合数据的自适应控制,成本比同性能的进口方案低了三分之二,走不平的地砖、上下楼梯都稳得很,真的挺惊喜的。
所以说,不是我们做不出来,只是需要点时间,需要更多人愿意往这个脏坑里跳。等再过五年,机器人行业退了烧,拼到最后的肯定是这帮磨控制技术的人。你说呢?