自主系统研发,不是堆硬件那么简单——聊聊我们走过的弯路
做自主系统也有些年头了。从最早的遥控小车,到现在跑的还算稳的无人配送车,中间踩过的坑,能写成一本百科全书。今天不聊高深理论,就说说研发背后那些让人挠头的事。
一、感知和决策,永远在打架
自主系统最核心的就是感知和决策。你让传感器看世界,然后让算法做判断。听起来挺顺,对吧?但真实情况是,感知说'前面有个障碍物',决策说'绕过去',可绕的时候,感知又发现障碍物动了。这一来一回,延迟就出来了。
我们曾经在某次测试里,为了优化一个决策节点,把感知的置信度阈值调高了0.1。结果呢?障碍物漏检,直接撞上了路边的纸箱。数据反馈回来的时候,我们几个工程师对着曲线图沉默了半天。那种感觉,就像你告诉朋友前面有坑,他非要瞪大眼睛看清楚才迈步。
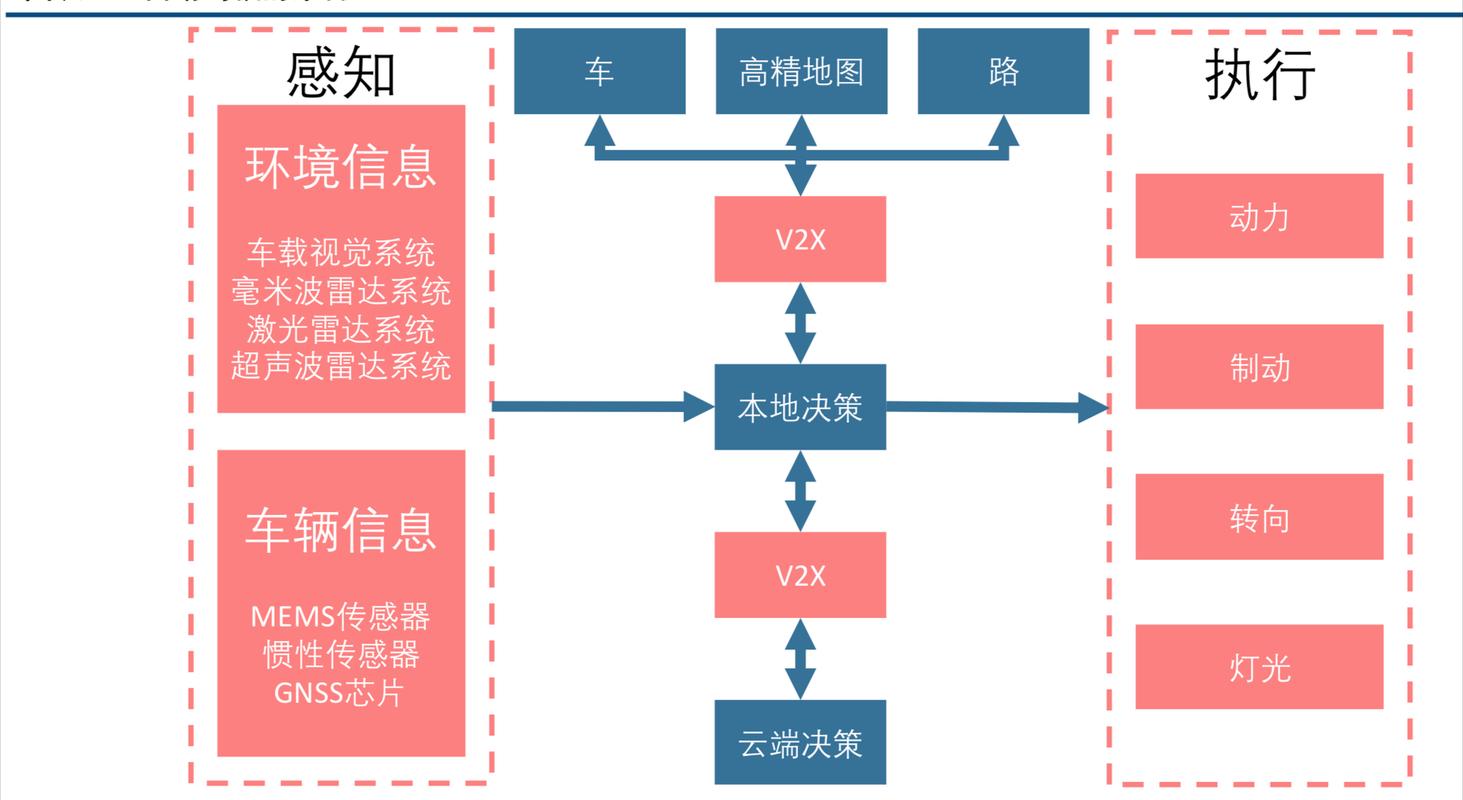 自动驾驶感知决策时序图
有意思的是,最近有一些论文提出用端到端学习来打通感知和决策。思路是让系统直接从原始图像输出控制指令。听起来很激进,但效果出奇的好。不过,想落地量产?先别急,可解释性这一关就够你熬的。监管机构要的是能讲清楚'为什么这么做',而不是'我猜这样做'。哎,这就是工程和科研的差距。
二、仿真环境练不出真本事
很多团队喜欢在仿真环境里跑几千个小时,觉得差不多了,就上车实测。然后被现实打脸。仿真里永远不会有突然出现的逆行电瓶车,也不会有被风吹过来的塑料袋糊住传感器。更别提那种晴天忽然下暴雨的场景,传感器噪声那叫一个酸爽。
我们有一次在仿真里把日照模拟得特别好,结果上路一分钟,相机曝光就乱了,因为真实世界的阳光根本不是均匀的。后来我们学乖了,所有模型必须混合真实数据训练。就像学游泳,光在岸上比划动作没用,得呛几口水。
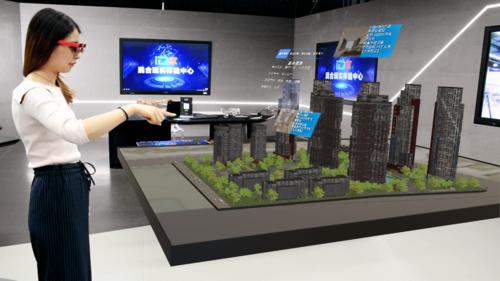 混合现实仿真测试场地图
不过话说回来,仿真也不是没用。关键是要知道它的边界。你拿仿真测算法稳定性可以,但别指望它给你真实的感知噪声分布。那些号称'高保真'的仿真器,说实话,细节还是差了火候。
三、算力不是万能药
有些人觉得,自主系统做不好,就是算力不够。于是堆GPU,堆NPU,车上装一块几千瓦的板卡。跑起来确实爽,但功耗和散热呢?电动车的电池本来就不宽裕,为了自动驾驶多耗50%的电,用户能答应?
更麻烦的是,算力越强,系统越复杂,bug越多。我们亲身体会过,某次更新后,一个本来能正常工作的视觉模型,因为新加的注意力模块,直接让推理速度慢了30%。性能指标好看,实际效果却拉胯。这时候,模型压缩和算法优化反而成了王道。你看特斯拉的HW3,算力不算顶尖,但人家靠算法效率照样能打。
所以说啊,自主系统研发是一项系统工程。不是单点突破就能解决的。你得在感知、决策、仿真、算力这些维度之间找到平衡。每一处都是妥协,也都是机会。
四、行业动态里的暗流
 四、行业动态里的暗流
最近两年,大模型火得不行。不少公司把大模型塞进自主系统里当'大脑'。确实,GPT系列的语言理解能力用在导航指令上挺顺手。但别忘了,自主系统是实时的,大模型动辄几秒的推理延迟,你受得了?有些场景可以预计算,但突发状况呢?还是得靠专用的快模型兜底。
另外,车路协同也成了新热点。把路侧感知和车端感知融合,理论上能解决不少单车智能的盲区。但实际部署时的通信延迟和可靠性问题,又是另一场硬仗。我们跟一个城市合作过试点,5G网络一波动,数据包延迟直接飘到200毫秒,车辆瞬间变成'睁眼瞎'。这事让我明白,自主系统永远不能依赖外部设施,自己的基本功必须扎实。
五、给同行的几个'另类'建议
 五、给同行的几个'另类'建议
如果非要总结几句,我想说:第一,别迷信论文里的SOTA,那是在特定数据集上练出来的,拿到你的场景里可能狗屁不是。第二,一定要把测试团队当爷供着,他们找到的bug比你自己试出来的多十倍。第三,情绪管理很重要。自主系统研发周期太长,有时候几个月看不到成果,你得学会给自己找乐子,比如养盆绿植,或者每天记录一个'反直觉现象'。
研发路上没有捷径。但每踩一个坑,你就离靠谱更近一步。那些看似枯燥的数据,背后都是真实的物理世界。敬畏它,才能驾驭它。
好了,就说这些。我得去调我的模型了,它又双叒叕在停车场迷路了。