机器人控制技术:从实验室到产线,藏着机器人能落地的核心密码
上个月去东莞逛自动化展,被一台协作机器人吓了一跳。它能跟着工人的手掰到哪停到哪,碰到柚子还能自动调整握力,捏起来不软不硬刚好能打包进快递盒。放在十年前,这想都不敢想。
传统机器人控制,到底卡在哪了
最早的机器人控制逻辑,说穿了就是示教重复。工人拽着机械臂走一遍预定路径,机器人把每个节点的坐标记下来,之后就照着一模一样走。只要环境不变,工件摆的位置分毫不差,它能干得比人稳。
稍微变一点呢?夹具偏了一毫米,传送带速度调了零点五米每秒,工件厚度差了两个丝,它直接就废了。焊偏,拧歪,抓错,啥问题都出来。那时候的控制算法全都是基于精确模型的,你得提前把机器人每个连杆的重量、摩擦力、转动惯量算得清清楚楚,一点点校准,差一点都不行。
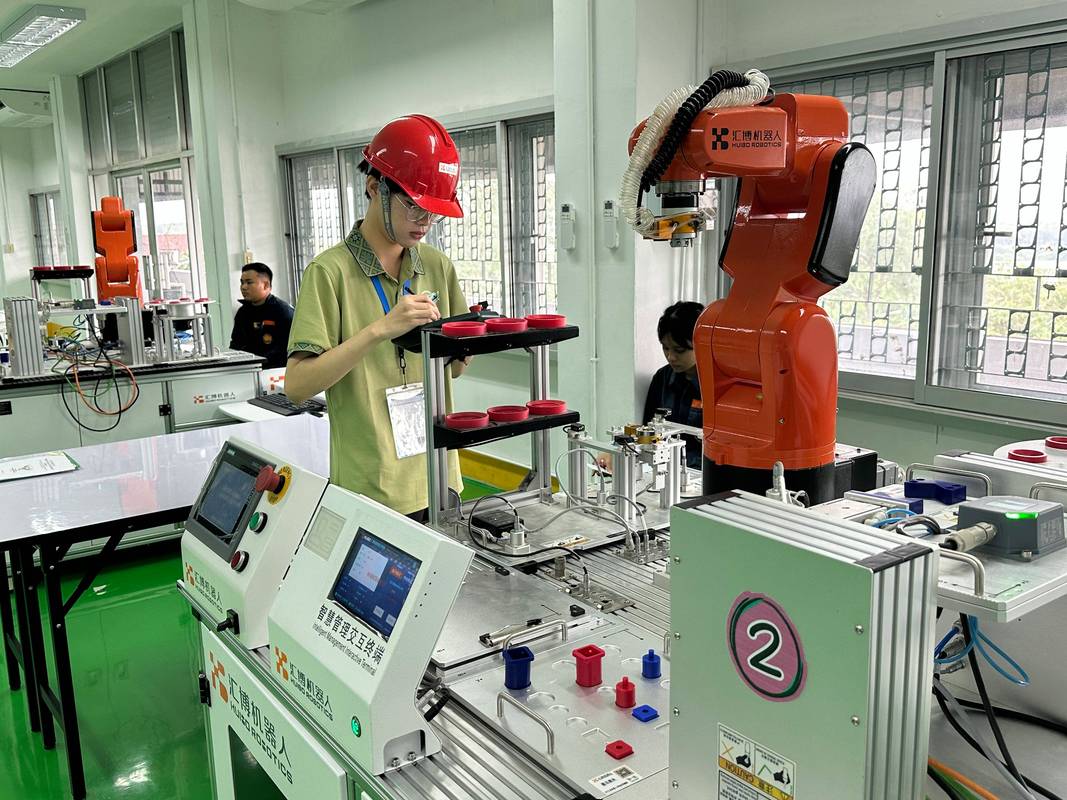 传统工业机器人示教控制作业现场图
我听一个干了三十年的老工程师吐槽,九十年代给北方车企装焊接机器人,光调定位参数调了半个月,整个人泡在车间里,吃了半个月泡面,就因为车间昼夜温差大,连杆热胀冷缩,下午的定位坐标跟早上就能偏一个毫米。
那时候的机器人,只能待在全结构化的工厂车间里,焊焊接拧拧螺丝,出了固定工位,啥也干不了。更别说摘水果、做手术这种每一次场景都不一样的活了。想都别想。
现在的机器人控制技术,到底革新了什么
说实话,最近十年的变化,比之前半个世纪加起来都大。最核心的改变就是,我们终于不用死磕精确模型了。
最先落地的革新是力反馈控制。现在的协作机器人,每个关节都装了高精度力矩传感器,能测到零点几牛的力变化,碰到人立马停,捏鸡蛋都不会捏碎。然后机器视觉跟上之后,机器人能自己找到工件在哪,不用你摆得整整齐齐。
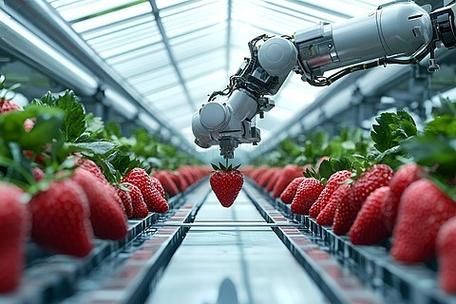 协作机器人末端力控抓取草莓测试图
大模型火了之后,更不一样了。之前你得给每个新任务写一遍控制逻辑,调一遍参数,现在工人说一句“把蓝色箱子码在托盘左上角”,大模型直接把自然指令转成控制路径,机器人自己调速度调力度,不用示教。太香了。
国内不少创业公司已经做出了能摘草莓的农业机器人,能分得出哪个熟哪个生,摘的时候不会碰坏果皮,这放在二十年前,根本不可能做到——你总不可能给每一颗草莓都建一个动力学模型对吧?
不过话说回来,现在网上吹大模型控制吹得太玄乎,其实落地还是有一堆坑。最头疼的就是延迟,大模型推理一遍要几百毫秒,高速运行的分拣机器人根本等不起。现在靠谱的方案都是本地小模型做实时控制,大模型做上层任务规划,分开干活,才能用在产线上。
下一代机器人控制,会往哪走
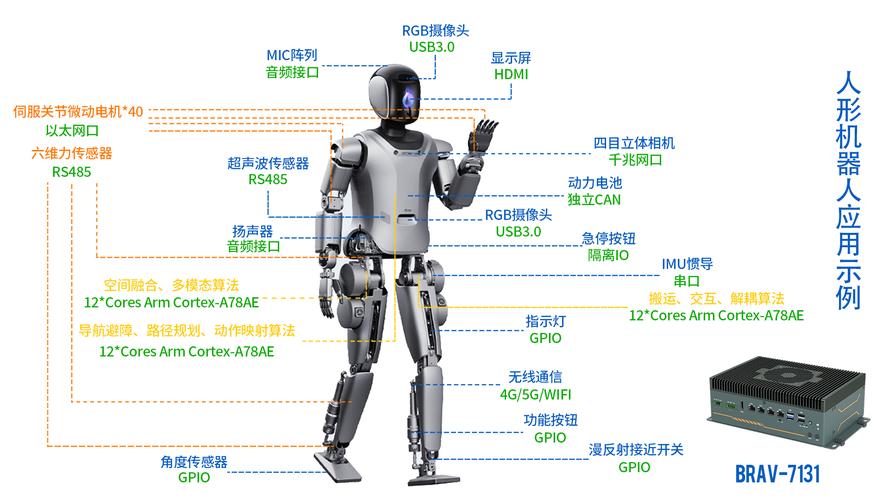 下一代机器人控制,会往哪走
现在业内天天说具身智能,说白了就是让机器人自己在环境里试错,自己学怎么控制,不用人天天蹲在那调参数。上个月看MIT实验室的新成果,四足机器人摔了之后,十毫秒就能调整姿态重新站稳,比人反应还快。原来它不用实时解复杂的动力学方程,算法提前训过几十万次摔倒的数据,碰到情况直接出最优控制指令,就是这么简单。
国内现在的情况其实有点意思,很多做机器人本体的厂商,以前核心控制算法和控制器芯片都得买国外的,价格贵还卡脖子。最近这五年,出来不少本土团队做自主可控的力控控制器,性能做到跟国外一线品牌差不多,价格才三分之一,已经铺了不少3C和汽车产线,慢慢把老外的份额抢下来了。
我最看好的方向其实是柔性机器人控制。现在微创外科手术机器人,机械臂是柔性的,每动一下都会有形变,传统控制根本摸不准末端的位置,现在用机器学习实时预测形变,已经能做到缝合血管的误差不到零点一毫米。你想想,以后做心脏手术都不用开胸,机器人从大腿血管伸进去就能做,创伤只有硬币大,这改变的可不只是工业啊。
当然也不能盲目的乐观。很多现在看起来很酷的技术,还都待在实验室里,要落到普通中小工厂,落到日常的生活场景里,至少还得五到十年。核心还是成本,现在一台带力控的协作机器人便宜的也要几万块,开水果店的小老板哪买得起?成本降不下来,再好的技术也飘着。
我跑机器人行业快十年了,看着控制技术从“只能重复干固定活”到“能自己适应不一样的场景”,变化快得我有时候都跟不上。说不定再过十年,楼下水果店帮你称斤打包的就是会自己认货的机器人,你抬头说一声“帮我拿个甜橙子”,它就挑好了递过来。挺有意思的,不是吗?