自主系统研发:我们离真的‘不需要人管’还有多远?
上个月跟一位做自动驾驶的老兄弟喝酒,他一口闷了半杯冰啤,拍着桌子骂。说现在市面上九成叫“自主系统”的东西,本质都是遥控换皮。
你说它不能干吧,它确实能跑起来。你说它是自主吧,出点超出预设的小问题,直接歇菜喊人。
这种现状,不是个例。是整个自主系统研发圈,最近五六年都存在的通病。
很多“自主”,其实是攒出来的半成品
说实话,我最近跑了快十场行业展会,翻了近百篇融资新闻,十个做自主系统的,有八个是堆模块。拿个开源的感知模型,买个现成的运动控制卡,把UI界面一做,PPT一写,就敢对外宣传“全自主研发”。
真正难的东西,他们碰都没碰。
什么是真正的自主系统?不需要人类提前预设所有场景,能自己感知、自己决策、自己完成任务闭环,出了问题自己能救回来。就这么简单一句话,绝大多数团队做不到。
去年智能制造展上,我就试过水,看到三个展台都标着“全自主分拣系统”,我随手把一个分拣件扔到了传送带外侧。你猜怎么着?两个直接停转亮红灯,喊工作人员来处理。第三个绕着那个零件转了三圈,愣是没敢下夹子,一直卡在“要不要捡”的死循环里。
搞笑吗?挺讽刺的。
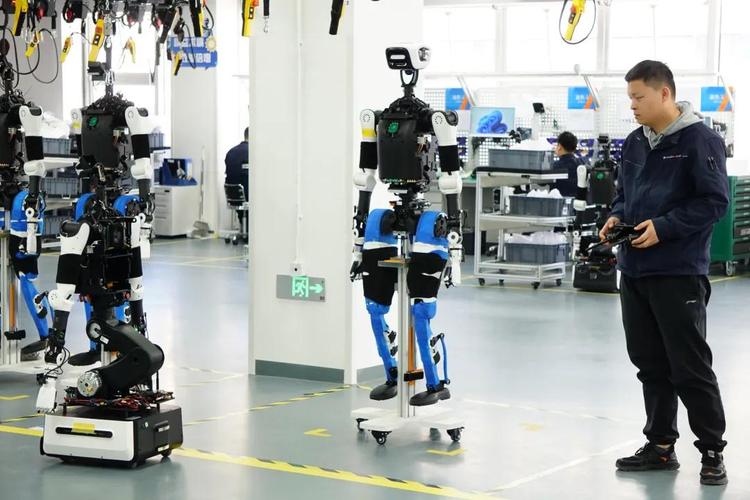 工业工厂自主移动机器人测试场景
不过话说回来,也不能全怪研发团队。现在资本就爱听“大概念”,你说你做细分场景的半自主,人家觉得你没想象力,不给你投钱。你说你做通用全自主,融资额能翻三倍。
逼得大家都去吹概念,换皮造车,本质还是行业浮躁。
自主系统研发真正的卡点,不在数据,在鲁棒性
现在一提到自主系统,所有人都在说数据不够,模型不够大。好像参数堆到万亿,数据攒到十亿,问题就全解决了。
根本不是这么回事。
我前两年跟航天院的一个朋友吃饭,聊到探月车的自主系统,人家那才叫真的卡脖子。探月车在月球上,信号从地球发过去延迟十几秒,你不可能做远程遥控,遇到任何问题都得自己决策。月尘挡了摄像头怎么办?预设的建模和实际地形对不上怎么办?太阳能板被石头挡住了,要不要自己调整姿态找阳光?每一个都是没见过的场景,每一个错了就是全任务失败。
他们花了十年磨一套自主决策逻辑,核心不是堆模型,是磨极端场景下的鲁棒性——哪怕坏了一半传感器,也能凑合用,也能把基本任务完成。
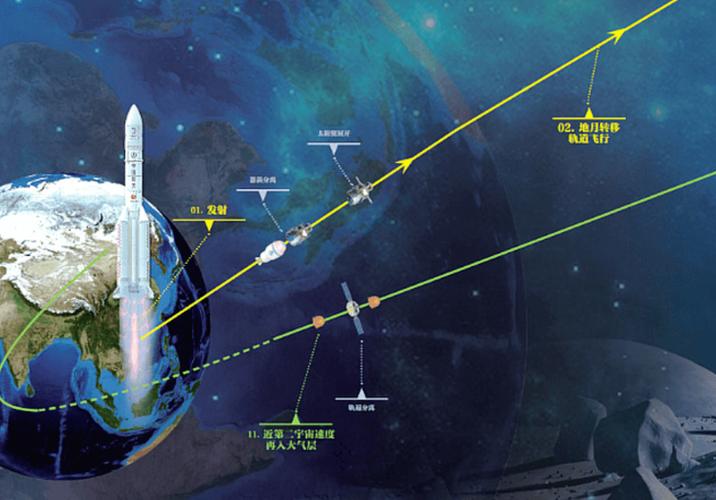 月球探测车自主导航路径规划测试图
放到民用领域也是一样。你做自动驾驶,跑高速,大晴天,大家都差不多。遇到暴雨天,高速路积水,交通线全被冲花了,你还能认路,还能保持车距,不撞护栏,这才是真本事。现在多少车,遇到交通线模糊一点,直接就退出自动驾驶喊人开了,这叫什么自主?
大模型确实给自主系统研发提了速,感知这块进步真的快,原来要半年标数据,现在大模型几个小时就搞定了。但是决策这块,还是绕不开那个老问题:怎么平衡算力和安全性。你把整个大模型塞到车载芯片里,成本翻两倍,普通消费者买不起。你剪枝剪得太狠,遇到没训练过的场景,直接给你出个昏招,出事就是人命关天。
这个卡点,不是靠砸钱堆参数就能过去的。得一点点攒场景,一点点调逻辑,慢得很。很多人耐不住这个性子。
接地气的自主系统,才是真的未来
 接地气的自主系统,才是真的未来
好在最近两年,我看到了好趋势。很多团队不吹“通用全自主”的牛了,转头扎进细分场景,做限定领域的强自主,反而落地特别快,赚的钱也实在。
比如宁波舟山港的自动集卡,港口就那么大,所有场景都是固定的,无非就是集卡从岸桥开到堆场,无非就是避让行人、避让其他集卡。把这块的自主决策磨透了,现在整个港口全换了,比人工开省油15%,事故率降了八成还多,司机不用熬大夜了,港口效率提了20%,这不就是很好的自主系统吗?
还有煤矿井下的自主巡检机器人,不需要它挖矿,就需要它沿着巷道走,拍传感器数据,遇到积水绕开,遇到落石停住报警,替下了本来要下井巡检的工人,再也没人拿命换这份工资了,这就够了。这就是有价值的研发。
我从来不反对做通用自主系统的研发,那是方向,得有人去啃硬骨头。但是不能所有人都跑去吹概念,骗融资,最后一个落地的都没有。真的能改变我们生活的,往往就是这些看起来不那么酷炫,不那么宏大的细分场景自主系统。
我前阵子看一个新闻,国内团队做的自主农田除草机器人,能区分杂草和庄稼,能精准喷药,一亩地省八成农药,农民现在抢着订。这不是很香吗?
慢慢来,别着急。真的自主系统,不是吹出来的,是一点点磨出来的。等真的磨出来了,我们自然就能享受到它的好处。对吧?