无人机技术研发:藏在飞行背后的冷门攻关故事
去年跑了七八个无人机行业展会,见了不下二十个做研发的老炮小年轻,最大的感受是——很多人对无人机技术研发的认知,还停留在“不就是拼个飞控装个摄像头吗”。
真不是。
现在的卷,早就卷到看不见的地方去了。
卷完飞控卷续航,卡脖子的从来不是你看得见的参数
逛展会的时候,你总能看到各家厂商把“30分钟续航”“40分钟续航”打在海报最显眼的位置。可你真拿出去飞一趟,开个避障开个4K拍摄,不到一半时间就报警没电了。虚标是一方面,核心问题是,锂电池的能量密度已经快摸到天花板了。
说实话,这么多年,锂电池能量密度每年就涨个百分之二三个点,根本赶不上行业对续航的需求。植保要飞全天,巡检要跨整个山区,搜救要赶黄金时间,哪一个不需要长续航?
现在不少团队都把方向转到了氢燃料电池动力小型化上,这条路不好走。氢燃料储氢罐要么太重,要么容易漏,之前最大的问题就是整个动力系统比锂电池重三分之一,续航加的那点还不够拉动力系统本身的。
去年跟北航一个研发团队聊天,他们刚搞出了一款新型轻量化多孔储氢材料,把整个储氢模块的重量降了12%,直接带来了110%的续航提升。同样载荷下,原来飞1小时,现在能飞2小时10分钟。
他们测试的时候我去看过现场,太糙了,机架都是3D打印拼的,导线露在外面,工程师手里攥着计时器蹲在太阳底下,汗滴在电路板上都顾不上擦。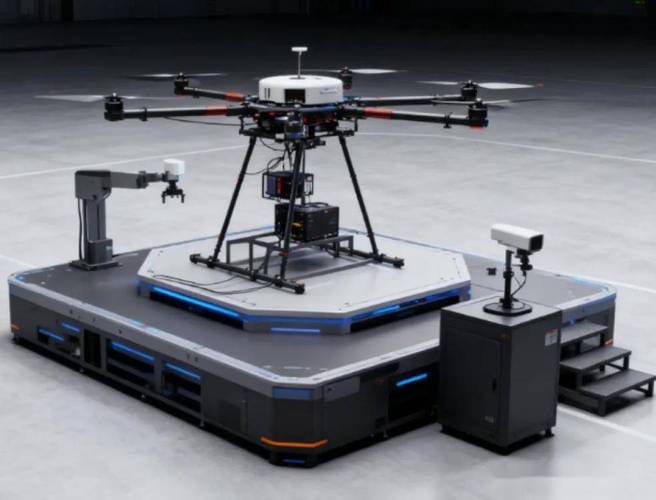 小型固定翼无人机氢燃料电池动力系统测试平台
不过话说回来,这条路线现在还是有问题,加氢不方便,成本也比锂电池高太多,离大规模消费级应用还差得远。但架不住需求摆在那啊,行业应用就吃长续航这口,能多飞半小时,就能多干一倍的活。
避障不是躲电线杆,复杂场景才是真考场
你买的消费级无人机,避障功能看起来挺厉害,遇到树遇到楼都能躲开。那是在光线好,障碍物清晰的城市环境。
换个场景呢?
沙尘暴天去巡检输电线路?雾霾天跑海上搜救?还是山林里找迷路的驴友?
视觉传感器直接瞎。连激光雷达,都能被浓密的树叶、弥漫的水汽搞得满屏噪声,根本分不清哪是石头哪是树干。
我认识一个95后的研发工程师,之前在做丛林植保无人机的避障,跟我吐槽了大半年。说最头疼的不是算法,是数据。
你要训练算法,就得有大量标注好的复杂场景数据。可哪来那么多数据?人扛着设备进原始山林拍,走一天拍不了几公里,遇到雨天雾天,拍出来的东西根本没法用。很多数据还是花钱找当地人拍的,错标漏标一大堆,算法训练出来,好几次撞树炸机。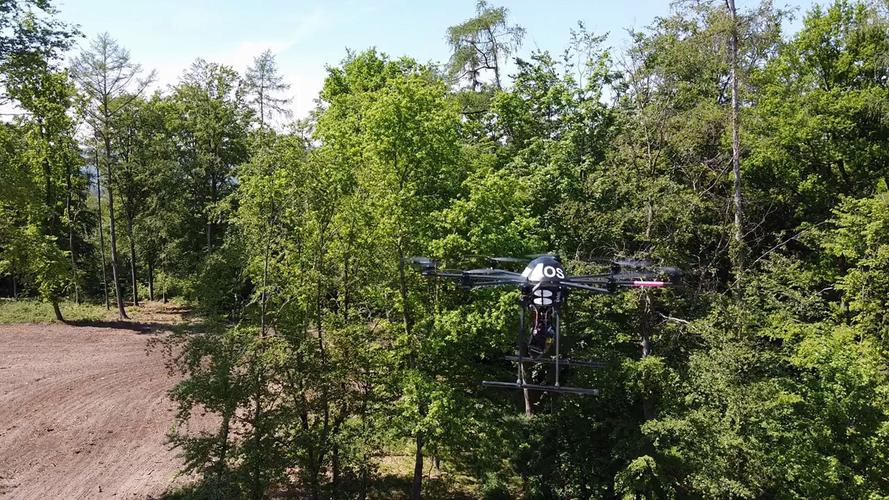 丛林搜救无人机自主避障测试场景
现在这个问题终于有点新解法了,用生成式AI模拟复杂环境的数据集,再做迁移学习。说白了,就是让AI先在各种模拟出来的极端场景里练够了,再去真实环境飞,省了大把采集标注的时间。他们团队上个月刚出的测试结果,复杂动态环境下的避障成功率从72%提升到了94%,这个提升已经足够让植保无人机敢往密林里飞了。
对了,说个冷知识,现在大部分民用无人机,遇到茂密的果树,还是会撞上去,因为树叶太密,传感器穿不进去,根本看不到后面的树干。这个问题,到现在还没完全解决,还有一大堆人在攻关。
蜂群不是凑数飞队形,实用化才是真目标
 蜂群不是凑数飞队形,实用化才是真目标
这两年媒体上动不动就说“几千架无人机蜂群表演”,好多人觉得,哦蜂群技术不就这样吗,不就是提前编好程序飞队形吗。
那是表演,不是实用的蜂群。
表演的蜂群,是在提前清空的空场上飞,路线都提前算好,信号也不会有人干扰,就算掉一两架也不影响整体。真的实用蜂群,要在有建筑有山有干扰的环境飞,还要随时动态调整队形,掉了几架要马上补位,遇到障碍物要整体绕开,这个难度差了十万八千里。
去年珠海航展我去看了一个国内团队的演示,120架小型固定翼无人机,集体起降,集体编队突防,中途故意干扰断了8架的通信,整个编队不到10秒就重新补好了队形,全程没有一架相撞。
背后是什么?研发团队熬了快四年,改了17版协同通信协议,把原来200多毫秒的端到端延迟,压到了不到20毫秒。就这十几毫秒的差距,就是能不能用的区别。延迟高一点,你这边检测到碰撞,发了避让指令,那边飞机已经撞上了。
现在国内无人机技术研发,很多方向已经走到全球前面了,这点没的说。但也得承认,高端的传感芯片、高精度的惯性器件,还有不少依赖进口,这也是摆在台面上的问题。
不过你去各个高校和创业公司的实验室看看,一大帮年轻人在啃这些硬骨头,已经有不少国产替代的成果出来了,有的性能不比进口差,价格还低一半。
做技术研发,就是这样,哪有什么一蹴而就的突破,都是啃一口算一口,今天降一点重量,明天提几个点成功率,攒着攒着,就把原来卡脖子的地方,硬生生打通了。
对吧?