自主系统研发:跳出概念陷阱,看清落地真问题
去年跟所里一个做了二十年自主系统的老教授吃饭,他酒杯一放就骂:现在那帮创投圈的,张嘴就是通用自主,闭嘴就是AGI提前十年,连自主系统最基本的环境闭环问题都搞不清,也敢投几个亿砸项目。
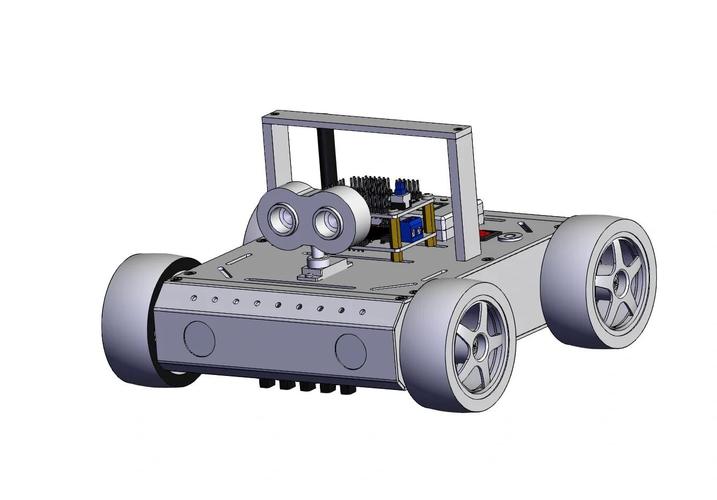 自主移动机器人环境避障测试场景
真正的自主系统,核心是不确定环境下的自主决策闭环,不是在已知数据集里找最优解。你想啊,工业现场的环境天天变,今天多堆了一批货,明天机床位置挪了十公分,室外无人车遇到临时修路,雾霾天摄像头糊一半,这些数据你能全提前喂给模型吗?不可能。对吧?
老教授跟我说,他们八九十年代做军工自主系统的时候,哪有这么多数据,核心就是做"小而灵"的决策框架,遇到没见过的情况,先容错,再调整,而不是直接宕机或者瞎决策。
九十年代哪有什么深度学习?全靠手动调逻辑,做出来的无人探测车,在沙漠里跑半个月都没出问题,靠的就是这个思路。现在技术好了,反而把最核心的东西丢了。
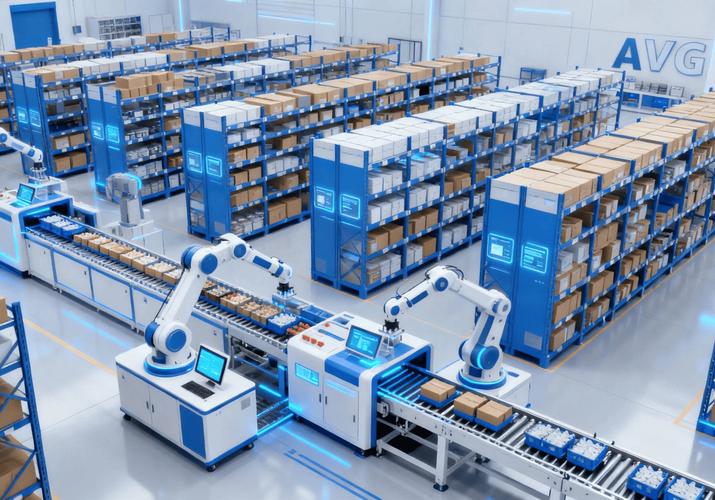 工厂智能仓储自主调度系统实拍
还有一个更坑的点,就是人机协同的权责边界。很多工厂上了自主生产系统,说要省人,原来十个工位减到两个,结果一次系统出了小错,值班的工人没盯紧,出了批量报废,算谁的?算工人的?工人说我一个人盯八条线,我盯得过来吗?算系统供应商的?供应商说合同里写了只保证准确率99%,你自己没做监控。这种扯不完的皮,最后很多项目干脆就被雪藏了,钱花了,东西做出来了,就是不用。
说实话,现在搞研发的,很多都在实验室里自嗨,拿干净的标准数据集测出来准确率99.5%,就吹世界领先,一到真实场景,各种幺蛾子就出来了。
不过话说回来,这两年也有做得好的,比如比亚迪工厂里的自主电池检测线,人家不是搞全自主,是把80%的重复检测交给系统,20%的疑难杂件留给人,系统还会自己把错判的案例学到模型里,越用越准,这才是接地气的研发思路。
 下一代自主系统研发,方向在哪?
现在很多人都在往大模型+自主系统凑,这个方向没错,但不能瞎凑。真正有用的结合,是把大模型当自主系统的自然语言交互接口和常识推理模块,而不是把大模型当决策核心。
我上个月去哈工大的机器人研究所看他们新做的服务机器人,老人说"我饿了,帮我弄点吃的",大模型负责理解这句话的需求,拆解成"走到冰箱→拿面包→放到微波炉→加热一分钟→端过来",然后底层的自主导航、运动控制还是用原来的成熟框架,大模型不会碰底层的安全相关决策,这样既好用,又不会出莫名其妙的错,多好。
还有一个方向,就是具身自主的小模型,现在都喊参数冗余,很多场景下,一个几M大小的端侧自主模型,比几个G的大模型好用一万倍,因为它能在线更新,功耗低,出了问题好排查。比如你做扫地机器人的自主避障,要那么大参数干嘛?能分清拖鞋、电线、宠物屎就行了呗。
还有,现在提自主可控,很多人觉得就是换国产芯片、换国产操作系统,不对,自主系统本身的核心算法也要自主可控啊,你现在很多做自主系统的,核心的规划算法还是用国外开源的那套,改一改就叫自主研发了,真到卡脖子的时候,人家一改开源协议,你连后续开发都做不了,怎么办?
自主系统研发这个事,急不得,不像做互联网APP,三个月就能上线拉流量,它得一点点磨,踩坑,攒实打实地经验,那些喊着一年就能做出来通用自主系统的,不是骗子就是外行。你看波士顿动力做了快三十年才做出来能跑能跳的Atlas,国内真正做得好的自主系统团队,哪个不是沉下心磨了十年以上?
别被风口吹得晕了头,把基础打牢,解决真实场景的真问题,比发十篇顶会都有用。
别被概念骗了,自主系统不是越大越强
什么是真正的自主系统?不是把大模型堆进去就能叫自主。很多人现在搞错了方向,觉得参数堆得够多,数据喂得够足,系统就能自己干活了。 说实话,去年我接触过一个做无人驾驶货运的创业项目,光训练大模型就花了快两个亿,上路测的时候,遇到高速路掉了一个纸箱,系统直接识别成"障碍物"急刹,后面差点追尾——你说这叫自主吗?这叫"只会背答案的考试机器"。自主移动机器人环境避障测试场景
真正的自主系统,核心是不确定环境下的自主决策闭环,不是在已知数据集里找最优解。你想啊,工业现场的环境天天变,今天多堆了一批货,明天机床位置挪了十公分,室外无人车遇到临时修路,雾霾天摄像头糊一半,这些数据你能全提前喂给模型吗?不可能。对吧?
老教授跟我说,他们八九十年代做军工自主系统的时候,哪有这么多数据,核心就是做"小而灵"的决策框架,遇到没见过的情况,先容错,再调整,而不是直接宕机或者瞎决策。
九十年代哪有什么深度学习?全靠手动调逻辑,做出来的无人探测车,在沙漠里跑半个月都没出问题,靠的就是这个思路。现在技术好了,反而把最核心的东西丢了。
自主系统研发的真痛点:90%的项目死在落地最后一公里
现在国内每年发那么多顶会论文,自主系统方向的能占小十分之一,但是真正能落地跑个三年以上的,有多少? 我之前跟某头部制造业的CIO聊,他们上了一套自主调度的仓储系统,刚上线的时候KPI全达标,试运行半年,故障率直接从3%涨到17%,为什么?没人说过这个问题啊——系统越自主,对底层传感器和执行器的漂移容错要求越高。你想啊,激光雷达用了一年,精度飘了两个毫米,AGV的轮组磨损了一毫米,原来的定位算法就不对了,现在绝大多数自主系统,不会自己更正在线漂移,得人工回去调参数,这成本直接就上来了!工厂智能仓储自主调度系统实拍
还有一个更坑的点,就是人机协同的权责边界。很多工厂上了自主生产系统,说要省人,原来十个工位减到两个,结果一次系统出了小错,值班的工人没盯紧,出了批量报废,算谁的?算工人的?工人说我一个人盯八条线,我盯得过来吗?算系统供应商的?供应商说合同里写了只保证准确率99%,你自己没做监控。这种扯不完的皮,最后很多项目干脆就被雪藏了,钱花了,东西做出来了,就是不用。
说实话,现在搞研发的,很多都在实验室里自嗨,拿干净的标准数据集测出来准确率99.5%,就吹世界领先,一到真实场景,各种幺蛾子就出来了。
不过话说回来,这两年也有做得好的,比如比亚迪工厂里的自主电池检测线,人家不是搞全自主,是把80%的重复检测交给系统,20%的疑难杂件留给人,系统还会自己把错判的案例学到模型里,越用越准,这才是接地气的研发思路。
下一代自主系统研发,方向在哪?
下一代自主系统研发,方向在哪?
现在很多人都在往大模型+自主系统凑,这个方向没错,但不能瞎凑。真正有用的结合,是把大模型当自主系统的自然语言交互接口和常识推理模块,而不是把大模型当决策核心。
我上个月去哈工大的机器人研究所看他们新做的服务机器人,老人说"我饿了,帮我弄点吃的",大模型负责理解这句话的需求,拆解成"走到冰箱→拿面包→放到微波炉→加热一分钟→端过来",然后底层的自主导航、运动控制还是用原来的成熟框架,大模型不会碰底层的安全相关决策,这样既好用,又不会出莫名其妙的错,多好。
还有一个方向,就是具身自主的小模型,现在都喊参数冗余,很多场景下,一个几M大小的端侧自主模型,比几个G的大模型好用一万倍,因为它能在线更新,功耗低,出了问题好排查。比如你做扫地机器人的自主避障,要那么大参数干嘛?能分清拖鞋、电线、宠物屎就行了呗。
还有,现在提自主可控,很多人觉得就是换国产芯片、换国产操作系统,不对,自主系统本身的核心算法也要自主可控啊,你现在很多做自主系统的,核心的规划算法还是用国外开源的那套,改一改就叫自主研发了,真到卡脖子的时候,人家一改开源协议,你连后续开发都做不了,怎么办?
自主系统研发这个事,急不得,不像做互联网APP,三个月就能上线拉流量,它得一点点磨,踩坑,攒实打实地经验,那些喊着一年就能做出来通用自主系统的,不是骗子就是外行。你看波士顿动力做了快三十年才做出来能跑能跳的Atlas,国内真正做得好的自主系统团队,哪个不是沉下心磨了十年以上?
别被风口吹得晕了头,把基础打牢,解决真实场景的真问题,比发十篇顶会都有用。