机器人控制技术:你以为全是大模型?其实卡在了最基础的地方
前阵子去长三角的机器人产业园逛,跟好几个做本体和算法的朋友蹲在咖啡角聊了一下午。
满场都是大模型机器人的海报,翻遍了参展商的手册,没几个提“控制”两个字。
可笑吧?机器人跑不动、拿不稳,10次干活8次抖,根子从来都不是上层的AI感知,是底层的机器人控制技术没跟上。
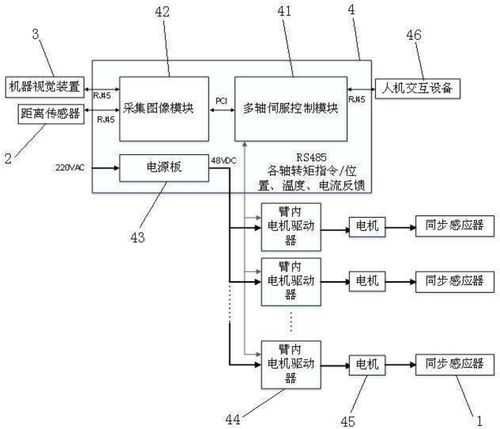 工业六轴机器人关节控制原理图
说个真事。我认识一个在东莞做机器人集成的老板,三年前接了一条汽车零部件焊接的生产线,换了国产的关节,原来的控制程序直接不好使。焊出来的缝歪两三个丝,客户死活不验收。
他带着三个工程师在工厂住了两个多月,天天调PID参数,试了上百种组合,才把精度卡进合格范围。
你说,这活儿,靠大模型能搞定吗?靠开源代码能直接抄吗?
根本不行。核心的伺服控制算法、力控参数的自适应校准,都是靠几十年的现场数据堆出来的。现在国内大部分厂商用的控制框架,还是追着国外二十年前的屁股跑,真正自己啃出来的核心技术,真没多少。
对吧?不是说我们做不出来,是之前没人愿意投,觉得这是老技术,赚不到快钱,都去追热点了。
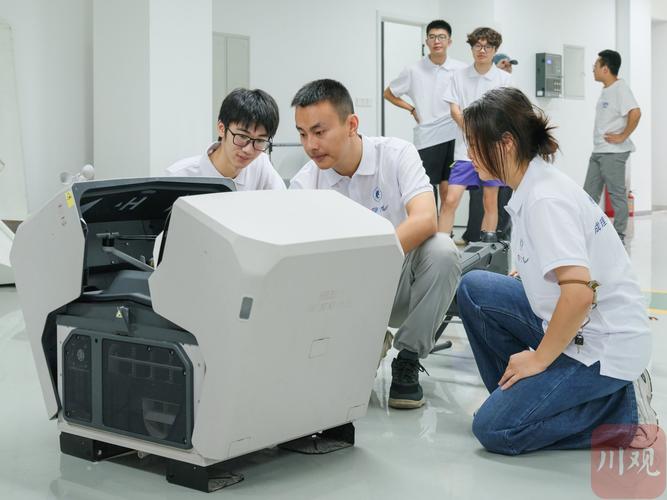 协作机器人无模型力控调试现场图
这两年无模型自适应控制真的熬出头了。
不是实验室里那种发论文的花架子,是真的有厂商拿去量产用了。上个月我看国内一家做协作机器人的头部厂商发的测试数据,同一条生产线,同一台本体,换上新的无模型控制方案之后,重复定位精度提高了42%,碰撞响应速度快了一倍还多。
你知道这意味着什么吗?原来协作机器人只能干一些简单的搬运,现在能干精密装配、曲面打磨这种对力控要求极高的活儿了。
还有软体手术机器人,之前控制精度差,没法进临床,现在用无模型的控制方法,靠数据实时迭代,精度直接上来了,已经有团队进临床实验了。
不过话说回来,现在无模型控制还是有痛点。对计算能力要求不低,低成本的MCU跑不动实时运算,要用到性能更好的芯片,成本一下就上去了。要普及到千元级的消费级机器人,还得等个三五年上游降本。
 机器人控制技术的下一个风口,藏在场景细节里
现在机器人都往民用场景走,进工厂、进家庭、进医院,不再是工业流水线那种固定不变的环境了。
对控制的要求,早就不是原来的“能走就行”“能动就行”了。
你做一个助行机器人,用户是腿脚不利索的老人,走路的时候突然偏了一下,手撑了一下你的机器人,你的控制算法要是反应慢个100毫秒,老人就得摔。你做一个按摩机器人,按到骨头跟按到肌肉的力度得完全不一样,差一牛的力,体验就是天差地别。
现在做得好的团队,已经开始把控制环跟多传感器融在一起了。不是先视觉识别,再算控制指令,是把视觉、力觉、关节编码器的数据直接放进控制环里一起算,响应延迟能压到1毫秒以内。
我去年体验过一款国产的按摩机器人,真的惊到我。能顺着我脊椎的弯曲实时调力度,摸到骨头自动减力,碰到肌肉结节自动加力,比不少线下按摩师按的还舒服。这不是大模型的功劳,就是底层力控技术堆出来的体验。
很多人现在说机器人控制是成熟技术,没什么好做的。我就笑了。四足机器人跑野地还打滑,协作机器人碰一下人还停得慢,软体机器人根本没法精准控制,这么多卡脖子的问题,怎么就成熟了?
资本追热点,喜欢炒新概念,这个没办法。但做技术的都知道,机器人要真正走进千家万户,最后拼的一定是底层的控制技术。
再过十年,现在炒的很多新概念说不定都没影了,真正留下来的进步,一定有机器人控制技术的一笔。
别被流量热点带偏,机器人控制根本不是“搭开源积木”
现在刷短视频,动不动就能刷到“大模型控制机器人做家务”的演示,看得人热血沸腾,好像明天机器人就能接管全人类的工作了。 你去现场摸一摸就知道。大部分演示的机器人,走个平路都晃,拿个杯子都能捏变形,稍微变个环境就直接宕机。 为什么?因为大家都把钱和流量砸在了上层的大模型对话、目标识别上,没人愿意蹲下来啃控制这块硬骨头。工业六轴机器人关节控制原理图
说个真事。我认识一个在东莞做机器人集成的老板,三年前接了一条汽车零部件焊接的生产线,换了国产的关节,原来的控制程序直接不好使。焊出来的缝歪两三个丝,客户死活不验收。
他带着三个工程师在工厂住了两个多月,天天调PID参数,试了上百种组合,才把精度卡进合格范围。
你说,这活儿,靠大模型能搞定吗?靠开源代码能直接抄吗?
根本不行。核心的伺服控制算法、力控参数的自适应校准,都是靠几十年的现场数据堆出来的。现在国内大部分厂商用的控制框架,还是追着国外二十年前的屁股跑,真正自己啃出来的核心技术,真没多少。
对吧?不是说我们做不出来,是之前没人愿意投,觉得这是老技术,赚不到快钱,都去追热点了。
最近两年最惊喜的进展:无模型控制真的落地了
传统机器人控制,绕不开一个坎:先建模,再控制。 你得提前算出每个连杆的惯量、关节的摩擦系数、末端负载的重量,一点错都不能有,换个夹爪换个工具,整个模型都得重新算,控制精度直接掉一截。 碰到软体机器人、柔性关节这种,你根本建不出精确模型,之前十几年都没太好的办法,全靠经验试。协作机器人无模型力控调试现场图
这两年无模型自适应控制真的熬出头了。
不是实验室里那种发论文的花架子,是真的有厂商拿去量产用了。上个月我看国内一家做协作机器人的头部厂商发的测试数据,同一条生产线,同一台本体,换上新的无模型控制方案之后,重复定位精度提高了42%,碰撞响应速度快了一倍还多。
你知道这意味着什么吗?原来协作机器人只能干一些简单的搬运,现在能干精密装配、曲面打磨这种对力控要求极高的活儿了。
还有软体手术机器人,之前控制精度差,没法进临床,现在用无模型的控制方法,靠数据实时迭代,精度直接上来了,已经有团队进临床实验了。
不过话说回来,现在无模型控制还是有痛点。对计算能力要求不低,低成本的MCU跑不动实时运算,要用到性能更好的芯片,成本一下就上去了。要普及到千元级的消费级机器人,还得等个三五年上游降本。
机器人控制技术的下一个风口,藏在场景细节里
机器人控制技术的下一个风口,藏在场景细节里
现在机器人都往民用场景走,进工厂、进家庭、进医院,不再是工业流水线那种固定不变的环境了。
对控制的要求,早就不是原来的“能走就行”“能动就行”了。
你做一个助行机器人,用户是腿脚不利索的老人,走路的时候突然偏了一下,手撑了一下你的机器人,你的控制算法要是反应慢个100毫秒,老人就得摔。你做一个按摩机器人,按到骨头跟按到肌肉的力度得完全不一样,差一牛的力,体验就是天差地别。
现在做得好的团队,已经开始把控制环跟多传感器融在一起了。不是先视觉识别,再算控制指令,是把视觉、力觉、关节编码器的数据直接放进控制环里一起算,响应延迟能压到1毫秒以内。
我去年体验过一款国产的按摩机器人,真的惊到我。能顺着我脊椎的弯曲实时调力度,摸到骨头自动减力,碰到肌肉结节自动加力,比不少线下按摩师按的还舒服。这不是大模型的功劳,就是底层力控技术堆出来的体验。
很多人现在说机器人控制是成熟技术,没什么好做的。我就笑了。四足机器人跑野地还打滑,协作机器人碰一下人还停得慢,软体机器人根本没法精准控制,这么多卡脖子的问题,怎么就成熟了?
资本追热点,喜欢炒新概念,这个没办法。但做技术的都知道,机器人要真正走进千家万户,最后拼的一定是底层的控制技术。
再过十年,现在炒的很多新概念说不定都没影了,真正留下来的进步,一定有机器人控制技术的一笔。