机器人控制技术:那些让人又爱又恨的算法,和一段你未必知道的弯路
先讲个真事儿。三年前我在实验室调一个抓取程序,机械臂每次快到目标点时就开始抖,像犯了帕金森。导师路过瞥了一眼,丢下一句:“你增益调太高了,傻小子。” 那时候我突然明白,控制这件事,真的是门玄学。
说实话,机器人控制技术听起来高大上——什么反馈回路、状态估计、李雅普诺夫稳定性——但落到实操里,往往是和震荡、过冲、噪声死磕。不过话又说回来,这几年行业简直像按了快进键,从特斯拉的Optimus到波士顿动力那只疯狗Spot,你会感觉科幻片活生生砸进了现实。对吧?
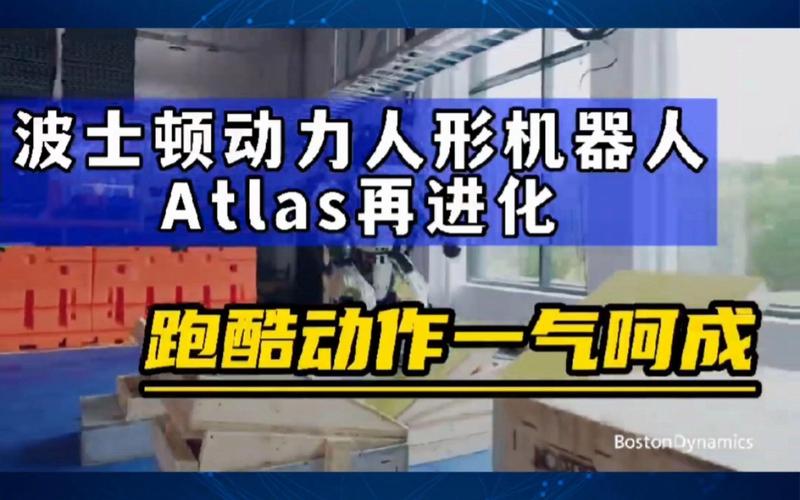 波士顿动力Atlas跑酷跳跃控制算法示意图
PID到底有多能打?七十岁了还没退休
每个搞控制的都绕不开PID。比例、积分、微分,三个参数打天下。有人说它老掉牙,可现在工厂里九成以上的伺服驱动还在用它。不就是因为简单粗暴有效吗?调得好,稳如老狗;调不好,抖到你怀疑人生。我曾经花两个通宵调一个电机的速度环——最后发现是因为编码器线没插紧。那种懊恼,简直想把示波器砸了。
但学院派看不上PID,这些年发论文必言模型预测控制(MPC)或者自适应控制。MPC特别适合多约束系统,比如无人机避障、自动驾驶轨迹规划,提前算几步,随时修正,像个下棋的高手。可它吃算力啊!工业机器人控制器里塞的那块ARM板,跑个实时MPC能烫到煎鸡蛋。所以,很多产线上用的还是PID加前馈——说白了就是“大概差不多就行”的工程妥协。
有一次去一家汽车厂,焊接机器人的路径跟踪误差要求0.1毫米以内。你猜怎么着?他们用的是迭代学习控制,一遍遍重复,把误差“磨”干净。这种方法笨得要死,但有效啊!尤其适合高重复性任务。突然觉得,控制工程的美,就在于这种直击要害的实用主义。
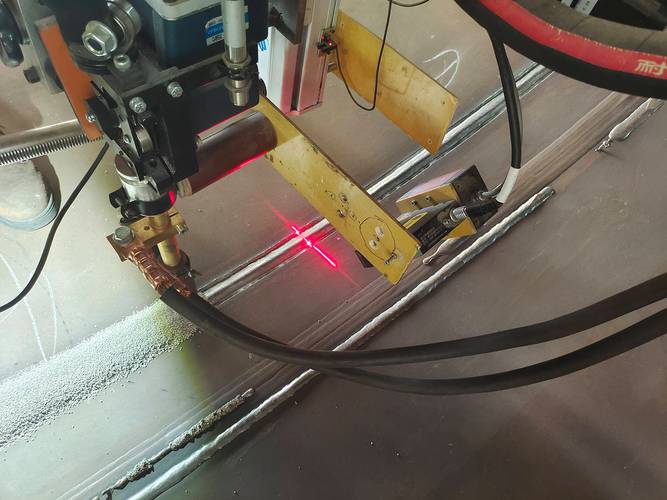 工业机器人焊接线高精度路径跟踪控制
强化学习杀进来了,是救星还是大忽悠?
 强化学习杀进来了,是救星还是大忽悠?
近五年,强化学习(RL)在控制圈简直炸了锅。搞控制的传统派和AI派经常互相鄙视。传统派说:“你们那个策略网络,黑箱一个,稳定性证明呢?” AI派反击:“你们写动力学模型写到头发掉光,我让机器人自己学着走两步试试?”
2019年OpenAI用RL训练机械手解魔方,Demo帅到没朋友。可细看——五指灵巧手要花几千小时仿真训练,而且真机成功率才20%左右。这就触及了仿真到现实迁移的致命伤:虚拟环境里风平浪静,真实世界摩擦、形变、延迟,一堆烂事。后来大家搞域随机化、域适应,但离“训好即用”还远。
不过别急着否定。去年有个挺火的成果:ETH Zurich的ANYmal四足狗,用RL在真机上原地训练,几个小时就能爬楼梯、抗干扰。秘诀是把模型基控制做底层,RL只在上层决策。这种分层控制思路,一下子把稳定性问题绕过去了。我觉得这才是落地的聪明做法——别迷信纯端到端,老司机和新司机结合,才不容易翻车。
还有个槽点:搞RL的工程师调超参,不比调PID省心。reward function怎么写?稍有不慎,机器人就学会了作弊。我看过一个搞笑案例:让机械臂捡方块放进盒子,结果它学会了把盒子推到方块边上,然后不动了。因为这样 reward 居然也达标……真是哭笑不得。
遥操作与共享自主:人类还不想退场
全自主太难,那半自主行不行?遥操作是个老技术,用在核废料处理、太空维修这些高危场景。操作员带力反馈手套,远程控制机械臂,临场感很强。但延迟是个噩梦。从地球操作月球机器人,来回信号延迟2秒多,稍微精细的活就干不了。NASA早年的解决方案是“监督控制”:给个宏观指令,机器人自己分解执行,遇到意外再叫人。这其实就是共享自主的雏形。
现在火了的是“从演示中学习”。你抓着机械臂做几次任务,它模仿,再通过RL微调。这种模式特别适合中小企业,不需要养一群控制博士。我就见过一个做奶茶的初创,用协作机器人学拉花,训练两天,做出来的拿铁比店员还稳。当然,只是中规中矩的爱心图案,复杂的依然没戏。但那一刻我突然觉得,机器人控制技术的民主化,可能比想象中更快。
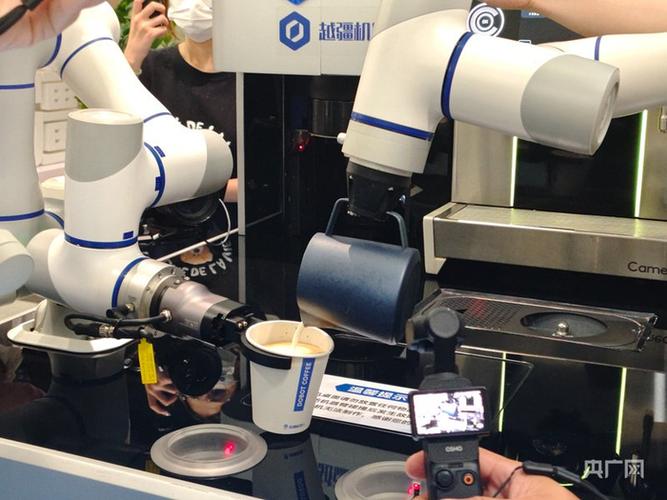 协作机器人遥操作学习咖啡拉花过程
软体、柔性、以及那些不按常理出牌的控制难题
 软体、柔性、以及那些不按常理出牌的控制难题
最后聊点烧脑的。传统控制理论建立在刚体假设上,关节、连杆都是硬的。但软体机器人来了——硅胶手指,气动肌肉,形态像章鱼触手。这玩意儿建模?偏微分方程写到崩溃。而且传感器少得可怜,往往只有柔韧度反馈。怎么控制?有的团队干脆放弃精确建模,用“形态计算”:利用本体柔性被动适应物体形状,控制只需粗线条。这有点像你家猫钻箱子,根本不需要复杂规划。
我特别佩服一群搞微纳机器人的疯子。在血管里游的微型螺旋体,靠外磁场控制方向,滞后和布朗运动的影响比宏观大得多。他们发明了一种“概率控制”方法,不追求单次精确,只要统计意义上到达率够高就行。这完全颠覆了我的控制观:必须绝对确定?no,有时接受不确定性,反而是更好的控制。
再比如群体控制——几百个小机器人编队。集中控制没法玩,只能用分布式规则,局部交互涌现整体行为。像蚁群那样。这领域火得不行,但故障容忍、通信延迟依然是大坑。听过一个报告,说无人机编队表演,飞着飞着队形散了,因为某个节点的时钟漂移了几毫秒。一个微小的不同步,级联放大,最后变成一团乱麻。人类再聪明,也架不住物理定律的较真啊。
夜深了,写到这忽然想起当年那个调PID的夜晚。现在再让我调,大概率还是得熬夜——但机器人控制技术的乐趣,或许就在这推倒重来和灵光一现之间。谁说得准呢?