无人机技术研发:那些实验室里不为人知的头秃时刻
上周,我亲手炸了一台六轴。对,就是那种‘噗’一声栽进泥地里的炸。桨叶四溅,云台歪斜,FPV眼镜里最后传来一阵翻滚的雪花。说不心疼是假的——那上面还绑着我整整调了一周的双目视觉模块。不过话又说回来,搞研发不就是这么回事嘛,失败才是常态。
很多人以为无人机研发就是敲敲代码、飞飞航线。实际呢?更像是在一堆变量里找那么一点点确定性。最近两年行业卷得厉害,大疆刚发布的那个带激光雷达的机型,把避障精度又往上提了一截;一些初创团队则死磕氢燃料电池,动不动就宣称续航突破2小时。但说实话,如果你真的拆过几台机器,就会明白,这种突破背后都是研发人员成把的头发。
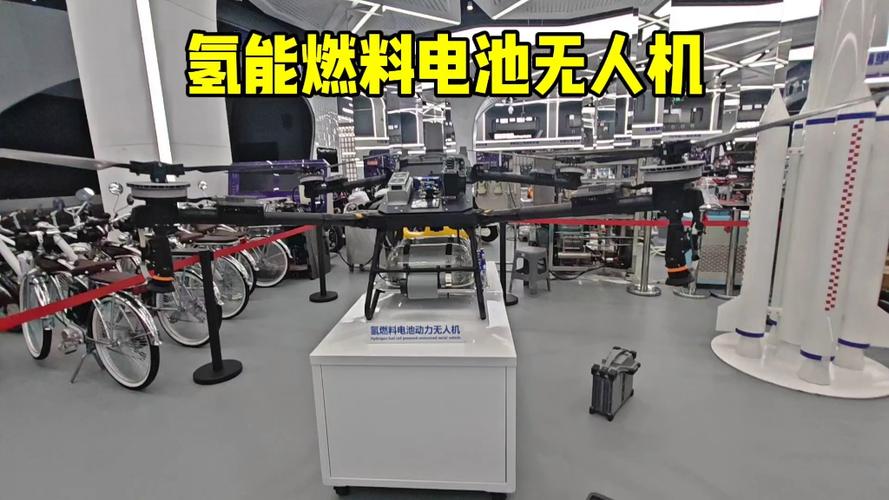 无人机氢燃料电池原型机测试爆炸防护场景
电池焦虑——续航为什么总是不够?
 电池焦虑——续航为什么总是不够?
你见过凌晨四点的实验室吗?我见过。不是加班,是守着满桌的18650电芯做充放电循环。每次看到某品牌发布‘长续航’新机,我都忍不住冷笑——因为航拍无人机的物理定律就摆在那里,电池能量密度每提升5%,热管理的难度可能就要翻一倍。现在主流机器能撑30分钟已经是极限了,除非你愿意背上一个砖头大小的增程电池,可那样重量又上来了,整个效率曲线立刻变得不划算。
有个做竞速无人机的朋友曾跟我吐槽,他们试过一种混合方案:起飞时用锂电爆发,巡航时切换到小型油电系统。听着挺美,但那个动力切换的瞬间,电流冲击能把电调直接烧穿。他发来的照片里,电路板焦黑一片,还附了一个笑脸表情。这就是研发的日常,对吧。
固态电池喊了好多年,真能商用的寥寥无几。去年听说某个实验室搞出了锂金属负极的软包电池,能量密度冲到400Wh/kg,但循环寿命只有50次——飞一次成本比打车还贵。没辙,继续等呗。
避障算法——你以为的智能,其实是工程师的眼泪
现在连千元机都敢标‘全向避障’,但你信吗?我拆过几个所谓‘避障模组’,里面根本就是几颗普通红外传感器,探测距离不到5米,遇到玻璃或强光直接歇菜。真正靠谱的是深度相机配合毫米波雷达的融合方案,可那套传感器模组的成本,能再买一台机身了。
算法上更坑。我们团队当时想走纯视觉路线,用SLAM构建3D地图然后做路径规划。结果你猜怎么着?无人机在树林里把随风摇晃的树枝误判为动态障碍物,疯狂急刹,最后姿态失控自己翻了个跟头——那个画面至今还在我手机里存着,每次看都觉得又好气又好笑。后来老老实实加上了超声波,虽然不酷,但至少不撞树。
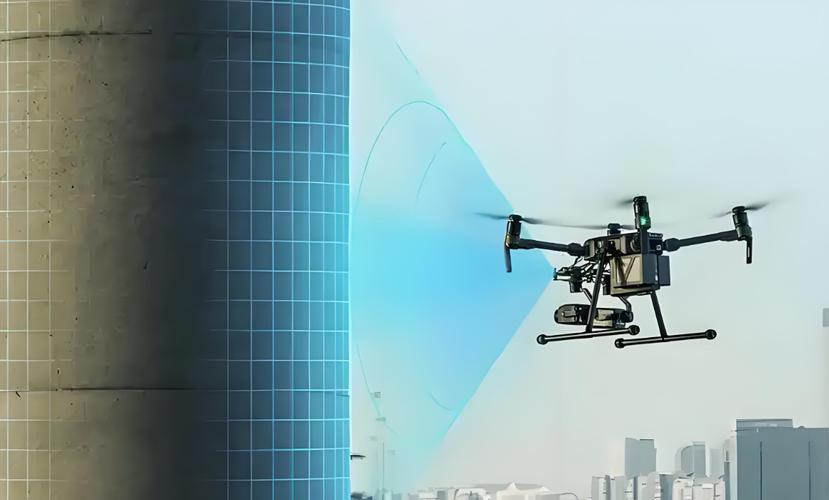 无人机视觉避障算法树枝误判故障场景
最近有个MIT分拆出来的团队,在搞事件相机结合强化学习,让无人机像昆虫一样靠光流变化躲避物体。理论很漂亮,但数据训练量是个无底洞。我猜没个三五年,还是没法走出实验室。
开源飞控——极客的天堂,也是地狱
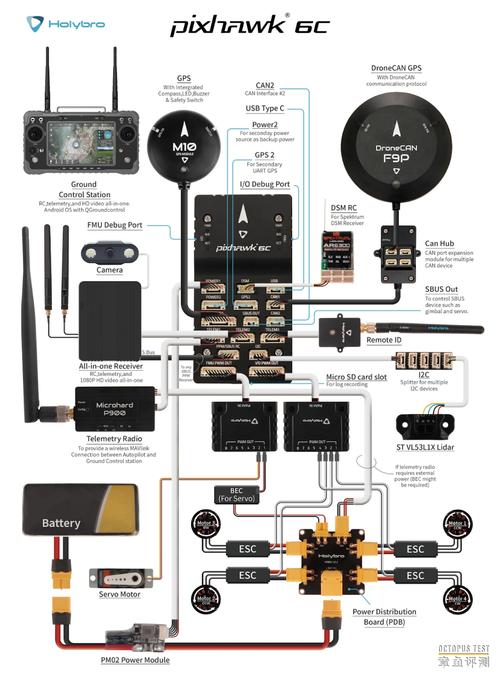 开源飞控——极客的天堂,也是地狱
如果你真心想了解无人机技术研发的内核,去玩PX4或者Ardupilot吧。那是一个完全不同的世界。没有漂亮的UI,没有一键起飞,只有命令行和参数表,但那里藏着飞控最本质的东西:姿态解算、控制回路、滤波器设计。
我花了整整两个月,就为了把一台北斗+惯导的定位精度从米级怼到厘米级。过程中动不动就遇到‘参数发散’或者‘IMU漂移’。有一次试飞,飞机突然发疯似的向侧面冲去,差点撞到人——事后查日志才发现,是扩展卡尔曼滤波器的协方差矩阵设置得过于乐观,导致飞控对GPS信号短暂丢失的容忍度为零。那次我真的后怕了好几天,也第一次意识到,开源社区的文档有时候就是个坑,很多默认参数根本不适合你手里的硬件组合。
不过当你终于调通一套复杂航线,无人机在阴天里稳稳悬停,那种成就感——比发工资还爽。真的。
说了这么多,其实就想表达一点:无人机技术研发远没有宣传片里那么光鲜。它是由无数次炸机、死机、焊错线、参数乱飞堆出来的。但正是这些磕磕绊绊,推着这个行业一点一点往前走。哪天要是真解决了电池和避障的终极难题,我反倒觉得会少了很多乐趣……谁知道呢。